

दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-07-29 उत्पत्ति: साइट


औद्योगिक स्वचालन क्षेत्र पुरानी तरल विद्युत प्रणालियों से उन्नत इलेक्ट्रोमैकेनिकल गति नियंत्रण की ओर स्थानांतरित हो रहा है। रैखिक गति प्रणालियों को निर्दिष्ट करते समय इंजीनियरों और सिस्टम डिजाइनरों को एक विशिष्ट इंजीनियरिंग दुविधा का सामना करना पड़ता है: सटीक नियंत्रण और उच्च कर्तव्य चक्र के खिलाफ न्यूमेटिक्स की सादगी को संतुलित करना इलेक्ट्रिक सिलेंडर . इन दो अलग प्रौद्योगिकियों के बीच चयन करने के लिए कठोर तकनीकी मूल्यांकन की आवश्यकता होती है। सिस्टम आर्किटेक्ट को एप्लिकेशन-विशिष्ट प्रदर्शन मेट्रिक्स, सुरक्षा आवश्यकताओं और सुविधा बुनियादी ढांचे की बाधाओं का विश्लेषण करना चाहिए। एक मानक वायवीय सेटअप बल उत्पन्न करने के लिए संपीड़ित हवा पर निर्भर करता है, जो कठोर वातावरण में मजबूत प्रदर्शन प्रदान करता है। इसके विपरीत, इलेक्ट्रोमैकेनिकल सिस्टम प्रोग्रामेबल, अत्यधिक दोहराए जाने योग्य मोशन प्रोफाइल देने के लिए मैकेनिकल स्क्रू के साथ सर्वो या स्टेपर मोटर्स का उपयोग करते हैं। मशीन डिज़ाइन को अनुकूलित करने और दीर्घकालिक परिचालन विश्वसनीयता सुनिश्चित करने के लिए प्रत्येक तकनीक की यांत्रिक वास्तुकला, प्रदर्शन सीमाओं और एकीकरण आवश्यकताओं को समझना आवश्यक है।
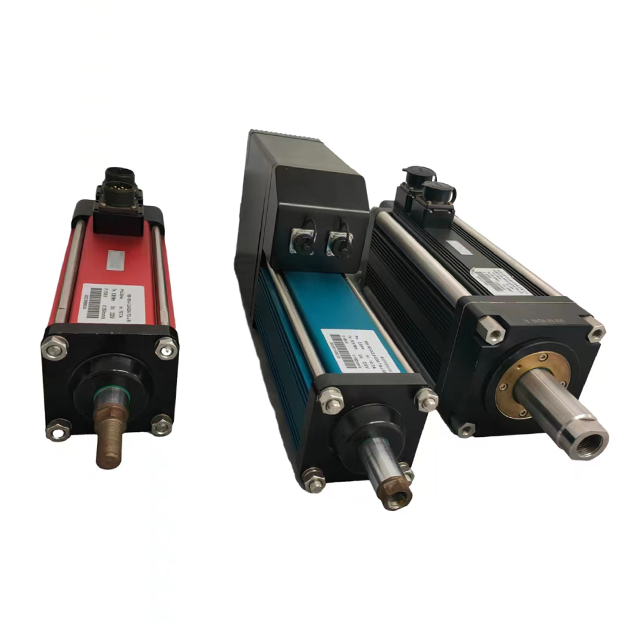
परिशुद्धता और नियंत्रण: एक इलेक्ट्रिक सिलेंडर अनंत, प्रोग्राम योग्य स्थिति, वेग नियंत्रण और उच्च दोहराव प्रदान करता है, जबकि वायवीय सिलेंडर आम तौर पर सरल एंड-टू-एंड स्थिति तक सीमित होते हैं जब तक कि महंगे आनुपातिक वाल्व से सुसज्जित न हों।
सुरक्षा और लोड होल्डिंग: वायवीय सिलेंडर स्वाभाविक रूप से फंसी हुई हवा के माध्यम से लोड को पकड़ते हैं लेकिन बह सकते हैं; विद्युत सिलेंडर को विद्युत हानि के दौरान ऊर्ध्वाधर अनुप्रयोगों में बैकड्राइविंग को रोकने के लिए विद्युत चुम्बकीय ब्रेक की आवश्यकता होती है।
बुनियादी ढांचे पर निर्भरता: न्यूमेटिक्स को एक केंद्रीकृत, रखरखाव-भारी संपीड़ित वायु नेटवर्क (कंप्रेसर, फिल्टर, नियामक, स्नेहक, ड्रायर) की आवश्यकता होती है, जबकि इलेक्ट्रिक सिस्टम मौजूदा विद्युत ग्रिड और स्थानीय मोटर ड्राइव पर निर्भर होते हैं।
पर्यावरणीय उपयुक्तता: वायवीय सिलेंडर अत्यधिक, विस्फोटक (एटीईएक्स), या उच्च तापमान वाले वाशडाउन वातावरण में उत्कृष्टता प्राप्त करते हैं, जबकि इलेक्ट्रिक सिलेंडर को साफ-सुथरे कमरे, शांत संचालन और संदूषण-संवेदनशील खाद्य प्रसंस्करण के लिए पसंद किया जाता है।
विषयसूची
इलेक्ट्रोमैकेनिकल एक्चुएटर की मौलिक वास्तुकला रोटरी गति को रैखिक गति में परिवर्तित करने के इर्द-गिर्द घूमती है। यह प्रत्यक्ष या अप्रत्यक्ष रूप से एक यांत्रिक स्क्रू असेंबली से जुड़ी इलेक्ट्रिक मोटर का उपयोग करके प्राप्त किया जाता है। जैसे ही मोटर घूमती है, स्क्रू घूमता है, जिससे एक्सटेंशन रॉड से जुड़ा नट आगे या पीछे चला जाता है। यह प्रत्यक्ष यांत्रिक जुड़ाव स्ट्रोक की लंबाई, गति और लागू बल पर पूर्ण नियंत्रण की अनुमति देता है। मोटर और चालित भार के बीच भौतिक संबंध द्रव-आधारित प्रणालियों में पाए जाने वाले अनुपालन को समाप्त कर देता है।
प्रयुक्त स्क्रू ट्रांसमिशन का प्रकार एक्चुएटर की प्रदर्शन विशेषताओं को निर्धारित करता है। इंजीनियरों को स्क्रू प्रकार को एप्लिकेशन की विशिष्ट लोड और कर्तव्य चक्र आवश्यकताओं से मेल खाना चाहिए।
लीड स्क्रू: ये नट और स्क्रू के बीच फिसलने वाले घर्षण का उपयोग करते हैं। वे उच्च स्व-लॉकिंग क्षमताएं प्रदान करते हैं और चुपचाप काम करते हैं, जो उन्हें कम ड्यूटी चक्र और हल्के भार के लिए उपयुक्त बनाता है। उनके उच्च घर्षण के परिणामस्वरूप समग्र दक्षता कम होती है और निरंतर संचालन के तहत तेजी से घिसाव होता है।
बॉल स्क्रू: घर्षण को कम करने के लिए रीसर्क्युलेटिंग बॉल बेयरिंग का उपयोग करते हुए, बॉल स्क्रू मध्यम से उच्च दक्षता, उच्च गति और लंबे परिचालन जीवन प्रदान करते हैं। वे विश्वसनीय, निरंतर गति की आवश्यकता वाले अधिकांश औद्योगिक स्वचालन कार्यों के लिए मानक का प्रतिनिधित्व करते हैं।
रोलर स्क्रू: अधिकतम पावर घनत्व के लिए इंजीनियर किए गए, रोलर स्क्रू में बॉल बेयरिंग के बजाय थ्रेडेड रोलर्स का उपयोग किया जाता है। यह डिज़ाइन निरंतर भारी भार के तहत अत्यधिक भार क्षमता, उच्च कठोरता और बेहतर जीवनकाल प्रदान करता है, जो अक्सर बल उत्पादन में हाइड्रोलिक सिस्टम को टक्कर देता है।
मोटर माउंटिंग कॉन्फ़िगरेशन भी मशीन डिज़ाइन में महत्वपूर्ण भूमिका निभाते हैं। इनलाइन डायरेक्ट-ड्राइव कॉन्फ़िगरेशन मोटर को सीधे स्क्रू शाफ्ट से जोड़ता है। यह सेटअप यांत्रिक दक्षता को अधिकतम करता है और बैकलैश को समाप्त करता है, हालांकि यह एक्चुएटर की कुल लंबाई को बढ़ाता है। समानांतर फोल्ड-बैक कॉन्फ़िगरेशन सिलेंडर बॉडी के साथ मोटर को माउंट करने के लिए टाइमिंग बेल्ट या गियरबॉक्स का उपयोग करते हैं। यह इंस्टॉलेशन फ़ुटप्रिंट को काफी कम कर देता है लेकिन न्यूनतम प्रतिक्रिया उत्पन्न कर सकता है और बेल्ट तनाव रखरखाव की आवश्यकता होती है।
क्लोज्ड-लूप फीडबैक सर्वो-संचालित इलेक्ट्रोमैकेनिकल सिस्टम की परिभाषित विशेषता है। मोटर पर लगे उच्च-रिज़ॉल्यूशन एनकोडर स्थिति और वेग डेटा को सर्वो ड्राइव और नियंत्रक पर लगातार रिले करते हैं। यह वास्तविक समय डेटा विनिमय सिस्टम को विचलन को तुरंत ठीक करने की अनुमति देता है, जिससे पूरे स्ट्रोक के दौरान सटीक बल अनुप्रयोग और सटीक स्थिति सुनिश्चित होती है।
वायवीय एक्चुएटर द्रव शक्ति सिद्धांतों पर काम करते हैं, रैखिक गति उत्पन्न करने के लिए संपीड़ित हवा की ऊर्जा का उपयोग करते हैं। मूल निर्माण में एक एल्यूमीनियम या स्टेनलेस स्टील सिलेंडर बैरल, एक पिस्टन, एक पिस्टन रॉड और विभिन्न गतिशील सील शामिल हैं। इस डिज़ाइन की सादगी न्यूमेटिक्स को अत्यधिक टिकाऊ और काम के समय असाधारण रूप से हल्का बनाती है। भारी कंपन के तहत विफल होने के लिए कोई आंतरिक इलेक्ट्रॉनिक्स या जटिल यांत्रिक ट्रांसमिशन नहीं हैं।
सक्रियण तब होता है जब दबाव वाली हवा को सिलेंडर के एक बंदरगाह में निर्देशित किया जाता है, कक्ष को भरता है और पिस्टन सतह क्षेत्र के खिलाफ धक्का देता है। साथ ही, विपरीत कक्ष की वायु वायुमंडल में समाप्त हो जाती है। उत्पन्न बल हवा के दबाव और पिस्टन के सतह क्षेत्र के सीधे आनुपातिक है। मानक डबल-एक्टिंग सिलेंडर पिस्टन को दोनों दिशाओं में चलाने के लिए संपीड़ित हवा का उपयोग करते हैं, जबकि सिंगल-एक्टिंग सिलेंडर आगे के स्ट्रोक के लिए हवा और रिटर्न स्ट्रोक के लिए एक यांत्रिक स्प्रिंग का उपयोग करते हैं।
एक्चुएटर की सरलता के बावजूद, न्यूमेटिक्स को एक व्यापक बुनियादी ढांचे नेटवर्क की आवश्यकता होती है। एक सुविधा में औद्योगिक वायु कंप्रेसर, रिसीवर टैंक और वितरण पाइपिंग संचालित होनी चाहिए। मशीन स्तर पर, नमी को हटाने, ऑपरेटिंग दबाव सेट करने और आवश्यक स्नेहन प्रदान करने के लिए हवा को वायु तैयारी इकाइयों से गुजरना होगा। दिशात्मक नियंत्रण वाल्व, विद्युत सोलनॉइड द्वारा चालू होकर, गति शुरू करने के लिए हवा के प्रवाह पथ को निर्देशित करते हैं।

जब कोई एप्लिकेशन उप-मिलीमीटर सटीकता की मांग करता है, तो इलेक्ट्रोमैकेनिकल सिस्टम स्पष्ट श्रेष्ठता प्रदर्शित करते हैं। सर्वो-चालित का बंद-लूप नियंत्रण इलेक्ट्रिक सिलेंडर असाधारण पुनरावृत्ति की अनुमति देता है, अक्सर ±0.01 मिमी या बेहतर की सहनशीलता प्राप्त करता है। इंजीनियर कई मध्यवर्ती रोक बिंदुओं को प्रोग्राम कर सकते हैं, फ़्लाई पर लक्ष्य स्थिति बदल सकते हैं, और भौतिक हार्डवेयर में बदलाव किए बिना जटिल गति प्रोफ़ाइल निष्पादित कर सकते हैं। यह लचीलापन उन मशीनों के लिए आवश्यक है जो एक ही असेंबली लाइन पर कई उत्पाद विविधताओं को संभालती हैं।
वायवीय सिलेंडर हवा के भौतिक गुणों से बाधित होते हैं। चूँकि हवा एक संपीड़ित गैस है, वायवीय प्रणालियाँ उच्च अनुपालन प्रदर्शित करती हैं। यह संपीडनशीलता एक मानक वायवीय सिलेंडर को स्ट्रोक के ठीक बीच में रोकना लगभग असंभव बना देती है। नतीजतन, न्यूमेटिक्स आम तौर पर बाइनरी गति तक ही सीमित होते हैं - एक कठिन भौतिक स्टॉप तक पहुंचने तक पीछे की स्थिति से विस्तारित स्थिति तक पूरी तरह से आगे बढ़ना। जबकि आनुपातिक वायवीय वाल्व और बाहरी रैखिक एनकोडर मध्यवर्ती स्थिति को सक्षम करने के लिए मौजूद हैं, वे महत्वपूर्ण जटिलता, अस्थिरता और रखरखाव चुनौतियों का परिचय देते हैं।
दोनों प्रौद्योगिकियों के बीच बल वितरण विशेषताएँ मौलिक रूप से भिन्न हैं। वायवीय प्रणालियाँ सक्रिय होने पर लगभग तुरंत ही अधिकतम बल प्रदान करती हैं, जिससे वे छिद्रण, स्टैम्पिंग या तेजी से इजेक्शन कार्यों के लिए अत्यधिक प्रभावी हो जाती हैं। हालाँकि, वे मध्य-स्ट्रोक बल मॉड्यूलेशन के साथ संघर्ष करते हैं। एक इलेक्ट्रोमैकेनिकल एक्चुएटर स्ट्रोक के साथ किसी भी विशिष्ट बिंदु पर अपने जोर को प्रोग्रामेटिक रूप से बदल सकता है। यह क्षमता उन अनुप्रयोगों को दबाने के लिए महत्वपूर्ण है जहां एक नाजुक दृष्टिकोण गति को तुरंत उच्च-बल दबाव वाले ऑपरेशन में परिवर्तित करना होगा।
वेलोसिटी प्रोफाइलिंग एक अन्य प्रमुख विभेदक है। इलेक्ट्रोमैकेनिकल सिस्टम प्रोग्रामर्स को सटीक ट्रैपेज़ॉइडल या एस-वक्र त्वरण और मंदी प्रोफाइल को परिभाषित करने की अनुमति देते हैं। यह नियंत्रित गति यांत्रिक झटके को कम करती है, कंपन को कम करती है, और नाजुक पेलोड को नुकसान से बचाती है। वायवीय सिलेंडर तेजी से बढ़ते हैं और विनाशकारी कठोर अंत-स्ट्रोक प्रभावों को रोकने के लिए भौतिक कुशन समायोजन, प्रवाह नियंत्रण वाल्व, या बाहरी सदमे अवशोषक पर भरोसा करते हैं।
प्रदर्शन मीट्रिक |
इलेक्ट्रिक सिलेंडर |
वायवीय सिलेंडर |
|---|---|---|
स्थिति निर्धारण सटीकता |
±0.01 मिमी से ±0.05 मिमी |
±0.5 मिमी से ±1.0 मिमी (स्ट्रोक का अंत) |
मध्य-स्ट्रोक स्थिति निर्धारण |
अनंत, अत्यधिक सटीक |
कठिन, जटिल आनुपातिक वाल्व की आवश्यकता है |
त्वरण नियंत्रण |
प्रोग्राम करने योग्य (एस-वक्र, ट्रैपेज़ॉइडल) |
सीमित (प्रवाह नियंत्रण/कुशन पर निर्भर) |
बल मॉड्यूलेशन |
गतिशील, तुरंत प्रोग्राम करने योग्य |
स्थैतिक, विनियमित वायु दबाव पर आधारित |
सदमा और कंपन |
कम (सुचारू मंदी) |
उच्च (हार्ड स्टॉप आवश्यक) |
वायवीय एक्चुएटर्स स्थापना के बिंदु पर बिजली घनत्व के संबंध में एक विशिष्ट लाभ बनाए रखते हैं। क्योंकि वास्तविक शक्ति स्रोत बाहरी रूप से स्थित है, सिलेंडर स्वयं एक पिस्टन के साथ एक खोखली ट्यूब मात्र है। इसके परिणामस्वरूप एक अत्यधिक कॉम्पैक्ट, हल्का पैकेज तैयार होता है जो पर्याप्त बल उत्पन्न करने में सक्षम होता है, जो रोबोट पर एंड-ऑफ-आर्म टूलींग के लिए न्यूमेटिक्स को आदर्श बनाता है जहां पेलोड वजन को कम करना महत्वपूर्ण है।
इलेक्ट्रोमैकेनिकल सिस्टम को वजन और भार के संबंध में भौतिक बाधाओं का सामना करना पड़ता है। एकीकृत मोटर, मैकेनिकल स्क्रू हाउसिंग और आंतरिक बीयरिंग एक्चुएटर में महत्वपूर्ण द्रव्यमान और आयतन जोड़ते हैं। गैन्ट्री सिस्टम या रोबोटिक हथियारों को डिजाइन करते समय इंजीनियरों को इस बढ़े हुए वजन का ध्यान रखना चाहिए, क्योंकि भारी एक्ट्यूएटर को अतिरिक्त चलती द्रव्यमान को संभालने के लिए अपसाइज्ड सपोर्ट स्ट्रक्चर या बड़े प्राथमिक ड्राइव मोटर्स की आवश्यकता हो सकती है।
कर्तव्य चक्र रेटिंग यह निर्धारित करती है कि एक एक्चुएटर आराम अवधि की आवश्यकता के बिना कितनी बार काम कर सकता है। वायवीय सिलेंडर स्वाभाविक रूप से 100% कर्तव्य चक्र का समर्थन करते हैं। तेजी से फैलने वाली संपीड़ित हवा ऑपरेशन के दौरान स्वाभाविक रूप से सिलेंडर बॉडी को ठंडा करती है, जिससे न्यूमेटिक्स निरंतर, उच्च गति साइकलिंग अनुप्रयोगों में भी ओवरहीटिंग के प्रति अत्यधिक प्रतिरोधी हो जाता है।
इलेक्ट्रोमैकेनिकल एक्चुएटर्स मोटर और मैकेनिकल स्क्रू की गर्मी अपव्यय क्षमताओं द्वारा सीमित होते हैं। स्क्रू और आंतरिक बीयरिंगों द्वारा उत्पन्न घर्षण, मोटर कॉइल्स द्वारा उत्पन्न विद्युत गर्मी के साथ मिलकर, ऑपरेशन के दौरान सिस्टम तापमान में वृद्धि का कारण बनता है। निरंतर, उच्च-लोड संचालन के लिए सावधानीपूर्वक थर्मल गणना की आवश्यकता होती है। इंजीनियरों को मोटर को निष्क्रिय करने, थर्मल लोड को संभालने के लिए एक बड़ा एक्चुएटर निर्दिष्ट करने, या समय से पहले घटक विफलता को रोकने के लिए बाहरी शीतलन तंत्र को लागू करने की आवश्यकता हो सकती है।
अप्रत्याशित बिजली हानि के दौरान सुरक्षा प्रोटोकॉल विशिष्ट इंजीनियरिंग विकल्पों को निर्देशित करते हैं। वायवीय प्रणालियों में, पायलट-संचालित चेक वाल्व का उपयोग करके विद्युत शक्ति या मुख्य वायु दबाव की अचानक हानि को कम किया जा सकता है। ये वाल्व मौजूदा हवा को तुरंत सिलेंडर कक्षों के अंदर फंसा देते हैं, जिससे पिस्टन अपनी जगह पर बना रहता है। क्योंकि हवा संपीड़ित होती है और सील अनिवार्य रूप से सूक्ष्म रिसाव का अनुभव करती है, समय के साथ भार धीरे-धीरे कम हो सकता है, जिससे ऊर्ध्वाधर अनुप्रयोगों में जोखिम पैदा हो सकता है।
ऊर्ध्वाधर भार के तहत इलेक्ट्रोमैकेनिकल सिस्टम अलग-अलग व्यवहार करते हैं। उच्च दक्षता वाले बॉल स्क्रू और रोलर स्क्रू में स्व-लॉकिंग क्षमताओं का अभाव होता है। यदि विद्युत शक्ति हटा दी जाती है, तो ऊर्ध्वाधर भार का भार स्क्रू को पीछे ले जाएगा, जिससे पेलोड नीचे की ओर दुर्घटनाग्रस्त हो जाएगा। इस गंभीर गिरावट के जोखिम को कम करने के लिए, इंजीनियरों को सर्वो मोटर पर एकीकृत विद्युत चुम्बकीय होल्डिंग ब्रेक निर्दिष्ट करना होगा। बिजली कट जाने पर ये ब्रेक स्वचालित रूप से लग जाते हैं और यांत्रिक पेंच को बिना बहाव के सुरक्षित रूप से लॉक कर देते हैं।
मशीन सुरक्षा सर्किट में एक्चुएटर्स को एकीकृत करने के लिए अलग-अलग दृष्टिकोण की आवश्यकता होती है। वायवीय सुरक्षा विशेष वायवीय वाल्वों पर निर्भर करती है। सुरक्षा निकास वाल्वों का उपयोग सिस्टम से हवा के दबाव को तेजी से हटाने के लिए किया जाता है, जिससे सिलेंडर लंगड़ा हो जाता है और ऑपरेटर के हस्तक्षेप के लिए सुरक्षित हो जाता है। वैकल्पिक रूप से, सुरक्षा लॉक वाल्व गति को तुरंत रोकने के लिए हवा को फँसा सकते हैं।
इलेक्ट्रोमैकेनिकल सिस्टम सर्वो ड्राइव आर्किटेक्चर के माध्यम से सीधे कार्यात्मक सुरक्षा को एकीकृत करते हैं। आधुनिक ड्राइव में सुरक्षित टॉर्क ऑफ (एसटीओ) क्षमताएं होती हैं। जब ई-स्टॉप चालू हो जाता है, तो एसटीओ फ़ंक्शन हार्डवेयर एनकोडर को विद्युत शक्ति बनाए रखते हुए बिजली पैदा करने वाले टॉर्क को मोटर से डिस्कनेक्ट कर देता है। यह सिस्टम को अपने पूर्ण स्थिति डेटा को खोए बिना सुरक्षित रूप से रुकने की अनुमति देता है, जिससे सुरक्षा परिधि साफ़ होने के बाद तेजी से मशीन पुनर्प्राप्ति सक्षम हो जाती है।
ऑपरेटिंग वातावरण एक्चुएटर चयन को बहुत अधिक प्रभावित करता है। वायवीय प्रणालियाँ अंतर्निहित संदूषण जोखिम रखती हैं। जैसे ही सिलेंडर हवा को ख़त्म करते हैं, वे तेल और नमी के सूक्ष्म कणों को आसपास के वातावरण में छोड़ देते हैं। उच्च दबाव वाली हवा के तेजी से समाप्त होने से महत्वपूर्ण ध्वनि प्रदूषण उत्पन्न होता है। ये कारक मानक न्यूमेटिक्स को कड़े सफ़ाई कक्षों या प्रयोगशाला वातावरणों के लिए अनुपयुक्त बनाते हैं।
इलेक्ट्रोमैकेनिकल एक्चुएटर्स शून्य वायुमंडलीय उत्सर्जन के साथ स्वच्छ, शांत संचालन प्रदान करते हैं। यह उन्हें चिकित्सा उपकरण निर्माण, फार्मास्युटिकल पैकेजिंग और सेमीकंडक्टर निर्माण के लिए मानक विकल्प बनाता है। आंतरिक इलेक्ट्रॉनिक्स की सुरक्षा के लिए सावधानीपूर्वक डिजाइन की आवश्यकता होती है। जबकि वायवीय सिलेंडरों को पानी और धूल के खिलाफ आसानी से सील कर दिया जाता है, इलेक्ट्रोमैकेनिकल सिस्टम को मोटर और स्क्रू को वॉशडाउन तरल पदार्थ और कणों के प्रवेश से बचाने के लिए विशेष वेंटिंग, उन्नत रॉड सील और विशिष्ट IP65, IP67, या IP69K रेटिंग की आवश्यकता होती है।

पुरानी मशीनरी की रेट्रोफिटिंग विशिष्ट इंजीनियरिंग जोखिम प्रस्तुत करती है। सबसे आम त्रुटि अति-इंजीनियरिंग है। एक ऐसे तंत्र के लिए उच्च परिशुद्धता, बहु-अक्ष सर्वो प्रणाली स्थापित करना जिसके लिए केवल एक सरल, बिंदु-से-बिंदु स्ट्रोक की आवश्यकता होती है, अनावश्यक जटिलता का परिचय देता है। इंजीनियरों को गंभीरता से मूल्यांकन करना चाहिए कि क्या एप्लिकेशन को वास्तव में वेग नियंत्रण, सॉफ्ट-स्टॉप या मध्यवर्ती स्थिति की आवश्यकता है। यदि ये सुविधाएँ अनावश्यक हैं, तो सरलीकृत स्टेपर-आधारित एक्चुएटर्स या वायवीय सेटअप को बनाए रखना अधिक उपयुक्त हो सकता है।
आकार संबंधी असंगतताएं अक्सर रेट्रोफ़िट परियोजनाओं को पटरी से उतार देती हैं। एक सामान्य गलती इलेक्ट्रोमैकेनिकल एक्चुएटर को केवल उसके द्वारा प्रतिस्थापित किए जाने वाले वायवीय सिलेंडर के बोर और स्ट्रोक के आधार पर आकार देना है। दबाव में उतार-चढ़ाव को ध्यान में रखते हुए वायवीय सिलेंडरों को नियमित रूप से 50% से 100% तक बड़ा किया जाता है। एक बड़े वायवीय सिलेंडर को एक समान बड़े आकार की इलेक्ट्रोमैकेनिकल इकाई से बदलने से बड़े पैमाने पर शारीरिक हस्तक्षेप और संरचनात्मक तनाव होता है। इंजीनियरों को इष्टतम यांत्रिक पेंच और मोटर संयोजन का चयन करने के लिए वास्तविक पेलोड द्रव्यमान, आवश्यक चाल समय और बाहरी बलों का विश्लेषण करने के लिए विक्रेता आकार सॉफ़्टवेयर का उपयोग करना चाहिए।
इलेक्ट्रोमैकेनिकल गति में परिवर्तन सॉफ्टवेयर एकीकरण चुनौतियों का परिचय देता है। सर्वो-संचालित प्रणाली को चालू करने के लिए पीएलसी प्रोग्रामिंग, फील्डबस कॉन्फ़िगरेशन और मोशन प्रोफाइल की सटीक ट्यूनिंग की आवश्यकता होती है। इससे कमीशनिंग का समय बढ़ सकता है और विशेष स्वचालन कर्मियों की आवश्यकता हो सकती है।
एकीकरण में देरी को कम करने के लिए, मशीन बिल्डरों को ऐसे विक्रेताओं का चयन करना चाहिए जो प्रमुख पीएलसी प्लेटफार्मों के लिए पूर्व-कॉन्फ़िगर मोशन प्रोफाइल और ऐड-ऑन निर्देश प्रदान करते हैं। एकीकृत मोटर-ड्राइव-एक्चुएटर इकाइयों का उपयोग जटिल फीडबैक वायरिंग और पैरामीटर कॉन्फ़िगरेशन को समाप्त करके सेटअप को सुव्यवस्थित कर सकता है, जिससे एक्चुएटर को वायवीय वाल्व के समान सरल डिजिटल I/O के माध्यम से नियंत्रित किया जा सकता है।
लचीलेपन और परिशुद्धता की मांग वाले वातावरण में इलेक्ट्रोमैकेनिकल सिस्टम उत्कृष्टता प्राप्त करते हैं। वे मल्टी-स्टॉप पोजिशनिंग और बार-बार रेसिपी परिवर्तन की आवश्यकता वाले अनुप्रयोगों के लिए इष्टतम विकल्प हैं, जहां यांत्रिक हार्ड स्टॉप को उत्पादन रन के बीच मैन्युअल रूप से समायोजित नहीं किया जा सकता है। उच्च-परिशुद्धता असेंबली, प्रेसिंग और जॉइनिंग ऑपरेशन सर्वो सिस्टम द्वारा प्रदान किए गए सटीक बल नियंत्रण और वास्तविक समय फीडबैक पर बहुत अधिक निर्भर करते हैं।
सिंक्रोनाइज्ड मल्टी-एक्सिस मोशन, जैसे गैन्ट्री सिस्टम या कस्टम सीएनसी सेटअप के लिए सख्ती से बंद-लूप इंटरपोलेशन की आवश्यकता होती है जो केवल इलेक्ट्रोमैकेनिकल ड्राइव ही प्रदान कर सकता है। आधुनिक डेटा संग्रह पद्धतियों का लाभ उठाने वाली स्मार्ट फ़ैक्टरियाँ टॉर्क हस्ताक्षरों की निगरानी करने, पूर्वानुमानित रखरखाव और कठोर गुणवत्ता आश्वासन ट्रैकिंग को सक्षम करने के लिए सर्वो ड्राइव से निरंतर डेटा स्ट्रीम का उपयोग करती हैं।
विशिष्ट औद्योगिक कार्यों के लिए वायवीय प्रौद्योगिकी अत्यधिक प्रासंगिक बनी हुई है। वे सरल, उच्च गति, पॉइंट-टू-पॉइंट ट्रांसफर ऑपरेशन के लिए बिल्कुल उपयुक्त हैं, जैसे बक्से को कन्वेयर पर धकेलना या भारी ब्लास्ट दरवाजे खोलना और बंद करना। उच्च-कंपन, उच्च-प्रभाव, या विस्फोटक वातावरण में, न्यूमेटिक्स एक सुरक्षित विकल्प प्रदान करता है जहां विद्युत घटक गंभीर चिंगारी का खतरा पैदा करते हैं या कंपन-प्रेरित विफलता का जोखिम उठाते हैं।
ऐसे अनुप्रयोग जिनमें ऊष्मा संचय के बिना उच्च बल को निरंतर धारण करने की आवश्यकता होती है, वे संपीड़ित हवा के भौतिक गुणों से लाभान्वित होते हैं। न्यूमेटिक्स मशीनरी के लिए भी मानक बना हुआ है जहां एक मजबूत संपीड़ित वायु बुनियादी ढांचा पहले से ही स्थापित, रखरखाव और अनुकूलित किया गया है।
द्रव शक्ति और इलेक्ट्रोमैकेनिकल सक्रियण के बीच निर्णय के लिए गति प्रणाली को विशिष्ट अनुप्रयोग की सटीक यांत्रिक मांगों, नियंत्रण आवश्यकताओं और पर्यावरणीय बाधाओं के साथ संरेखित करने की आवश्यकता होती है। पोजिशनिंग लचीलेपन, सटीक बल नियंत्रण और गहन डेटा एकीकरण की आवश्यकता वाले अनुप्रयोगों के लिए इलेक्ट्रोमैकेनिकल सिस्टम में डिफ़ॉल्ट की अत्यधिक अनुशंसा की जाती है। कठोर वातावरण में जहां सरल एंड-टू-एंड गति पर्याप्त है, वहां मजबूत, उच्च गति सक्रियण के लिए रिज़र्व न्यूमेटिक्स।
शेन्ज़ेन टाइगर मोशन कंट्रोल टेक्नोलॉजी औद्योगिक स्वचालन अनुप्रयोगों के लिए गति नियंत्रण उत्पाद और इलेक्ट्रोमैकेनिकल समाधान प्रदान करती है। इसकी तकनीकी क्षमताएं ग्राहकों को सटीक स्थिति, विश्वसनीय बल नियंत्रण, लचीली प्रणाली एकीकरण और बेहतर उत्पादन दक्षता प्राप्त करने में सहायता करती हैं।
सटीक पेलोड द्रव्यमान, आवश्यक वेग और स्वीकार्य स्थिति सहनशीलता का दस्तावेजीकरण करते हुए, विशिष्ट गति प्रोफ़ाइल का संपूर्ण यांत्रिक ऑडिट करें।
पर्याप्त परिचालन दीर्घायु सुनिश्चित करने के लिए निरंतर लोड प्रोफाइल के आधार पर संभावित इलेक्ट्रोमैकेनिकल स्क्रू के लिए एल10 असर जीवन अपेक्षाओं की गणना करें।
मैकेनिकल डिजाइन को अंतिम रूप देने से पहले भौतिक लिफाफे और माउंटिंग आवश्यकताओं की तुलना करने के लिए निर्माता आकार देने वाले सॉफ्टवेयर और 3डी सीएडी मॉडल का लाभ उठाएं।
सुविधा की पर्यावरणीय स्थितियों का मूल्यांकन करें, विशेष रूप से वाशडाउन आवश्यकताओं, कण जोखिम, या विस्फोटक खतरों पर ध्यान दें जो आवश्यक आईपी रेटिंग निर्धारित करते हैं।
उत्तर: हां, कई निर्माता इलेक्ट्रोमैकेनिकल एक्चुएटर्स को ऐसे आयामों और माउंटिंग हार्डवेयर के साथ डिज़ाइन करते हैं जो मानक वायवीय सिलेंडर से बिल्कुल मेल खाते हैं। यह ड्रॉप-इन यांत्रिक प्रतिस्थापन की अनुमति देता है, हालांकि संलग्न मोटर के कारण कुल लंबाई लंबी हो सकती है।
ए: यदि बिजली खो जाती है, तो एक अत्यधिक कुशल गेंद या रोलर स्क्रू सक्रिय या ऊर्ध्वाधर भार के तहत बैकड्राइव करेगा। पेलोड को गिरने से रोकने के लिए, सिस्टम को एक एकीकृत विद्युत चुम्बकीय होल्डिंग ब्रेक से सुसज्जित किया जाना चाहिए जो बिजली हटाए जाने पर स्वचालित रूप से चालू हो जाता है।
उत्तर: संपीड़ित हवा के तेजी से विस्तार के कारण वायवीय सिलेंडर बहुत तेजी से अत्यधिक उच्च वेग प्राप्त कर सकते हैं। उनमें नियंत्रित मंदी का अभाव है। इलेक्ट्रोमैकेनिकल सिस्टम यांत्रिक झटके को रोकते हुए नियंत्रित त्वरण और मंदी प्रदान करते हुए तुलनीय शीर्ष गति प्राप्त कर सकते हैं।
ए: रखरखाव में मुख्य रूप से निर्दिष्ट ग्रीस पोर्ट के माध्यम से आंतरिक पेंच और बीयरिंग का आवधिक पुन: स्नेहन शामिल होता है। न्यूमेटिक्स के विपरीत, जिसमें वायु रिसाव और सील घिसाव के लिए निरंतर निगरानी की आवश्यकता होती है, इलेक्ट्रोमैकेनिकल सिस्टम को कम लगातार, लेकिन अधिक विशिष्ट, यांत्रिक स्नेहन की आवश्यकता होती है।
ए: वायवीय सिलेंडर अत्यधिक तापमान को अच्छी तरह से संभालते हैं, क्योंकि विस्तारित हवा इकाई को स्वाभाविक रूप से ठंडा करती है, और उच्च-तापमान सील आसानी से उपलब्ध होती है। इलेक्ट्रोमैकेनिकल एक्चुएटर्स आंतरिक गर्मी उत्पन्न करते हैं और उनके इलेक्ट्रॉनिक मोटर्स और आंतरिक स्नेहक के थर्मल थ्रेसहोल्ड द्वारा सीमित होते हैं, जिन्हें अक्सर गर्म वातावरण में व्युत्पन्न करने की आवश्यकता होती है।


