
Katselukerrat: 0 Tekijä: Site Editor Julkaisuaika: 2026-07-29 Alkuperä: Sivusto


Teollisuusautomaatiosektori on siirtymässä vanhoista nestevoimajärjestelmistä kehittyneeseen sähkömekaaniseen liikkeenhallintaan. Insinöörit ja järjestelmäsuunnittelijat kohtaavat erityisen teknisen dilemman määritellessään lineaarisia liikejärjestelmiä: tasapainottaa pneumatiikan yksinkertaisuus ja koneen tarkka ohjaus ja korkeat käyttöjaksot. Sähkösylinteri . Näiden kahden erillisen tekniikan välillä valitseminen edellyttää tiukkaa teknistä arviointia. Järjestelmäarkkitehtien on analysoitava sovelluskohtaiset suorituskykymittarit, turvallisuusvaatimukset ja laitosinfrastruktuurin rajoitukset. Vakio pneumaattinen kokoonpano luottaa paineilmaan voiman tuottamiseksi, mikä tarjoaa vankan suorituskyvyn ankarissa ympäristöissä. Sitä vastoin sähkömekaaniset järjestelmät käyttävät servo- tai askelmoottoreita yhdistettynä mekaanisiin ruuveihin ohjelmoitavien, erittäin toistettavien liikeprofiilien tuottamiseksi. Kunkin tekniikan mekaanisen arkkitehtuurin, suorituskykyrajoitusten ja integrointivaatimusten ymmärtäminen on välttämätöntä koneen suunnittelun optimoimiseksi ja pitkän aikavälin toimintavarmuuden varmistamiseksi.
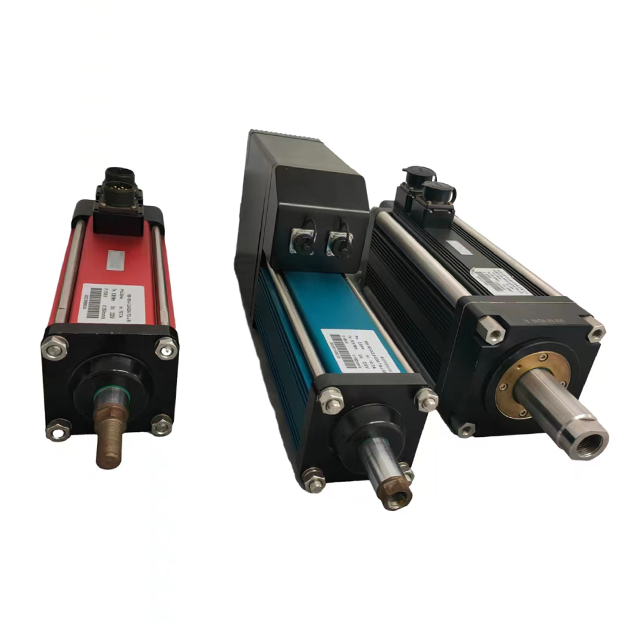
Tarkkuus ja ohjaus: Sähkösylinteri tarjoaa äärettömän, ohjelmoitavan paikantamisen, nopeuden ohjauksen ja suuren toistettavuuden, kun taas pneumaattiset sylinterit rajoittuvat yleensä yksinkertaiseen päästä päähän -asemointiin, ellei niissä ole kalliita suhteellisia venttiileitä.
Turvallisuus ja kuorman pito: Pneumaattiset sylinterit pitävät kuorman luonnollisesti kiinni jääneen ilman kautta, mutta voivat ajautua; sähkösylinteri vaatii sähkömagneettisia jarruja estämään taaksepäin ajamista pystysovelluksissa tehohäviön aikana.
Infrastruktuuririippuvuus: Pneumatiikka vaatii keskitetyn, huoltoa vaativan paineilmaverkon (kompressorit, suodattimet, säätimet, voitelulaitteet, kuivaimet), kun taas sähköjärjestelmät perustuvat olemassa oleviin sähköverkkoihin ja paikallisiin moottorikäyttöihin.
Soveltuvuus ympäristöön: Pneumaattiset sylinterit sopivat erinomaisesti äärimmäisissä, räjähdysalttiissa (ATEX) tai korkean lämpötilan pesuympäristöissä, kun taas sähkösylinterit ovat suositeltavia puhdastiloihin, hiljaisiin toimintoihin ja kontaminaatioherkkään ruoankäsittelyyn.
Sisällysluettelo
Sähkömekaanisen toimilaitteen perusarkkitehtuuri pyörii pyörivän liikkeen muuttamiseksi lineaariseksi liikkeeksi. Tämä saavutetaan käyttämällä sähkömoottoria, joka on kytketty suoraan tai epäsuorasti mekaaniseen ruuvikokoonpanoon. Kun moottori pyörii, ruuvi pyörii ja kiertää jatkotangoon kiinnitettyä mutteria eteen- tai taaksepäin. Tämä suora mekaaninen kytkentä mahdollistaa iskunpituuden, nopeuden ja käytetyn voiman absoluuttisen hallinnan. Fyysinen yhteys moottorin ja käytettävän kuorman välillä eliminoi nestepohjaisissa järjestelmissä havaitun vaatimustenmukaisuuden.
Käytettävän ruuvivaihteiston tyyppi sanelee toimilaitteen suorituskykyominaisuudet. Insinöörien on sovitettava ruuvityyppi sovelluksen erityisten kuormitus- ja käyttöjaksovaatimusten mukaan.
Lyijyruuvit: Nämä käyttävät liukukitkaa mutterin ja ruuvin välillä. Ne tarjoavat korkeat itselukittumisominaisuudet ja toimivat hiljaisesti, joten ne sopivat pienille käyttöajoille ja kevyille kuormille. Niiden suuri kitka johtaa alhaisempaan kokonaistehokkuuteen ja nopeampaan kulumiseen jatkuvassa käytössä.
Kuulalaakerit: Kierrättäviä kuulalaakereita käyttämällä kitkan vähentämiseksi kuularuuvit tarjoavat keskitason tai korkean hyötysuhteen, suuren nopeuden ja pitkän käyttöiän. Ne edustavat standardia useimpiin teollisuusautomaatiotehtäviin, jotka edellyttävät luotettavaa, jatkuvaa liikettä.
Rullaruuvit: Suunniteltu maksimaaliseen tehotiheyteen, rullaruuvit käyttävät kierteitettyjä rullia kuulalaakereiden sijasta. Tämä rakenne tarjoaa äärimmäisen kuormituskapasiteetin, suuren jäykkyyden ja erinomaisen käyttöiän jatkuvassa raskaassa kuormituksessa, mikä usein kilpailee hydraulijärjestelmistä voimantuoton suhteen.
Moottorin kiinnityskokoonpanoilla on myös tärkeä rooli koneen suunnittelussa. Inline-suorakäyttökokoonpanot kytkevät moottorin suoraan ruuvin akseliin. Tämä asetus maksimoi mekaanisen tehokkuuden ja eliminoi välyksen, vaikka se lisää toimilaitteen kokonaispituutta. Rinnakkaiset taaksepäin taitetut kokoonpanot käyttävät jakohihnoja tai vaihteistoja moottorin asentamiseen sylinterin rungon viereen. Tämä vähentää merkittävästi asennuksen jalanjälkeä, mutta voi aiheuttaa minimaalisen välyksen ja vaatii hihnan kireyden ylläpitoa.
Suljetun silmukan takaisinkytkentä on servokäyttöisten sähkömekaanisten järjestelmien pääominaisuus. Moottoriin asennetut korkearesoluutioiset kooderit välittävät jatkuvasti asema- ja nopeustiedot takaisin servokäyttöön ja ohjaimeen. Tämän reaaliaikaisen tiedonvaihdon avulla järjestelmä voi korjata poikkeamat välittömästi, mikä varmistaa tarkan voiman käytön ja tarkan paikantamisen koko iskun ajan.
Pneumaattiset toimilaitteet toimivat nesteen tehoperiaatteella ja käyttävät paineilman energiaa lineaarisen liikkeen luomiseen. Perusrakenne koostuu alumiinista tai ruostumattomasta teräksestä valmistetusta sylinteripiipusta, männästä, männänvarresta ja erilaisista dynaamisista tiivisteistä. Tämän rakenteen yksinkertaisuus tekee pneumatiikasta erittäin kestävää ja poikkeuksellisen kevyttä työskentelyssä. Ei ole sisäistä elektroniikkaa tai monimutkaisia mekaanisia voimansiirtoja, jotka epäonnistuvat voimakkaassa tärinässä.
Aktivointi tapahtuu, kun paineilma johdetaan sylinterin yhteen aukkoon täyttäen kammion ja työntäen männän pinta-alaa vasten. Samalla vastakkaisessa kammiossa oleva ilma poistuu ilmakehään. Syntynyt voima on suoraan verrannollinen ilmanpaineeseen ja männän pinta-alaan. Tavallisissa kaksitoimisissa sylintereissä käytetään paineilmaa männän pyörittämiseen molempiin suuntiin, kun taas yksitoimisissa sylintereissä käytetään ilmaa eteenpäin ja mekaanista jousta paluuiskuun.
Itse toimilaitteen yksinkertaisuudesta huolimatta pneumatiikka vaatii laajan infrastruktuuriverkoston. Laitoksessa on käytettävä teollisuusilmakompressoreita, vastaanottosäiliöitä ja jakeluputkia. Koneen tasolla ilman tulee kulkea ilmankäsittelyyksiköiden läpi kosteuden poistamiseksi, käyttöpaineen säätämiseksi ja tarvittavan voitelun aikaansaamiseksi. Sähköisten solenoidien laukaisemat suuntasäätöventtiilit sanelevat ilman virtausreitin liikkeen käynnistämiseksi.

Kun sovellus vaatii alimillimetrin tarkkuutta, sähkömekaaniset järjestelmät osoittavat selkeää ylivoimaisuutta. Servokäyttöisen suljetun silmukan ohjaus Sähkösylinteri mahdollistaa poikkeuksellisen toistettavuuden saavuttaen usein ±0,01 mm:n tai paremmat toleranssit. Insinöörit voivat ohjelmoida useita välipysähdyspisteitä, muuttaa kohteen paikkoja lennossa ja suorittaa monimutkaisia liikeprofiileja fyysistä laitteistoa muuttamatta. Tämä joustavuus on välttämätön koneille, jotka käsittelevät useita tuotevariaatioita samalla kokoonpanolinjalla.
Pneumaattisia sylintereitä rajoittavat ilman fysikaaliset ominaisuudet. Koska ilma on kokoonpuristuvaa kaasua, pneumaattiset järjestelmät noudattavat hyvin. Tämä kokoonpuristuvuus tekee lähes mahdottomaksi pysäyttää tavallisen pneumaattisen sylinterin tarkasti puolivälissä. Tästä johtuen pneumatiikka rajoittuu yleensä binääriliikkeeseen – siirrytään kokonaan sisään vedetystä asennosta ulos vedettyyn asentoon, kunnes se osuu kovaan fyysiseen pysäytykseen. Vaikka suhteelliset pneumaattiset venttiilit ja ulkoiset lineaariset anturit mahdollistavat väliasemoinnin, ne aiheuttavat merkittäviä monimutkaisia, epävakaita ja ylläpitohaasteita.
Voimansiirtoominaisuudet eroavat perustavanlaatuisesti näiden kahden tekniikan välillä. Pneumaattiset järjestelmät tuottavat maksimaalisen voiman lähes välittömästi käynnistettäessä, mikä tekee niistä erittäin tehokkaita lävistys-, leimaus- tai nopeaan poistotehtäviin. He kuitenkin kamppailevat keskiiskun voimamodulaation kanssa. Sähkömekaaninen toimilaite voi ohjelmallisesti muuttaa työntövoimaansa missä tahansa iskun pisteessä. Tämä ominaisuus on kriittinen puristussovelluksissa, joissa herkän lähestymisnopeuden on vaihdettava välittömästi voimakkaaksi puristustoiminnaksi.
Nopeusprofilointi on toinen tärkeä eroava tekijä. Sähkömekaanisten järjestelmien avulla ohjelmoijat voivat määrittää tarkat puolisuunnikkaan tai S-käyrän kiihtyvyys- ja hidastusprofiilit. Tämä ohjattu liike minimoi mekaanisen iskun, vähentää tärinää ja estää hauraiden hyötykuormien vahingoittumisen. Pneumaattiset sylinterit kiihtyvät nopeasti ja turvautuvat fyysisiin pehmusteen säätöihin, virtauksensäätöventtiileihin tai ulkoisiin iskunvaimentimiin estääkseen tuhoisat kovat iskunpään iskut.
Suorituskykymittari |
Sähkösylinteri |
Pneumaattinen sylinteri |
|---|---|---|
Paikannustarkkuus |
±0,01 mm - ±0,05 mm |
±0,5 mm - ±1,0 mm (iskun loppu) |
Keskiviivan sijoittelu |
Ääretön, erittäin tarkka |
Vaikea, vaatii monimutkaisia suhteellisia venttiileitä |
Kiihtyvyyden hallinta |
Ohjelmoitava (S-käyrä, puolisuunnikkaan muotoinen) |
Rajoitettu (riittaa virtauksen säätimiä/tyynyjä) |
Voiman modulaatio |
Dynaaminen, ohjelmoitavissa lennossa |
Staattinen, perustuu säädeltyyn ilmanpaineeseen |
Isku ja tärinä |
Matala (tasainen hidastuminen) |
Korkea (kovat pysähdykset vaaditaan) |
Pneumaattiset toimilaitteet säilyttävät selkeän edun tehotiheyden suhteen asennuskohdassa. Koska varsinainen voimanlähde sijaitsee ulkopuolella, itse sylinteri on vain ontto mäntäputki. Tämä johtaa erittäin kompaktiin, kevyeen pakkaukseen, joka pystyy tuottamaan huomattavan voiman, mikä tekee pneumatiikasta ihanteellisen käsivarren päätytyökaluihin roboteissa, joissa hyötykuorman painon minimoiminen on kriittistä.
Sähkömekaaniset järjestelmät kohtaavat fyysisiä rajoituksia painon ja tilavuuden suhteen. Integroitu moottori, mekaaninen ruuvikotelo ja sisäiset laakerit lisäävät toimilaitteen massaa ja tilavuutta merkittävästi. Insinöörien on otettava huomioon tämä lisääntynyt paino portaalijärjestelmiä tai robottikäsivarsia suunniteltaessa, koska raskaampi toimilaite saattaa vaatia suurempia tukirakenteita tai suurempia ensiökäyttömoottoreita ylimääräisen liikkuvan massan käsittelemiseksi.
Toimintasuhteen arvot määräävät, kuinka usein toimilaite voi toimia ilman lepoaikaa. Pneumaattiset sylinterit tukevat luonnostaan 100 %:n käyttöjaksoja. Nopeasti laajeneva paineilma jäähdyttää luonnollisesti sylinterin runkoa käytön aikana, mikä tekee pneumatiikasta erittäin kestävän ylikuumenemiselta jopa jatkuvassa, nopeassa pyöräilyssä.
Sähkömekaanisia toimilaitteita rajoittavat moottorin ja mekaanisen ruuvin lämmönpoistokyky. Ruuvin ja sisäisten laakereiden aiheuttama kitka yhdistettynä moottorin kelojen tuottamaan sähköiseen lämpöön saa järjestelmän lämpötilan nousemaan käytön aikana. Jatkuvat suuren kuormituksen toiminnot vaativat huolellisia lämpölaskelmia. Insinöörit saattavat joutua vähentämään moottorin tehoa, määrittämään suuremman toimilaitteen lämpökuorman käsittelemiseksi tai ottamaan käyttöön ulkoisia jäähdytysmekanismeja estääkseen komponenttien ennenaikaisen vian.
Turvaprotokollat odottamattomien tehokatkojen aikana sanelevat tietyt tekniset valinnat. Pneumaattisissa järjestelmissä sähkötehon tai pääilman paineen äkillistä menetystä voidaan lieventää pilottitoimisilla takaiskuventtiileillä. Nämä venttiilit vangitsevat välittömästi olemassa olevan ilman sylinterikammioiden sisään pitäen männän paikallaan. Koska ilma on kokoonpuristuvaa ja tiivisteissä esiintyy väistämättä mikrovuotoja, kuorma voi ajautua hitaasti ajan myötä, mikä aiheuttaa riskin pystysovelluksissa.
Sähkömekaaniset järjestelmät käyttäytyvät eri tavalla pystysuorassa kuormituksessa. Tehokkailta kuularuuveilta ja rullaruuveilta puuttuu itselukittuvuus. Jos sähkövirta poistetaan, pystysuoran kuorman paino ajaa ruuvia taaksepäin, jolloin hyötykuorma kaatuu alaspäin. Tämän vakavan putoamisriskin vähentämiseksi insinöörien on määritettävä integroidut sähkömagneettiset pitojarrut servomoottoriin. Nämä jarrut kytkeytyvät automaattisesti päälle, kun virta katkeaa ja lukitsee mekaanisen ruuvin tukevasti paikalleen ilman ajautumista.
Toimilaitteiden integrointi koneen turvapiireihin vaatii erilaisia lähestymistapoja. Pneumaattinen turvallisuus perustuu erikoistuneisiin pneumaattisiin venttiileihin. Turvapoistoventtiilejä käytetään ilmanpaineen nopeaan poistamiseen järjestelmästä, jolloin sylinteri on ontuva ja turvallinen käyttäjän toimenpiteille. Vaihtoehtoisesti turvalukkoventtiilit voivat vangita ilmaa ja pysäyttää liikkeen välittömästi.
Sähkömekaaniset järjestelmät yhdistävät toiminnallisen turvallisuuden suoraan servokäyttöarkkitehtuurin kautta. Nykyaikaisissa taajuusmuuttajissa on Safe Torque Off (STO) -ominaisuudet. Kun hätäpysäytys laukeaa, STO-toiminnon laitteisto katkaisee tehoa tuottavan vääntömomentin moottorista ja säilyttää samalla sähkövirran kooderissa. Tämä mahdollistaa järjestelmän pysähtymisen turvallisesti menettämättä absoluuttisia sijaintitietojaan, mikä mahdollistaa koneen nopeamman palautumisen, kun turvakehä on tyhjennetty.
Käyttöympäristöt vaikuttavat voimakkaasti toimilaitteen valintaan. Pneumaattisiin järjestelmiin liittyy luontaisia kontaminaatioriskejä. Kun sylinterit poistavat ilmaa, ne vapauttavat öljyn ja kosteuden mikrohiukkasia ympäröivään ilmakehään. Korkeapaineisen ilman nopea poistuminen aiheuttaa merkittävää melusaastetta. Nämä tekijät tekevät vakiopneumatiikasta sopimatonta vaativiin puhdastiloihin tai laboratorioympäristöihin.
Sähkömekaaniset toimilaitteet tarjoavat puhtaan, hiljaisen toiminnan ilman päästöjä. Tämä tekee niistä vakiovalinnan lääkinnällisten laitteiden valmistukseen, lääkepakkauksiin ja puolijohteiden valmistukseen. Sisäisen elektroniikan suojaaminen vaatii huolellista suunnittelua. Pneumaattiset sylinterit tiivistetään helposti vedeltä ja pölyltä, mutta sähkömekaaniset järjestelmät vaativat erikoistuuletuksen, kehittyneitä sauvatiivisteitä ja erityisiä IP65-, IP67- tai IP69K-luokituksia moottorin ja ruuvin suojaamiseksi huuhtelunesteiltä ja hiukkasten sisäänpääsyltä.

Vanhojen koneiden jälkiasentaminen sisältää erityisiä teknisiä riskejä. Yleisin virhe on ylisuunnittelu. Erittäin tarkan, moniakselisen servojärjestelmän asentaminen mekanismiin, joka vaatii vain yksinkertaisen, pisteestä pisteeseen -iskun, tuo tarpeettoman monimutkaisuuden. Insinöörien on arvioitava kriittisesti, vaatiiko sovellus todella nopeudensäätöä, pehmeitä pysäytyksiä tai väliasemointia. Jos nämä ominaisuudet ovat tarpeettomia, yksinkertaistetut stepper-pohjaiset toimilaitteet tai pneumaattisen asennuksen ylläpitäminen voivat olla sopivampia.
Kokojen yhteensopimattomuus suistaa usein jälkiasennusprojektit. Yleinen virhe on sähkömekaanisen toimilaitteen mitoitus pelkästään sen korvattavan pneumaattisen sylinterin reiän ja iskun perusteella. Pneumaattiset sylinterit ylimitoitetaan rutiininomaisesti 50–100 % paineenvaihteluiden huomioon ottamiseksi. Ylisuuren pneumaattisen sylinterin korvaaminen yhtä suurella sähkömekaanisella yksiköllä johtaa valtaviin fyysisiin häiriöihin ja rakenteelliseen rasitukseen. Insinöörien on hyödynnettävä toimittajan mitoitusohjelmistoa todellisen hyötykuorman massan, tarvittavien siirtoaikojen ja ulkoisten voimien analysoimiseksi optimaalisen mekaanisen ruuvin ja moottorin yhdistelmän valitsemiseksi.
Siirtyminen sähkömekaaniseen liikkeeseen tuo mukanaan ohjelmistointegraatiohaasteita. Servokäyttöisen järjestelmän käyttöönotto edellyttää PLC-ohjelmointia, kenttäväylän konfigurointia ja liikeprofiilien tarkkaa viritystä. Tämä voi pidentyä käyttöönottoaikoja ja vaatia erikoistunutta automaatiohenkilöstöä.
Integrointiviiveiden vähentämiseksi koneenrakentajien tulee valita toimittajat, jotka tarjoavat esikonfiguroituja liikeprofiileja ja lisäohjeita suurille PLC-alustoille. Integroitujen moottorikäyttöisten toimilaiteyksiköiden käyttäminen voi myös virtaviivaistaa asennusta poistamalla monimutkaiset takaisinkytkentäjohdotukset ja parametrien konfiguroinnit, jolloin toimilaitetta voidaan ohjata yksinkertaisella digitaalisella I/O:lla, joka muistuttaa pneumaattista venttiiliä.
Sähkömekaaniset järjestelmät ovat erinomaiset joustavuutta ja tarkkuutta vaativissa ympäristöissä. Ne ovat optimaalinen valinta sovelluksiin, jotka vaativat usean pysähdyksen paikannusta ja toistuvia reseptien muutoksia, joissa mekaanisia kovia pysäyttimiä ei voida säätää manuaalisesti tuotantoajojen välillä. Erittäin tarkat kokoonpano-, puristus- ja liitostoiminnot ovat vahvasti riippuvaisia servojärjestelmien tarkasta voimansäädöstä ja reaaliaikaisesta palautteen antamisesta.
Synkronoitu moniakselinen liike, kuten portaalijärjestelmät tai mukautetut CNC-asetukset, vaatii ehdottomasti suljetun silmukan interpoloinnin, jonka vain sähkömekaaniset käyttölaitteet voivat tarjota. Älykkäät tehtaat hyödyntävät moderneja tiedonkeruumenetelmiä hyödyntävät jatkuvaa tietovirtaa servokäytöistä vääntömomentin allekirjoitusten tarkkailuun, mikä mahdollistaa ennakoivan huollon ja tiukan laadunvarmistuksen seurannan.
Pneumaattinen teknologia on edelleen erittäin tärkeä tietyissä teollisissa tehtävissä. Ne sopivat täydellisesti yksinkertaisiin, nopeisiin, pisteestä pisteeseen tapahtuviin siirtotoimintoihin, kuten laatikoiden työntämiseen kuljettimelle tai raskaiden räjähdysovien avaamiseen ja sulkemiseen. Korkean tärinän, voimakkaan iskun tai räjähdysvaarallisissa ympäristöissä pneumatiikka tarjoaa turvallisen vaihtoehdon, kun sähkökomponentit aiheuttavat vakavan kipinävaaran tai tärinän aiheuttaman vian.
Paineilman fysikaalisista ominaisuuksista hyötyvät sovellukset, jotka vaativat jatkuvaa korkean voiman pitoa ilman lämmön kertymistä. Pneumatiikka on edelleen standardi koneissa, joissa vankka paineilmainfrastruktuuri on jo asennettu, huollettu ja optimoitu kaikkialla laitoksessa.
Päätös nestevoiman ja sähkömekaanisen toiminnan välillä edellyttää liikejärjestelmän kohdistamista tietyn sovelluksen täsmällisiin mekaanisiin vaatimuksiin, ohjausvaatimuksiin ja ympäristörajoitteisiin. Sähkömekaanisen järjestelmän oletusasetus on erittäin suositeltavaa sovelluksissa, jotka vaativat paikannusjoustavuutta, tarkkaa voimanhallintaa ja syvällistä tietojen integrointia. Vara pneumatiikka vahvaan, nopeaan käyttöön ankarissa ympäristöissä, joissa yksinkertainen päästä päähän -liike riittää.
Shenzhen Tiger Motion Control Technology tarjoaa liikkeenohjaustuotteita ja sähkömekaanisia ratkaisuja teollisuusautomaatiosovelluksia varten. Sen tekniset ominaisuudet auttavat asiakkaita saavuttamaan tarkan paikantamisen, luotettavan voimanhallinnan, joustavan järjestelmäintegraation ja tuotannon tehokkuuden.
Suorita tietyn liikeprofiilin perusteellinen mekaaninen tarkastus dokumentoimalla tarkat hyötykuorman massat, vaaditut nopeudet ja hyväksyttävät paikannustoleranssit.
Laske tulevien sähkömekaanisten ruuvien L10-laakereiden käyttöiän odotukset jatkuvan kuormitusprofiilin perusteella riittävän pitkän käyttöiän varmistamiseksi.
Hyödynnä valmistajan mitoitusohjelmistoa ja 3D CAD -malleja fyysisen kuoren ja asennusvaatimusten vertailuun ennen mekaanisen suunnittelun viimeistelyä.
Arvioi laitoksen ympäristöolosuhteet huomioimalla erityisesti pesuvaatimukset, hiukkasaltistus tai räjähdysvaarat, jotka sanelevat tarvittavat IP-luokitukset.
V: Kyllä, monet valmistajat suunnittelevat sähkömekaanisia toimilaitteita, joiden mitat ja asennustarvikkeet vastaavat täsmälleen tavallisia pneumaattisia sylintereitä. Tämä mahdollistaa mekaaniset vaihdot, vaikka kokonaispituus voi olla pidempi kiinnitetyn moottorin vuoksi.
V: Jos virta katkeaa, erittäin tehokas kuula- tai rullaruuvi pyörii taaksepäin aktiivisen tai pystysuoran kuormituksen alaisena. Hyötykuorman putoamisen estämiseksi järjestelmä on varustettava integroidulla sähkömagneettisella pitojarrulla, joka kytkeytyy automaattisesti päälle, kun virta katkeaa.
V: Pneumaattiset sylinterit voivat saavuttaa erittäin suuria nopeuksia erittäin nopeasti paineilman nopean laajenemisen vuoksi. Niistä puuttuu hallittu hidastus. Sähkömekaaniset järjestelmät voivat saavuttaa vertailukelpoisia huippunopeuksia samalla kun ne tarjoavat hallitun kiihtyvyyden ja hidastuvuuden, mikä estää mekaanisia iskuja.
V: Huolto sisältää ensisijaisesti sisäisten ruuvien ja laakerien säännöllisen uudelleenvoitelun määrättyjen rasva-aukkojen kautta. Toisin kuin pneumatiikka, joka vaatii jatkuvaa ilmavuotojen ja tiivisteiden kulumisen valvontaa, sähkömekaaniset järjestelmät vaativat harvemmin, mutta tarkempaa mekaanista voitelua.
V: Pneumaattiset sylinterit kestävät hyvin äärimmäisiä lämpötiloja, koska paisuva ilma jäähdyttää yksikköä luonnollisesti ja korkean lämpötilan tiivisteet ovat helposti saatavilla. Sähkömekaaniset toimilaitteet tuottavat sisäistä lämpöä, ja niitä rajoittavat niiden elektronisten moottoreiden ja sisäisten voiteluaineiden lämpökynnykset, mikä vaatii usein vähentämistä kuumissa ympäristöissä.


