
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-07-29 Päritolu: Sait


Tööstusautomaatika sektor on liikumas vanadelt vedelate toitesüsteemidelt täiustatud elektromehaanilisele liikumisjuhtimisele. Insenerid ja süsteemikonstruktorid seisavad lineaarsete liikumissüsteemide määratlemisel silmitsi spetsiifilise insener-dilemmaga: tasakaalustada pneumaatika lihtsust seadme täpse juhtimise ja kõrgete töötsüklitega. Elektriline silinder . Nende kahe erineva tehnoloogia vahel valimine nõuab põhjalikku tehnilist hindamist. Süsteemiarhitektid peavad analüüsima rakendusespetsiifilisi jõudlusnäitajaid, ohutusnõudeid ja rajatiste infrastruktuuri piiranguid. Standardne pneumaatiline seadistus tugineb jõu tekitamiseks suruõhule, pakkudes tugevat jõudlust karmides keskkondades. Seevastu elektromehaanilised süsteemid kasutavad programmeeritavate ja väga korratavate liikumisprofiilide saamiseks servo- või samm-mootoreid, mis on ühendatud mehaaniliste kruvidega. Iga tehnoloogia mehaanilise arhitektuuri, jõudluspiirangute ja integratsiooninõuete mõistmine on masina disaini optimeerimiseks ja pikaajalise töökindluse tagamiseks hädavajalik.
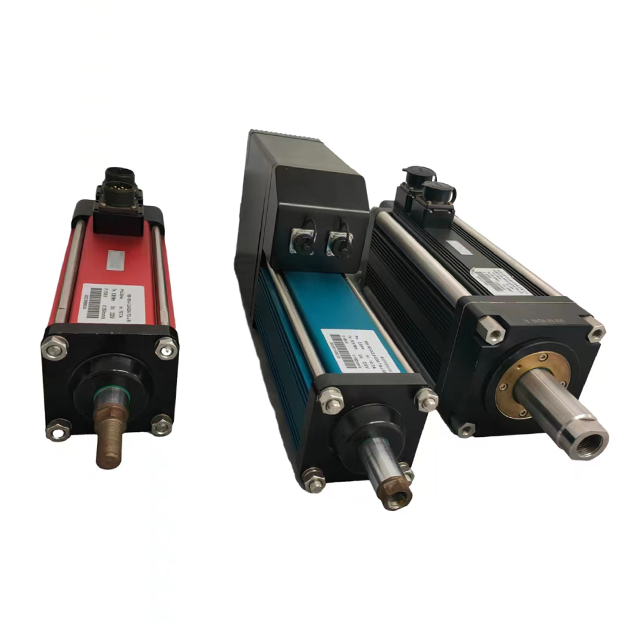
Täpsus ja juhtimine: Elektriline silinder pakub lõpmatut programmeeritavat positsioneerimist, kiiruse juhtimist ja suurt korratavust, samas kui pneumaatilised silindrid on üldiselt piiratud lihtsa otsast lõpuni positsioneerimisega, välja arvatud juhul, kui need on varustatud kallite proportsionaalsete ventiilidega.
Ohutus ja koormuse hoidmine: Pneumaatilised silindrid hoiavad koormust loomulikult kinni õhu kaudu, kuid võivad triivida; elektriline silinder nõuab elektromagnetilisi pidureid, et vältida tagasisõitu vertikaalsetes rakendustes võimsuse kadumise ajal.
Sõltuvus infrastruktuurist: Pneumaatika vajab tsentraliseeritud, rasket hooldust nõudvat suruõhuvõrku (kompressorid, filtrid, regulaatorid, määrdeained, kuivatid), samas kui elektrisüsteemid toetuvad olemasolevatele elektrivõrkudele ja kohalikele mootoriajamitele.
Sobivus keskkonnale: Pneumaatilised silindrid sobivad suurepäraselt äärmuslikes, plahvatusohtlikes (ATEX) või kõrge temperatuuriga pesemiskeskkondades, samas kui elektrisilindreid eelistatakse puhastes ruumides, vaikse töötamise ja saastetundliku toidu töötlemiseks.
Sisukord
Elektromehaanilise täiturmehhanismi põhiline arhitektuur tiirleb pöörleva liikumise muutmise ümber lineaarseks liikumiseks. See saavutatakse elektrimootori abil, mis on otseselt või kaudselt ühendatud mehaanilise kruvisõlmega. Mootori pöörlemisel kruvi pöörleb, keerates pikendusvarda külge kinnitatud mutrit edasi või tagasi. See otsene mehaaniline ühendus võimaldab absoluutset kontrolli käigu pikkuse, kiiruse ja rakendatava jõu üle. Füüsiline ühendus mootori ja käitatava koormuse vahel välistab vedelikupõhiste süsteemide vastavuse.
Kasutatava kruviülekande tüüp määrab täiturmehhanismi tööomadused. Insenerid peavad sobitama kruvi tüübi rakenduse konkreetse koormuse ja töötsükli nõuetega.
Pliikruvid: need kasutavad libisevat hõõrdumist mutri ja kruvi vahel. Need pakuvad suurt iselukustumisvõimet ja töötavad vaikselt, muutes need sobivaks madala töötsükli ja väikese koormuse jaoks. Nende kõrge hõõrdumine toob kaasa madalama üldise efektiivsuse ja kiirema kulumise pideval tööl.
Kuulkruvid: Hõõrdumise vähendamiseks tsirkuleerivaid kuullaagreid kasutades tagavad kuulkruvid keskmise kuni kõrge efektiivsuse, suure kiiruse ja pika tööea. Need esindavad standardit enamiku tööstuslike automatiseerimistööde jaoks, mis nõuavad usaldusväärset ja pidevat liikumist.
Rullkruvid: konstrueeritud maksimaalse võimsustiheduse saavutamiseks, rullkruvid kasutavad kuullaagrite asemel keermestatud rulle. See konstruktsioon tagab äärmise kandevõime, suure jäikuse ja suurepärase eluea pidevatel rasketel koormustel, konkureerides sageli hüdrosüsteemidega jõuväljundi poolest.
Mootori kinnituskonfiguratsioonid mängivad samuti masina projekteerimisel olulist rolli. Sisseehitatud otseajamiga konfiguratsioonid ühendavad mootori otse kruvivõlliga. See seadistus maksimeerib mehaanilist efektiivsust ja välistab tagasilöögi, kuigi see suurendab täiturmehhanismi kogupikkust. Paralleelselt kokkuklapitavad konfiguratsioonid kasutavad mootori paigaldamiseks silindri korpuse kõrvale hammasrihmasid või käigukasti. See vähendab märkimisväärselt paigalduse jalajälge, kuid võib tekitada minimaalse lõtku ja nõuab rihma pingutuse hooldust.
Suletud ahelaga tagasiside on servoajamiga elektromehaaniliste süsteemide tunnusjoon. Mootorile paigaldatud kõrge eraldusvõimega kodeerijad edastavad pidevalt asukoha ja kiiruse andmeid tagasi servoajamile ja kontrollerile. See reaalajas andmevahetus võimaldab süsteemil koheselt korrigeerida kõrvalekaldeid, tagades täpse jõu rakendamise ja täpse positsioneerimise kogu käigu jooksul.
Pneumaatilised ajamid töötavad vedeliku võimsuse põhimõtetel, kasutades lineaarse liikumise tekitamiseks suruõhu energiat. Põhikonstruktsioon koosneb alumiiniumist või roostevabast terasest silindri silindrist, kolvist, kolvivardast ja erinevatest dünaamilistest tihenditest. Selle konstruktsiooni lihtsus muudab pneumaatika töökohal väga vastupidavaks ja erakordselt kergeks. Puudub sisemine elektroonika ega keerukad mehaanilised jõuülekanded, mis tugeva vibratsiooni korral ebaõnnestuksid.
Aktiveerimine toimub siis, kui surveõhk suunatakse silindri ühte avasse, täites kambri ja surudes vastu kolvi pinda. Samal ajal väljub vastaskambri õhk atmosfääri. Tekkiv jõud on otseselt võrdeline õhurõhu ja kolvi pindalaga. Tavalistes kahetoimelistes silindrites kasutatakse suruõhku kolvi mõlemas suunas käitamiseks, ühetoimelised silindrid aga õhku edasi-käiguks ja mehaanilist vedru tagasilöögiks.
Vaatamata täiturmehhanismi enda lihtsusele nõuab pneumaatika ulatuslikku infrastruktuurivõrku. Rajatises peavad töötama tööstuslikud õhukompressorid, vastuvõtupaagid ja jaotustorustikud. Masina tasemel peab õhk niiskuse eemaldamiseks, töörõhu seadistamiseks ja vajaliku määrimiseks läbima õhu ettevalmistamise üksusi. Elektriliste solenoidide poolt käivitatavad suunajuhtventiilid dikteerivad liikumise algatamiseks õhu voolutee.

Kui rakendus nõuab submillimeetrist täpsust, näitavad elektromehaanilised süsteemid selget paremust. Servoajamiga suletud ahela juhtimine Elektriline silinder võimaldab erakordset korratavust, saavutades sageli tolerantsid ±0,01 mm või paremad. Insenerid saavad programmeerida mitu vahepealset peatuspunkti, muuta sihtmärkide positsioone lennult ja teostada keerulisi liikumisprofiile ilma füüsilist riistvara muutmata. See paindlikkus on vajalik masinate jaoks, mis töötlevad samal koosteliinil mitut tootevarianti.
Pneumaatilisi silindreid piiravad õhu füüsikalised omadused. Kuna õhk on kokkusurutav gaas, on pneumaatilistel süsteemidel kõrge vastavus. See kokkusurutavus muudab standardse pneumaatilise silindri täpse peatamise käigu keskel peaaegu võimatuks. Järelikult on pneumaatika üldiselt piiratud kahendliikumisega – täielikult sissetõmmatud asendist väljatõmmatud asendisse liikumine kuni raske füüsilise peatumiseni. Kuigi vahepealse positsioneerimise võimaldamiseks on olemas proportsionaalsed pneumaatilised ventiilid ja välised lineaarkoodrid, toovad need kaasa märkimisväärse keerukuse, ebastabiilsuse ja hooldusprobleemid.
Jõu edastamise omadused erinevad kahe tehnoloogia vahel põhimõtteliselt. Pneumaatilised süsteemid annavad maksimaalse jõu peaaegu kohe pärast käivitamist, muutes need mulgustamiseks, stantsimiseks või kiireks väljutamiseks väga tõhusaks. Siiski võitlevad nad keskmise löögi jõu modulatsiooniga. Elektromehaaniline ajam võib programmiliselt muuta oma tõukejõudu käigu mis tahes konkreetses punktis. See võimalus on kriitiline pressimisrakenduste puhul, kus delikaatne lähenemiskiirus peab koheselt üle minema suure jõuga pressimise toiminguks.
Kiirusprofiilide koostamine on veel üks oluline erinevus. Elektromehaanilised süsteemid võimaldavad programmeerijatel määratleda täpsed trapetsi- või S-kõvera kiirendus- ja aeglustusprofiilid. See kontrollitud liikumine minimeerib mehaanilist lööki, vähendab vibratsiooni ja hoiab ära hapra kasuliku koorma kahjustamise. Pneumaatilised silindrid kiirendavad kiiresti ja toetuvad füüsilisele istmepadja reguleerimisele, voolu reguleerimisventiilidele või välistele amortisaatoritele, et vältida hävitavaid tugevaid lööke löögi lõpus.
Toimivuse mõõdik |
Elektriline silinder |
Pneumaatiline silinder |
|---|---|---|
Positsioneerimise täpsus |
±0,01 mm kuni ±0,05 mm |
±0,5 mm kuni ±1,0 mm (käigu lõpp) |
Keskmise löögi positsioneerimine |
Lõpmatu, ülitäpne |
Raske, nõuab keerulisi proportsionaalseid ventiile |
Kiirenduse juhtimine |
Programmeeritav (S-kõver, trapetsikujuline) |
Piiratud (toetub vooluregulaatoritest/patjadest) |
Jõu modulatsioon |
Dünaamiline, lennult programmeeritav |
Staatiline, põhineb reguleeritud õhurõhul |
Šokk ja vibratsioon |
Madal (sujuv aeglustumine) |
Kõrge (vajalikud on kõvad peatused) |
Pneumaatilised ajamid säilitavad paigalduskohas võimsustiheduse osas selge eelise. Kuna tegelik toiteallikas asub väljaspool, on silinder ise vaid õõnes toru koos kolviga. Selle tulemuseks on ülimalt kompaktne ja kerge pakett, mis on võimeline tootma märkimisväärset jõudu, muutes pneumaatika ideaalseks käsivarre otsa tööriistade jaoks robotites, kus kasuliku koorma kaalu minimeerimine on kriitiline.
Elektromehaanilised süsteemid seisavad silmitsi füüsiliste piirangutega seoses kaalu ja mahuga. Integreeritud mootor, mehaaniline kruvikorpus ja sisemised laagrid lisavad täiturmehhanismile märkimisväärse massi ja mahu. Pukksüsteemide või robotkäte projekteerimisel peavad insenerid arvestama selle suurenenud kaaluga, kuna raskema täiturmehhanismi jaoks võib vaja minna suuremaid tugistruktuure või suuremaid esmaseid ajamimootoreid täiendava liikuva massi käsitlemiseks.
Töötsükli reitingud määravad, kui sageli saab täiturmehhanism töötada ilma puhkeperioodi nõudmata. Pneumaatilised silindrid toetavad oma olemuselt 100% töötsükleid. Kiiresti paisuv suruõhk jahutab silindri korpust töötamise ajal loomulikult, muutes pneumaatika väga vastupidavaks ülekuumenemisele isegi pidevatel ja kiiretel rattasõidurakendustel.
Elektromehaanilised ajamid on piiratud mootori ja mehaanilise kruvi soojuseraldusvõimega. Kruvi ja sisemiste laagrite tekitatud hõõrdumine koos mootoripoolide tekitatava elektrilise soojusega põhjustab töötamise ajal süsteemi temperatuuri tõusu. Pidevad suure koormusega toimingud nõuavad hoolikaid soojusarvutusi. Insenerid võivad vajada mootorit vähendama, määrama suurema täiturmehhanismi soojuskoormusega toimetulemiseks või rakendama väliseid jahutusmehhanisme, et vältida komponentide enneaegset riket.
Ohutusprotokollid ootamatu voolukatkestuse ajal dikteerivad konkreetsed tehnilised valikud. Pneumaatilistes süsteemides saab elektrienergia või peamise õhurõhu äkilist kadumist leevendada pilootjuhitavate tagasilöögiklappide abil. Need klapid püüavad silindrikambritesse olemasoleva õhu kohe kinni, hoides kolvi paigal. Kuna õhk on kokkusurutav ja tihenditel esineb paratamatult mikrolekkeid, võib koormus aja jooksul aeglaselt triivida, mis kujutab endast ohtu vertikaalsetes rakendustes.
Elektromehaanilised süsteemid käituvad vertikaalse koormuse korral erinevalt. Kõrge efektiivsusega kuulkruvidel ja rullkruvidel puudub iselukustumisvõime. Kui elektritoide eemaldatakse, lükkab vertikaalse koormuse kaal kruvi tagasi, põhjustades kasuliku koormuse allapoole kukkumise. Selle tõsise kukkumisohu leevendamiseks peavad insenerid määrama servomootorile integreeritud elektromagnetilised pidurid. Need pidurid rakenduvad automaatselt, kui vool katkeb, lukustades mehaanilise kruvi kindlalt paigale ilma triivimiseta.
Täiturmehhanismide integreerimine masina ohutusahelatesse nõuab erinevaid lähenemisviise. Pneumaatiline ohutus põhineb spetsiaalsetel pneumaatilistel ventiilidel. Väljalaskekaitseklappe kasutatakse õhurõhu kiireks eemaldamiseks süsteemist, muutes silindri lonkaks ja operaatori sekkumiseks ohutuks. Teise võimalusena võivad turvalukuklapid õhu kinni püüda, et liikumine koheselt külmutada.
Elektromehaanilised süsteemid integreerivad funktsionaalse ohutuse otse servoajami arhitektuuri kaudu. Kaasaegsetel draividel on STO (Safe Torque Off) funktsioonid. Kui avariipeatus käivitub, lahutab STO-funktsioon riistvara voolu tootva pöördemomendi mootorist, säilitades samal ajal koodri elektritoite. See võimaldab süsteemil ohutult peatada ilma oma absoluutse asukoha andmeid kaotamata, võimaldades masina kiiremat taastumist, kui ohutuspiirkond on vabastatud.
Töökeskkonnad mõjutavad tugevalt täiturmehhanismi valikut. Pneumaatiliste süsteemidega kaasneb omane saastumise oht. Kuna silindrid eraldavad õhku, eraldavad nad ümbritsevasse atmosfääri õli ja niiskuse mikroosakesi. Kõrgsurveõhu kiire tühjendamine tekitab märkimisväärset mürasaastet. Need tegurid muudavad standardse pneumaatika rangete puhaste ruumide või laborikeskkondade jaoks sobimatuks.
Elektromehaanilised ajamid pakuvad puhast ja vaikset tööd ilma atmosfääriheitmeteta. See muudab need meditsiiniseadmete tootmiseks, ravimite pakendamiseks ja pooljuhtide tootmiseks standardvalikuks. Sisemise elektroonika kaitsmine nõuab hoolikat projekteerimist. Kuigi pneumaatilised silindrid on kergesti vee ja tolmu eest tihendatavad, vajavad elektromehaanilised süsteemid spetsiaalset ventilatsiooni, täiustatud varda tihendeid ja spetsiifilisi IP65, IP67 või IP69K reitinguid, et kaitsta mootorit ja kruvi pesuvedelike ja tahkete osakeste eest.

Pärandmasinate moderniseerimine kujutab endast spetsiifilisi tehnilisi riske. Kõige tavalisem viga on liigne projekteerimine. Suure täpsusega mitmeteljelise servosüsteemi paigaldamine mehhanismile, mis nõuab vaid lihtsat punkt-punkti liigutust, muudab tarbetut keerukust. Insenerid peavad kriitiliselt hindama, kas rakendus vajab tõesti kiiruse juhtimist, pehmeid peatusi või vahepealset positsioneerimist. Kui need funktsioonid pole vajalikud, võivad sobivamad olla lihtsustatud astmelised täiturmehhanismid või pneumaatilise seadistuse säilitamine.
Suuruse mitteühilduvus ajab sageli moderniseerimisprojektid rööbastelt välja. Levinud viga on elektromehaanilise täiturmehhanismi suuruse määramine ainult selle pneumaatilise silindri ava ja käigu järgi, mida see asendab. Pneumaatilisi silindreid suurendatakse rutiinselt 50% kuni 100% võrra, et võtta arvesse rõhukõikumisi. Liiga suure pneumaatilise silindri asendamine sama suure elektromehaanilise seadmega põhjustab suuri füüsilisi häireid ja struktuurilisi pingeid. Optimaalse mehaanilise kruvi ja mootori kombinatsiooni valimiseks peavad insenerid kasutama müüja suuruse määramise tarkvara, et analüüsida tegelikku kasuliku koorma massi, vajalikke liikumisaegu ja väliseid jõude.
Elektromehaanilisele liikumisele üleminek toob kaasa tarkvara integreerimise väljakutsed. Servoajamiga süsteemi kasutuselevõtt nõuab PLC programmeerimist, väljasiini konfigureerimist ja liikumisprofiilide täpset häälestamist. See võib viia kasutuselevõtuaja pikenemiseni ja nõuda spetsialiseerunud automatiseerimispersonali.
Integreerimise viivituste leevendamiseks peaksid masinaehitajad valima müüjad, kes pakuvad suuremate PLC-platvormide jaoks eelkonfigureeritud liikumisprofiile ja lisajuhiseid. Integreeritud mootorajamiga täiturmehhanismide kasutamine võib samuti lihtsustada seadistamist, kõrvaldades keeruka tagasiside juhtmestiku ja parameetrite konfiguratsiooni, võimaldades täiturmehhanismi juhtida lihtsa digitaalse sisendi/väljundi abil, mis sarnaneb pneumaatilise ventiiliga.
Elektromehaanilised süsteemid on suurepärased keskkondades, mis nõuavad paindlikkust ja täpsust. Need on optimaalne valik rakenduste jaoks, mis nõuavad mitme peatusega positsioneerimist ja sagedast retsepti muutmist, kus mehaanilisi kõvasid tõkkeid ei saa tootmistsüklite vahel käsitsi reguleerida. Suure täpsusega montaaži-, pressimis- ja ühendamistoimingud sõltuvad suuresti servosüsteemide pakutavast täpsest jõu juhtimisest ja reaalajas tagasisidest.
Sünkroniseeritud mitmeteljeline liikumine, nagu pukksüsteemid või kohandatud CNC-seadistused, nõuab rangelt suletud ahelaga interpoleerimist, mida saavad pakkuda ainult elektromehaanilised ajamid. Nutikad tehased, mis kasutavad kaasaegseid andmete kogumise metoodikaid, kasutavad servoajamite pidevat andmevoogu pöördemomendi signatuuride jälgimiseks, võimaldades prognoositavat hooldust ja ranget kvaliteedi tagamise jälgimist.
Pneumaatiline tehnoloogia on konkreetsete tööstuslike ülesannete jaoks endiselt oluline. Need sobivad suurepäraselt lihtsateks, kiireteks punktist punkti ülekandmiseks, nagu kastide lükkamine konveierile või raskete plahvatuslike uste avamine ja sulgemine. Kõrge vibratsiooniga, tugeva löögi või plahvatusohtlikes keskkondades pakub pneumaatika ohutut alternatiivi, kus elektrilised komponendid kujutavad endast tõsist sädemeohtu või vibratsioonist tingitud riket.
Rakendused, mis nõuavad pidevat suure jõu hoidmist ilma soojuse kogunemiseta, saavad kasu suruõhu füüsikalistest omadustest. Pneumaatika jääb standardiks ka masinatele, kus tugev suruõhu infrastruktuur on juba paigaldatud, hooldatud ja optimeeritud.
Otsus vedeliku võimsuse ja elektromehaanilise käivitamise vahel nõuab liikumissüsteemi vastavusse viimist konkreetse rakenduse täpsete mehaaniliste nõuete, juhtimisnõuete ja keskkonnapiirangutega. Elektromehaanilise süsteemi vaikeseade on väga soovitatav rakenduste jaoks, mis nõuavad positsioneerimise paindlikkust, täpset jõu juhtimist ja sügavat andmete integreerimist. Varu pneumaatika tugevaks ja kiireks käivitamiseks karmides keskkondades, kus piisab lihtsast otsast lõpuni liikumisest.
Shenzhen Tiger Motion Control Technology pakub liikumisjuhtimistooteid ja elektromehaanilisi lahendusi tööstusautomaatika rakenduste jaoks. Selle tehnilised võimalused aitavad klientidel saavutada täpset positsioneerimist, usaldusväärset jõu juhtimist, paindlikku süsteemiintegratsiooni ja paremat tootmistõhusust.
Viige läbi konkreetse liikumisprofiili põhjalik mehaaniline audit, dokumenteerides täpsed kandevõime massid, nõutavad kiirused ja vastuvõetavad positsioneerimise tolerantsid.
Arvutage L10 laagrite eeldatav eluiga tulevaste elektromehaaniliste kruvide jaoks pideva koormusprofiili põhjal, et tagada piisav tööiga.
Kasutage tootja suuruse määramise tarkvara ja 3D CAD-mudeleid füüsilise ümbrise ja paigaldusnõuete võrdlemiseks enne mehaanilise konstruktsiooni lõpetamist.
Hinnake rajatise keskkonnatingimusi, pöörates erilist tähelepanu pesemisnõuetele, tahkete osakeste kokkupuutele või plahvatusohtlikele ohtudele, mis määravad vajalikud IP-reitingud.
V: Jah, paljud tootjad kavandavad elektromehaanilisi ajamid, mille mõõtmed ja kinnitusdetailid vastavad täpselt standardsetele pneumaatilistele silindritele. See võimaldab mehaanilist vahetust, kuigi ühendatud mootori tõttu võib kogupikkus olla pikem.
V: Kui toide kaob, liigub ülitõhus kuul- või rullkruvi aktiivse või vertikaalse koormuse all tagasi. Kasuliku koormuse kukkumise vältimiseks peab süsteem olema varustatud integreeritud elektromagnetilise hoidepiduriga, mis lülitub automaatselt sisse, kui toide välja lülitatakse.
V: Pneumaatilised silindrid võivad suruõhu kiire paisumise tõttu väga kiiresti saavutada ülisuure kiiruse. Neil puudub kontrollitud aeglustus. Elektromehaanilised süsteemid suudavad saavutada võrreldavaid tippkiirusi, tagades samal ajal kontrollitud kiirenduse ja aeglustuse, vältides mehaanilisi lööke.
V: Hooldus hõlmab peamiselt sisemise kruvi ja laagrite perioodilist uuesti määrimist selleks ettenähtud määrdeavade kaudu. Erinevalt pneumaatikast, mis nõuab pidevat õhulekete ja tihendite kulumise jälgimist, vajavad elektromehaanilised süsteemid harvemat, kuid spetsiifilisemat mehaanilist määrimist.
V: Pneumaatilised silindrid taluvad hästi äärmuslikke temperatuure, kuna paisuv õhk jahutab seadet loomulikult ja kõrge temperatuuriga tihendid on kergesti saadaval. Elektromehaanilised ajamid tekitavad sisemist soojust ja neid piiravad nende elektrooniliste mootorite ja sisemiste määrdeainete termilised läved, mis nõuavad sageli kuumas keskkonnas vähendamist.


