
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 29-07-2026 Origine: Sito


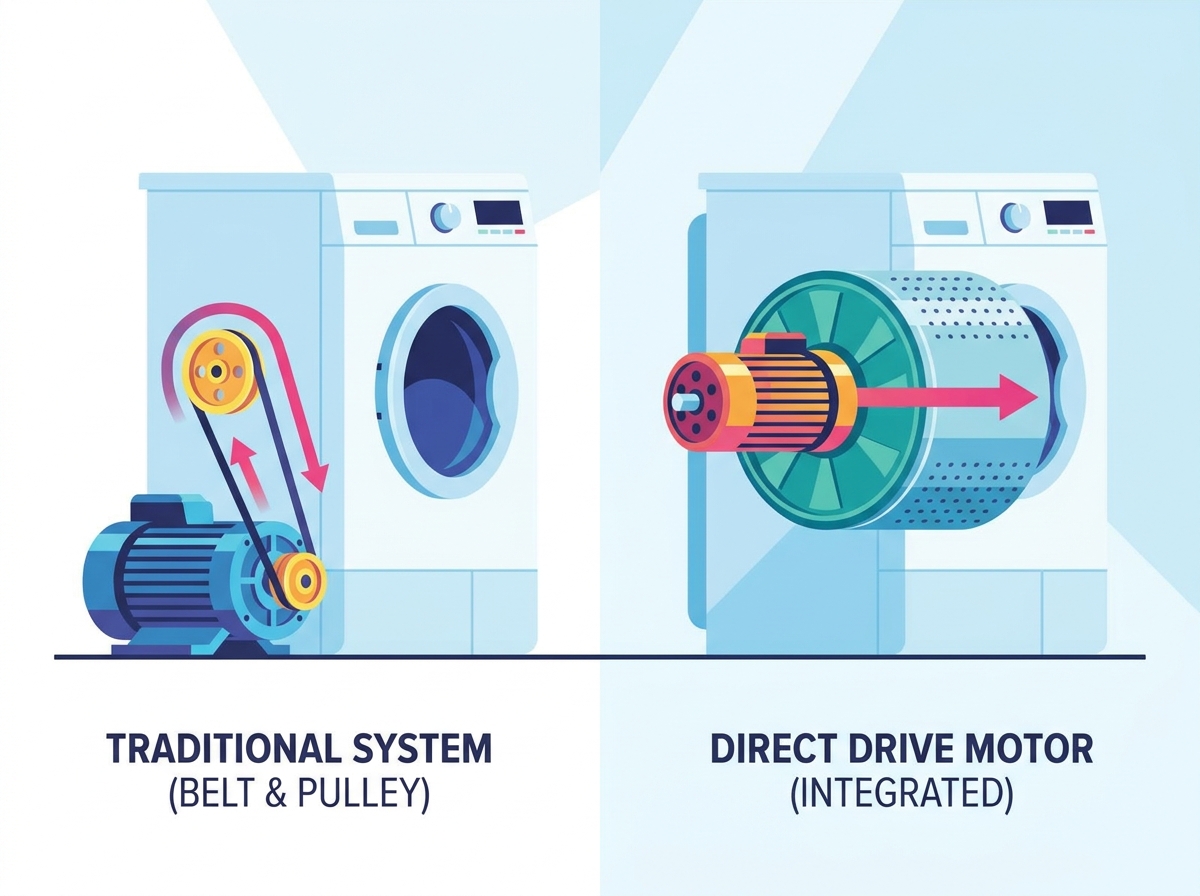
La moderna automazione industriale, la fabbricazione di semiconduttori e la produzione ad alta precisione richiedono precisione inferiore al micron, produttività più elevata e tempi di fermo ridotti. I tradizionali sistemi di trasmissione meccanica fanno molto affidamento su riduttori, cinghie e pulegge. Questi componenti introducono intrinsecamente gioco, conformità meccanica, attrito e isteresi nel profilo di movimento. Nel corso del tempo, l’usura meccanica riduce la precisione del posizionamento, mentre i requisiti di manutenzione continua riducono le prestazioni del sistema e limitano l’efficienza operativa in fabbrica.
IL Il motore a trasmissione diretta rappresenta la soluzione ingegneristica definitiva per eliminare completamente i componenti di trasmissione meccanica. Accoppiando direttamente il carico utile alla struttura del motore, questi sistemi offrono una rigidità dinamica senza precedenti e un trasferimento immediato della coppia. La specifica di un sistema di azionamento diretto richiede una valutazione rigorosa della densità di coppia, della gestione termica, della complessità dell'integrazione e delle capacità del sistema di controllo per garantire che il telaio della macchina possa gestire le forze dinamiche assolute.
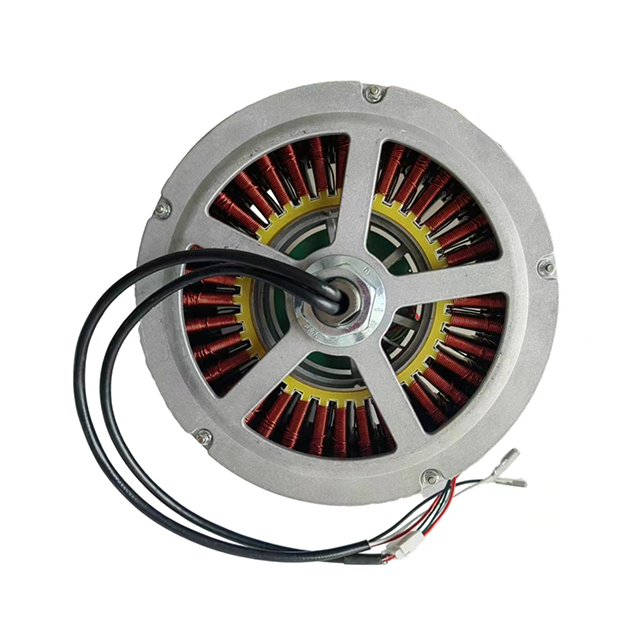
Un motore ad azionamento diretto accoppia il carico direttamente al rotore o alla forza del motore, eliminando riduttori, giunti e cinghie per ottenere gioco zero e un'eccezionale rigidità dinamica.
Un'implementazione di successo richiede una rigorosa attenzione alla gestione termica e alle tolleranze di installazione meccanica, poiché il motore assorbe le forze di carico e l'energia termica direttamente senza l'isolamento di un riduttore.
Encoder ad alta risoluzione e servoazionamenti avanzati con larghezze di banda del circuito di controllo elevate sono obbligatori per gestire le dinamiche rigide e sopprimere l'ondulazione di coppia nei sistemi di azionamento diretto.
Sommario
Un motore ad azionamento diretto funziona montando il carico direttamente sulla parte mobile del gruppo motore. Nei sistemi rotanti, il carico utile è fissato al rotore. Nei sistemi lineari si attacca al forzante. Questa architettura senza ingranaggi elimina la conformità meccanica, comunemente nota come wind-up. L'eliminazione dell'avvolgimento si traduce in un'erogazione immediata della coppia, in una rigidità torsionale eccezionalmente elevata e in una risoluzione di posizionamento teorica infinita limitata solo dal dispositivo di feedback.
Questi motori utilizzano la tecnologia del motore sincrono a magnete permanente (PMSM). Gli ingegneri implementano progetti con un numero elevato di poli, spesso compresi tra 12 e 64 o più poli magnetici, per massimizzare la densità di coppia a basse velocità di rotazione. I design dello statore variano tra configurazioni con slot e senza slot. Gli statori scanalati forniscono una maggiore densità di coppia perché i denti di ferro incanalano il flusso magnetico direttamente verso i magneti, ma sono soggetti a cogging. Gli statori senza slot rimuovono i denti in ferro, offrendo zero cogging e movimento estremamente fluido, sebbene forniscano una coppia di picco inferiore a causa del maggiore traferro effettivo.
I motori senza telaio, o in kit, sono costituiti da uno statore nudo e un rotore acquistati come componenti separati. I costruttori di macchine li integrano direttamente nella struttura della macchina. Ciò offre un'integrazione altamente compatta e riduce il peso complessivo della macchina. Tuttavia, richiede un'attenta gestione dell'allineamento dei cuscinetti e delle tolleranze del traferro durante l'assemblaggio. I motori alloggiati e a cartuccia forniscono design completamente chiusi con cuscinetti integrati e dispositivi di feedback. Offrono un'installazione drop-in più semplice rispetto alle rigide esigenze di integrazione dei kit frameless.
Le configurazioni differiscono anche tra i design del rotore interno e del rotore esterno. I design del rotore interno ottimizzano l'accelerazione grazie alla minore inerzia del rotore, rendendoli adatti per attività di indicizzazione altamente dinamiche. I design del rotore esterno massimizzano l'erogazione di coppia continua fornendo un raggio di traferro più ampio per un dato diametro esterno, ideale per la rotazione di carichi utili pesanti.
I motori lineari Ironcore sono dotati di avvolgimenti in rame avvolti attorno a lamine di ferro che scorrono su una pista magnetica su un solo lato. Generano un'enorme densità di forza, rendendoli adatti per pressature ad alta forza, lavorazioni pesanti e fasi di posizionamento a corsa lunga. Il compromesso implica la gestione del cogging magnetico e delle forti forze attrattive tra la forzante e la pista magnetica, che richiedono guide lineari per carichi pesanti.
I motori lineari senza ferro, o con canale a U, sono costituiti da un gruppo bobina rivestito in resina epossidica che si muove all'interno di una pista magnetica a forma di U. La completa assenza di ferro nel forzante elimina completamente le forze attrattive e i cogging. Ciò rende i motori ironless ideali per la scansione ad alta velocità, la metrologia dei semiconduttori e le applicazioni che richiedono un'estrema uniformità della velocità e un'ondulazione della forza pari a zero.
Metrica delle prestazioni |
Motore a trasmissione diretta |
Servomotore a ingranaggi tradizionale |
|---|---|---|
Gioco e isteresi |
Gioco intrinseco pari a zero |
Variabile (minuti d'arco in gradi di gioco) |
Rigidità torsionale |
Estremamente alto; accoppiamento meccanico diretto |
Limitato dall'avvolgimento dell'albero, dall'allungamento della cinghia e dalla deflessione dei denti |
Velocità massima del sistema |
Alto (limitato solo dal bus di tensione e dalla frequenza dell'encoder) |
Limitato dai limiti di velocità di ingresso del cambio |
Coppia a basse velocità |
Eccezionale; coppia continuativa completa disponibile allo stallo |
Elevata tramite moltiplicazione meccanica, ma limitata dalla dissipazione termica del riduttore |
Efficienza del sistema |
Alto (90%–95+%); nessuna perdita di conversione meccanica |
Inferiore (70%–85%) a causa dell'attrito radente e del taglio viscoso nella scatola del cambio |
Usura operativa e durata |
Funzionamento elettromagnetico senza contatto; durata limitata solo dai cuscinetti |
incline all'usura; limitato dall’usura dei denti degli ingranaggi, dal deterioramento delle guarnizioni e dalla rottura della lubrificazione |
I sistemi di ingranaggi tradizionali, compresi gli ingranaggi planetari, armonici e a vite senza fine, presentano una pendenza meccanica intrinseca. Anche i riduttori di precisione senza gioco sviluppano gioco nel tempo man mano che i denti degli ingranaggi si consumano. Al contrario, a Il motore ad azionamento diretto fornisce un accoppiamento rigido e senza gioco. Questa eliminazione della perdita di movimento migliora significativamente la ripetibilità bidirezionale e riduce i tempi di assestamento durante le fasi di microposizionamento, consentendo alle macchine di raggiungere istantaneamente le posizioni target senza oscillazioni.
I motori ad azionamento diretto forniscono una coppia elevata a basse velocità, o anche a uno stallo completo, senza surriscaldare gli avvolgimenti. I motoriduttori si affidano a velocità di rotazione elevate e rapporti di riduzione elevati per ottenere una coppia equivalente sull'albero di uscita. La connessione meccanica rigida di un sistema ad azionamento diretto consente una larghezza di banda del circuito di controllo superiore. I sistemi tipicamente superano i 100 Hz nella larghezza di banda della velocità rispetto a meno di 20 Hz per i sistemi con ingranaggi. Ciò consente profili di accelerazione e decelerazione molto aggressivi senza eccitanti risonanze meccaniche.
I sistemi tradizionali si trovano ad affrontare molteplici punti di guasto, quali interruzione della lubrificazione, usura dei denti degli ingranaggi, allungamento della cinghia e degrado delle guarnizioni. I motori ad azionamento diretto funzionano tramite principi elettromagnetici senza contatto, facendo affidamento solo su cuscinetti integrati nella macchina o interni per il supporto fisico. Ciò riduce drasticamente il tempo medio tra i guasti (MTBF) e minimizza la generazione di particelle, rendendoli la scelta standard per ambienti cleanroom e camere a vuoto.

Il calcolo della coppia RMS (radice quadratica media) su un ciclo di lavoro altamente dinamico è fondamentale per un corretto dimensionamento. Gli ingegneri devono analizzare accuratamente i tempi di accelerazione, crociera, decelerazione e permanenza. Il sottodimensionamento della coppia continua porta a una rapida saturazione termica e a un sovraccarico termico durante le operazioni con cicli di lavoro elevati. La resistenza dell'avvolgimento e la costante di coppia del motore influiscono in modo significativo sulla generazione di calore attraverso le perdite I⊃2;R. È necessario assicurarsi che il motore possa dissipare questo calore senza superare la temperatura massima nominale dell'avvolgimento.
La coppia di cogging è un fenomeno magnetico causato dall'attrazione tra i magneti del rotore e i lamierini dello statore. Si verifica anche quando il motore non è alimentato, creando una sensazione irregolare quando si ruota l'albero a mano. L'ondulazione della coppia comporta variazioni quando il motore funziona sotto tensione, guidato dalle armoniche spaziali e dalle configurazioni dell'avvolgimento dello statore. Le strategie di mitigazione includono algoritmi di compensazione armonica basati su software nel servoazionamento e soluzioni meccaniche come cave dello statore inclinate o progetti di avvolgimenti a cava frazionaria.
I sistemi ad azionamento diretto richiedono dispositivi di feedback con una risoluzione significativamente più elevata rispetto ai sistemi a ingranaggi perché non vi è alcuna riduzione dell'ingranaggio per moltiplicare la risoluzione del feedback. Gli encoder ottici offrono la massima precisione e risoluzione sub-nanometrica, ma sono altamente sensibili alla contaminazione da polvere e olio. Gli encoder magnetici e induttivi sono resistenti agli ambienti difficili ma offrono una precisione complessiva inferiore. Protocolli seriali a larghezza di banda elevata e bassa latenza come BiSS-C, EnDat 2.2/3 e Siemens DRIVE-CLiQ sono necessari per trasmettere dati di posizionamento ad alta risoluzione senza introdurre un ritardo di fase nel servo loop.
Senza un riduttore isolante, il calore generato negli avvolgimenti del motore viene condotto direttamente nel telaio della macchina e nel carico utile. Ciò può causare dilatazione termica e deriva posizionale nelle applicazioni di precisione. Le topologie di raffreddamento includono la convezione naturale, che è silenziosa ma limita la coppia continua. Il raffreddamento ad aria forzata migliora il trasferimento termico ma introduce polvere e rumore acustico. Il raffreddamento a liquido offre la massima dissipazione termica, consentendo di raddoppiare la capacità di coppia continua, ma aumenta l'ingombro del sistema e la complessità del percorso dei fluidi.
I sistemi di ingranaggi tradizionali traggono vantaggio dall'adattamento dell'inerzia, in cui l'inerzia del carico riflesso viene ridotta del quadrato del rapporto di trasmissione. In un motore ad azionamento diretto, il rapporto di inerzia è esattamente 1:1. Grandi variazioni nell'inerzia del carico possono destabilizzare il circuito di controllo, causando oscillazioni, oscillazioni e forti rumori acustici. La mitigazione prevede la modellazione del carico ultra accurata utilizzando strumenti CAD, l'utilizzo di funzionalità avanzate di regolazione automatica nell'azionamento e l'implementazione di robusti circuiti di controllo basati sull'osservatore per gestire le fluttuazioni di inerzia.
L'elevata larghezza di banda del circuito di controllo di un motore ad azionamento diretto può facilmente eccitare frequenze di risonanza meccanica nel telaio della macchina, provocando instabilità o affaticamento meccanico. L'elevata rigidità strutturale nella progettazione della base della macchina è assolutamente cruciale. L'utilizzo dell'analisi degli elementi finiti (FEA) durante la fase di progettazione aiuta a identificare i punti deboli. L'implementazione di filtri notch bi-quad, filtri passa-basso e osservatori dell'anello di velocità all'interno della configurazione del servoazionamento sono misure standard per sopprimere la risonanza.
L'integrazione dei kit di azionamento diretto senza telaio richiede un allineamento preciso. Il disallineamento assiale o radiale tra il rotore e lo statore provoca forze di attrazione magnetica non uniformi. Ciò si traduce in un'usura prematura dei cuscinetti, un'ondulazione della velocità o un'interferenza meccanica. È necessario definire e rispettare rigorosamente le tolleranze di installazione precise per il centraggio, il posizionamento assiale e l'eccentricità. L'utilizzo di maschere di montaggio, spessori e diametri pilota rettificati di precisione sull'alloggiamento della macchina è essenziale per una costruzione di successo.

La produzione di semiconduttori richiede precisione di posizionamento a livello nanometrico, zero degassamento e pulizia assoluta. I motori lineari senza ferro e compatibili con il vuoto e i motori coppia rotativi sono ampiamente utilizzati negli stadi passo-passo dei wafer, nei sistemi di litografia e nelle apparecchiature di ispezione dei wafer per soddisfare questi severi requisiti senza introdurre contaminazione da particolato.
Le applicazioni di lavorazione CNC richiedono un'elevata rigidità continua per resistere a forze di taglio variabili, coppia elevata a basse velocità ed eccezionale qualità di finitura superficiale. I sistemi ad azionamento diretto forniscono la rigidità e la precisione necessarie, eliminando il gioco e l'usura associati ai tradizionali assi rotanti con ingranaggi e alle tavole rotanti.
Effettuare un calcolo approfondito della coppia RMS in base al ciclo di lavoro specifico dell'applicazione per garantire il corretto dimensionamento del motore e prevenire il sovraccarico termico.
Valutare le condizioni ambientali per selezionare la tecnologia di encoder appropriata, bilanciando le esigenze di precisione con i rischi di contaminazione in fabbrica.
Progetta il telaio della macchina con elevata rigidità strutturale e utilizza l'analisi FEA per identificare e mitigare le potenziali frequenze di risonanza prima di tagliare il metallo.
Implementa servoazionamenti avanzati con larghezze di banda elevate del circuito di controllo e robusti algoritmi di controllo basati sull'osservatore per gestire in modo efficace i disallineamenti di inerzia 1:1.
Un motore ad azionamento diretto è una soluzione efficace per applicazioni che richiedono gioco zero, elevata rigidità dinamica, posizionamento preciso e ridotta manutenzione meccanica. Tuttavia, il successo dell’implementazione dipende dal dimensionamento accurato della coppia, dal feedback ad alta risoluzione, da un’efficace gestione termica, da una sufficiente rigidità del telaio della macchina e da una precisa integrazione meccanica.
Shenzhen Tiger Motion Control Technology è specializzata in tecnologie di controllo del movimento e soluzioni di azionamento diretto per applicazioni impegnative di automazione industriale. L'azienda supporta i produttori di apparecchiature nel raggiungimento di maggiore precisione di posizionamento, prestazioni dinamiche, affidabilità del sistema ed efficienza di integrazione.
Effettuare un calcolo approfondito della coppia RMS in base al ciclo di lavoro specifico dell'applicazione per garantire il corretto dimensionamento del motore e prevenire il sovraccarico termico.
Valutare le condizioni ambientali per selezionare la tecnologia di encoder appropriata, bilanciando le esigenze di precisione con i rischi di contaminazione in fabbrica.
Progetta il telaio della macchina con elevata rigidità strutturale e utilizza l'analisi FEA per identificare e mitigare le potenziali frequenze di risonanza prima di tagliare il metallo.
Implementa servoazionamenti avanzati con larghezze di banda del loop di controllo elevate e robusti algoritmi di controllo basati sull'osservatore per gestire in modo efficace i disallineamenti di inerzia 1:1.
R: Il vantaggio principale è l'eliminazione dei componenti di trasmissione meccanica come scatole del cambio e cinghie. Ciò si traduce in un gioco pari a zero, in una rigidità torsionale estremamente elevata e in una migliore precisione di posizionamento, con conseguente migliore risposta dinamica e ridotta manutenzione.
R: Poiché i sistemi ad azionamento diretto non dispongono di una riduzione dell'ingranaggio per moltiplicare la risoluzione del feedback, si affidano interamente all'encoder per il posizionamento preciso. Gli encoder ad alta risoluzione sono necessari per mantenere la precisione inferiore al micron richiesta nelle applicazioni ad alta precisione.
R: Nei sistemi ad azionamento diretto, il calore generato dal motore si trasmette direttamente al telaio della macchina e al carico utile perché non è presente un riduttore isolante. Strategie di raffreddamento efficaci, come il raffreddamento ad aria forzata o a liquido, sono fondamentali per prevenire l’espansione termica e la deriva posizionale.
R: La coppia di cogging è l'attrazione magnetica tra i magneti del rotore e i lamierini dello statore, che causa un movimento irregolare anche quando non alimentato. Viene mitigato attraverso progetti meccanici come cave dello statore inclinate o algoritmi di compensazione armonica basati su software nel servoazionamento.
R: I motori senza telaio richiedono una gestione precisa dell'allineamento dei cuscinetti e delle tolleranze del traferro durante l'integrazione. Sebbene offrano flessibilità di progettazione compatta, il raggiungimento delle tolleranze meccaniche necessarie spesso richiede maschere di montaggio specializzate e diametri pilota rettificati di precisione.


