
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-07-29 Pochodzenie: Strona


Nowoczesna automatyka przemysłowa, produkcja półprzewodników i precyzyjna produkcja wymagają submikronowej precyzji, wyższej wydajności i krótszych przestojów. Tradycyjne mechaniczne układy przenoszenia mocy w dużym stopniu opierają się na skrzyniach biegów, paskach i kołach pasowych. Komponenty te z natury wprowadzają luz, podatność mechaniczną, tarcie i histerezę do profilu ruchu. Z biegiem czasu zużycie mechaniczne pogarsza dokładność pozycjonowania, a wymagania dotyczące bieżącej konserwacji ograniczają wydajność systemu i wydajność operacyjną na hali produkcyjnej.
The Silnik z napędem bezpośrednim stanowi ostateczne rozwiązanie inżynieryjne umożliwiające całkowite wyeliminowanie mechanicznych elementów przekładni. Dzięki bezpośredniemu połączeniu ładunku z konstrukcją silnika systemy te zapewniają niezrównaną sztywność dynamiczną i natychmiastowe przenoszenie momentu obrotowego. Określenie układu napędu bezpośredniego wymaga rygorystycznej oceny gęstości momentu obrotowego, zarządzania temperaturą, złożoności integracji i możliwości systemu sterowania, aby zapewnić, że rama maszyny wytrzyma niezłagodzone siły dynamiczne.
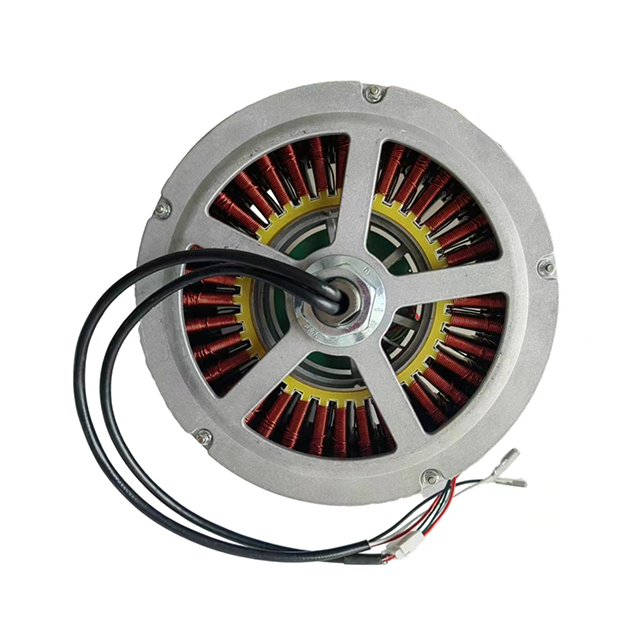
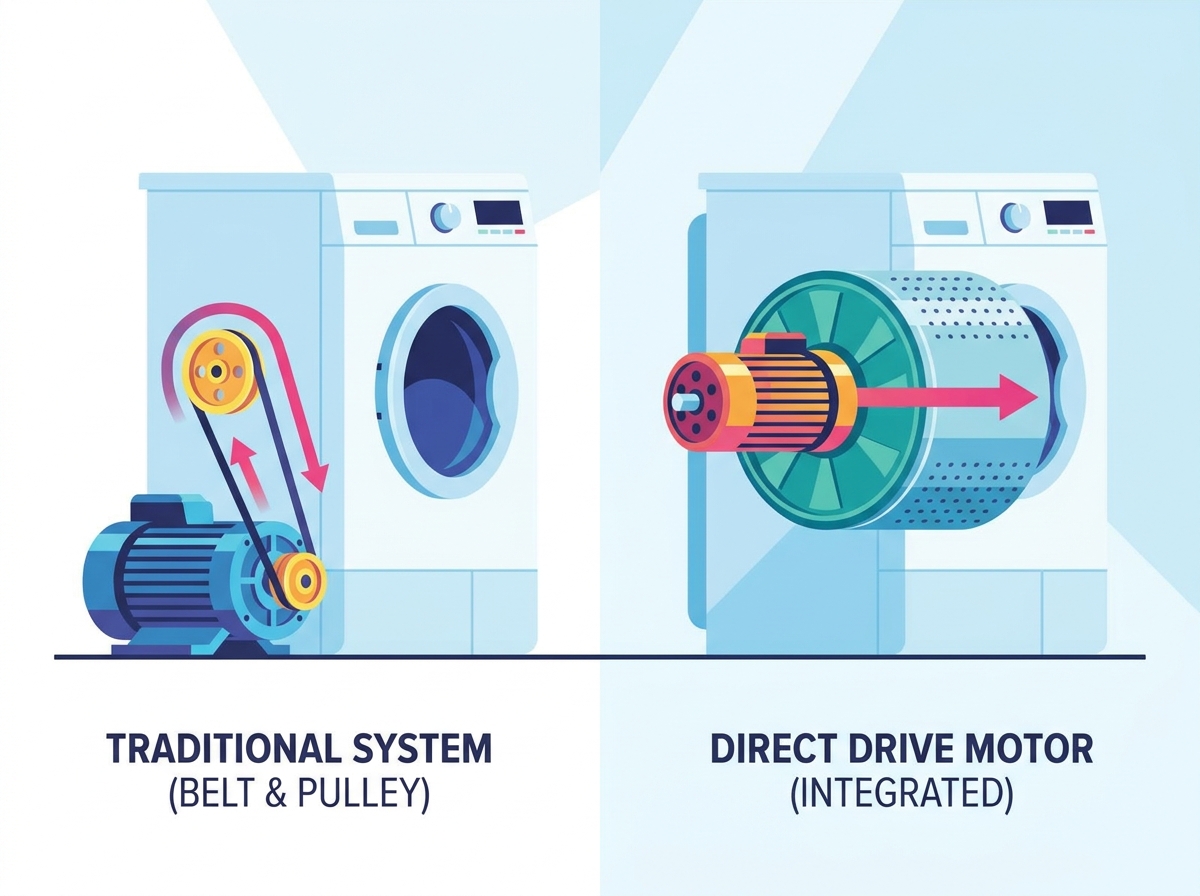
Silnik z napędem bezpośrednim łączy obciążenie bezpośrednio z wirnikiem silnika lub siłownikiem, eliminując skrzynie biegów, sprzęgła i paski, aby uzyskać zerowy luz i wyjątkową sztywność dynamiczną.
Pomyślne wdrożenie wymaga ścisłej dbałości o zarządzanie temperaturą i tolerancje instalacji mechanicznej, ponieważ silnik pochłania siły obciążenia i energię cieplną bezpośrednio, bez izolowania przekładni.
Enkodery o wysokiej rozdzielczości i zaawansowane serwonapędy o dużej przepustowości pętli sterującej są niezbędne do zarządzania sztywną dynamiką i tłumienia tętnienia momentu obrotowego w układach napędu bezpośredniego.
Spis treści
Silnik z napędem bezpośrednim działa poprzez mocowanie obciążenia bezpośrednio do ruchomej części zespołu silnika. W układach obrotowych ładunek jest przykręcany do wirnika. W układach liniowych mocuje się go do siłownika. Ta bezprzekładniowa architektura eliminuje podatność mechaniczną, powszechnie znaną jako nakręcanie. Usunięcie nawinięcia przekłada się na natychmiastowe dostarczenie momentu obrotowego, wyjątkowo wysoką sztywność skrętną i nieskończoną teoretyczną rozdzielczość pozycjonowania, ograniczoną jedynie przez urządzenie sprzężenia zwrotnego.
Silniki te wykorzystują technologię silników synchronicznych z magnesami trwałymi (PMSM). Inżynierowie wdrażają konstrukcje o dużej liczbie biegunów, często od 12 do 64 lub więcej biegunów magnetycznych, aby zmaksymalizować gęstość momentu obrotowego przy niskich prędkościach obrotowych. Konstrukcje stojanów różnią się w zależności od konfiguracji ze szczeliną i bez szczeliny. Stojany szczelinowe zapewniają większą gęstość momentu obrotowego, ponieważ żelazne zęby kierują strumień magnetyczny bezpośrednio w stronę magnesów, ale są one podatne na zazębienie. Stojany bez szczelin usuwają żelazne zęby, zapewniając brak zazębień i wyjątkowo płynny ruch, chociaż zapewniają niższy szczytowy moment obrotowy ze względu na większą efektywną szczelinę powietrzną.
Silniki bezramowe lub zestawy składają się z gołego stojana i wirnika zakupionych jako osobne elementy. Konstruktorzy maszyn integrują je bezpośrednio z konstrukcją maszyny. Zapewnia to bardzo kompaktową integrację i zmniejsza całkowitą masę maszyny. Wymaga to jednak ostrożnego zarządzania ustawieniem łożysk i tolerancjami szczeliny powietrznej podczas montażu. Silniki w obudowie i nabojowe to całkowicie zamknięte konstrukcje ze zintegrowanymi łożyskami i urządzeniami sprzężenia zwrotnego. Oferują łatwiejszą instalację typu drop-in w porównaniu do rygorystycznych wymagań integracyjnych zestawów bezramowych.
Konfiguracje różnią się również w przypadku konstrukcji z wirnikiem wewnętrznym i wirnikiem zewnętrznym. Konstrukcje z wirnikiem wewnętrznym optymalizują przyspieszenie dzięki niższej bezwładności wirnika, dzięki czemu nadają się do bardzo dynamicznych zadań indeksowania. Konstrukcje wirnika zewnętrznego maksymalizują ciągły wyjściowy moment obrotowy, zapewniając większy promień szczeliny powietrznej dla danej średnicy zewnętrznej, co jest idealne w przypadku rotacji dużego ładunku.
Silniki liniowe Ironcore są wyposażone w miedziane uzwojenia owinięte wokół żelaznych płytek, które biegną po jednostronnej ścieżce magnetycznej. Generują ogromną gęstość siły, dzięki czemu nadają się do prasowania z dużą siłą, ciężkiej obróbki i etapów pozycjonowania o długim skoku. Kompromis polega na zarządzaniu uzębieniem magnetycznym i silnymi siłami przyciągania pomiędzy siłownikiem a torem magnesu, co wymaga wytrzymałych liniowych szyn prowadzących.
Silniki liniowe bez żelaza lub z kanałem U składają się z zespołu cewek pokrytych żywicą epoksydową, poruszających się po torze magnesu w kształcie litery U. Całkowity brak żelaza w wyciskaczu całkowicie eliminuje siły przyciągające i zazębienie. To sprawia, że silniki bez żelaza idealnie nadają się do szybkiego skanowania, metrologii półprzewodników i zastosowań wymagających ekstremalnej płynności prędkości i zerowego tętnienia siły.
Metryka wydajności |
Silnik z napędem bezpośrednim |
Tradycyjny serwomotor z przekładnią |
|---|---|---|
Luz i histereza |
Zero nieodłącznego luzu |
Zmienna (minuty łuku do stopni luzu) |
Sztywność skrętna |
Niezwykle wysoki; bezpośrednie sprzężenie mechaniczne |
Ograniczone przez nawijanie się wału, rozciąganie paska i ugięcie zębów |
Maksymalna prędkość systemu |
Wysoka (ograniczona jedynie szyną napięciową i częstotliwością enkodera) |
Ograniczone przez ograniczenia prędkości wejściowej skrzyni biegów |
Moment obrotowy przy niskich prędkościach |
Wyjątkowy; pełny, ciągły moment obrotowy dostępny przy przeciągnięciu |
Wysoka poprzez mnożenie mechaniczne, ale ograniczona przez rozpraszanie ciepła w skrzyni biegów |
Wydajność systemu |
Wysoki (90%–95+%); brak mechanicznych strat konwersji |
Niższy (70–85%) ze względu na tarcie ślizgowe i lepkie ścinanie w skrzyni biegów |
Zużycie operacyjne i żywotność |
Bezdotykowe działanie elektromagnetyczne; żywotność ograniczona jedynie przez łożyska |
Podatny na zużycie; ograniczone przez zużycie zębów przekładni, degradację uszczelek i awarię smarowania |
Tradycyjne układy przekładniowe, w tym przekładnie planetarne, harmoniczne i ślimakowe, charakteryzują się nieodłącznym mechanicznym poślizgiem. Nawet w precyzyjnych skrzyniach biegów o zerowym luzie z biegiem czasu powstają luzy w miarę zużywania się zębów przekładni. Dla kontrastu, A Silnik z napędem bezpośrednim zapewnia sztywne sprzęgło o zerowym luzie. Ta eliminacja utraconego ruchu znacznie poprawia powtarzalność dwukierunkową i skraca czas ustalania podczas etapów mikropozycjonowania, umożliwiając maszynom natychmiastowe trafianie w pozycje docelowe bez konieczności szukania.
Silniki z napędem bezpośrednim zapewniają wysoki moment obrotowy przy niskich prędkościach lub nawet przy całkowitym zatrzymaniu, bez przegrzania uzwojeń. Motoreduktory opierają się na wysokich prędkościach obrotowych i wysokich przełożeniach redukcji biegów, aby uzyskać równoważny moment obrotowy na wale wyjściowym. Sztywne mechaniczne połączenie układu napędu bezpośredniego pozwala na uzyskanie doskonałej przepustowości pętli sterującej. Systemy zazwyczaj przekraczają 100 Hz w paśmie prędkości w porównaniu do mniej niż 20 Hz w przypadku systemów przekładniowych. Pozwala to na bardzo agresywne profile przyspieszania i zwalniania bez wzbudzających rezonanse mechaniczne.
Tradycyjne systemy napotykają wiele punktów awarii, takich jak awarie smarowania, zużycie zębów przekładni, rozciąganie paska i degradacja uszczelnień. Silniki z napędem bezpośrednim działają w oparciu o bezkontaktowe zasady elektromagnetyczne, opierając się wyłącznie na łożyskach zintegrowanych z maszyną lub łożyskach wewnętrznych zapewniających fizyczne wsparcie. To drastycznie skraca średni czas między awariami (MTBF) i minimalizuje wytwarzanie cząstek, co czyni je standardowym wyborem w środowiskach pomieszczeń czystych i komorach próżniowych.

Obliczanie wartości skutecznej momentu obrotowego (średniej wartości kwadratowej) w bardzo dynamicznym cyklu pracy ma kluczowe znaczenie dla prawidłowego doboru rozmiaru. Inżynierowie muszą dokładnie analizować czasy przyspieszania, przelotu, zwalniania i zatrzymania. Niedowymiarowanie ciągłego momentu obrotowego prowadzi do szybkiego nasycenia termicznego i przeciążenia termicznego podczas pracy z dużą liczbą cykli pracy. Rezystancja uzwojenia i stały moment obrotowy silnika znacząco wpływają na wytwarzanie ciepła poprzez straty I⊃2;R. Należy upewnić się, że silnik może rozproszyć to ciepło, nie przekraczając maksymalnej znamionowej temperatury uzwojenia.
Moment zaczepowy jest zjawiskiem magnetycznym powodowanym przez przyciąganie pomiędzy magnesami wirnika a warstwami stojana. Dzieje się tak nawet wtedy, gdy silnik nie jest zasilany, powodując uczucie wyboistości podczas ręcznego obracania wału. Tętnienia momentu obrotowego obejmują zmiany, gdy silnik pracuje pod napięciem, napędzane harmonicznymi przestrzennymi i konfiguracją uzwojeń stojana. Strategie łagodzące obejmują oparte na oprogramowaniu algorytmy kompensacji harmonicznych w serwonapędzie i rozwiązania mechaniczne, takie jak skośne szczeliny stojana lub konstrukcje uzwojenia z ułamkowymi szczelinami.
Systemy napędu bezpośredniego wymagają urządzeń ze sprzężeniem zwrotnym o znacznie wyższej rozdzielczości niż systemy z przekładnią, ponieważ nie ma redukcji biegów w celu zwielokrotnienia rozdzielczości sprzężenia zwrotnego. Przetworniki optyczne oferują najwyższą dokładność i rozdzielczość poniżej nanometra, ale są bardzo wrażliwe na zanieczyszczenia pyłem i olejem. Enkodery magnetyczne i indukcyjne są odporne na trudne warunki, ale oferują niższą ogólną dokładność. Protokoły szeregowe o dużej przepustowości i małych opóźnieniach, takie jak BiSS-C, EnDat 2.2/3 i Siemens DRIVE-CLiQ, są niezbędne do przesyłania danych pozycjonowania o wysokiej rozdzielczości bez wprowadzania opóźnienia fazowego do pętli serwa.
Bez przekładni izolującej ciepło wytwarzane w uzwojeniach silnika przewodzi się bezpośrednio do ramy maszyny i ładunku. Może to powodować rozszerzalność cieplną i dryft pozycyjny w zastosowaniach precyzyjnych. Topologie chłodzenia obejmują konwekcję naturalną, która jest cicha, ale ogranicza ciągły moment obrotowy. Wymuszone chłodzenie powietrzem poprawia transfer ciepła, ale powoduje kurz i hałas. Chłodzenie cieczą zapewnia maksymalne rozpraszanie ciepła, umożliwiając nawet podwojenie ciągłego momentu obrotowego, ale zwiększa powierzchnię systemu i złożoność prowadzenia płynów.
Tradycyjne układy przekładniowe korzystają z dopasowania bezwładności, w którym odbita bezwładność obciążenia jest zmniejszana o kwadrat przełożenia przekładni. W silniku z napędem bezpośrednim stosunek bezwładności wynosi dokładnie 1:1. Ogromne wahania bezwładności obciążenia mogą zdestabilizować pętlę sterowania, powodując wahania, oscylacje i głośny hałas akustyczny. Łagodzenie polega na ultradokładnym modelowaniu obciążenia przy użyciu narzędzi CAD, wykorzystaniu zaawansowanych funkcji automatycznego dostrajania w przemienniku oraz wdrażaniu solidnych pętli sterowania opartych na obserwatorach w celu obsługi wahań bezwładności.
Duża szerokość pasma pętli sterującej silnika z napędem bezpośrednim może z łatwością wzbudzić częstotliwości rezonansu mechanicznego w ramie maszyny, prowadząc do niestabilności lub zmęczenia mechanicznego. Wysoka sztywność konstrukcyjna konstrukcji podstawy maszyny jest absolutnie kluczowa. Korzystanie z analizy elementów skończonych (FEA) na etapie projektowania pomaga zidentyfikować słabe punkty. Stosowanie bi-quad filtrów wycinających, filtrów dolnoprzepustowych i obserwatorów pętli prędkości w konfiguracji serwonapędu to standardowe rozwiązania łagodzące tłumiące rezonans.
Integracja bezramowych zestawów napędu bezpośredniego wymaga precyzyjnego ustawienia. Niewspółosiowość osiowa lub promieniowa pomiędzy wirnikiem a stojanem powoduje nierówne siły przyciągania magnetycznego. Prowadzi to do przedwczesnego zużycia łożysk, tętnienia prędkości lub zakłóceń mechanicznych. Należy określić dokładne tolerancje montażowe dotyczące centrowania, pozycjonowania osiowego i bicia i ściśle ich przestrzegać. Zastosowanie specjalistycznych uchwytów montażowych, podkładek regulacyjnych i precyzyjnie oszlifowanych średnic pilotów na obudowie maszyny ma kluczowe znaczenie dla pomyślnej konstrukcji.

Produkcja półprzewodników wymaga dokładności pozycjonowania na poziomie nanometrów, zerowego odgazowania i absolutnej czystości. Kompatybilne z próżnią, nieżelazne silniki liniowe i obrotowe silniki momentowe są szeroko stosowane w stopniach krokowych płytek, systemach litograficznych i sprzęcie do kontroli płytek, aby spełnić te rygorystyczne wymagania bez wprowadzania zanieczyszczeń cząstkami stałymi.
Zastosowania obróbki CNC wymagają wysokiej ciągłej sztywności, aby wytrzymać zmienne siły skrawania, wysoki moment obrotowy przy niskich prędkościach i wyjątkową jakość wykończenia powierzchni. Układy napędu bezpośredniego zapewniają niezbędną sztywność i precyzję, eliminując luz i zużycie związane z tradycyjnymi przekładniowymi osiami obrotowymi i stołami obrotowymi.
Przeprowadź dokładne obliczenie momentu obrotowego RMS w oparciu o cykl pracy konkretnego zastosowania, aby zapewnić prawidłowy dobór silnika i zapobiec przeciążeniu termicznemu.
Oceń warunki środowiskowe, aby wybrać odpowiednią technologię kodera, równoważąc wymagania dotyczące dokładności z ryzykiem zanieczyszczenia na hali produkcyjnej.
Zaprojektuj ramę maszyny o dużej sztywności strukturalnej i wykorzystaj MES do identyfikacji i łagodzenia potencjalnych częstotliwości rezonansowych przed cięciem metalu.
Wdrażaj zaawansowane serwonapędy z dużą przepustowością pętli sterującej i solidnymi algorytmami sterowania opartymi na obserwatorach, aby skutecznie zarządzać niedopasowaniem bezwładności 1:1.
Silnik z napędem bezpośrednim to skuteczne rozwiązanie do zastosowań wymagających zerowego luzu, wysokiej sztywności dynamicznej, precyzyjnego pozycjonowania i ograniczonej konserwacji mechanicznej. Jednakże pomyślne wdrożenie zależy od dokładnego doboru momentu obrotowego, informacji zwrotnej o wysokiej rozdzielczości, skutecznego zarządzania temperaturą, wystarczającej sztywności ramy maszyny i precyzyjnej integracji mechanicznej.
Shenzhen Tiger Motion Control Technology specjalizuje się w technologiach sterowania ruchem i rozwiązaniach z napędem bezpośrednim dla wymagających zastosowań automatyki przemysłowej. Firma wspiera producentów sprzętu w osiąganiu większej dokładności pozycjonowania, wydajności dynamicznej, niezawodności systemu i efektywności integracji.
Przeprowadź dokładne obliczenie momentu obrotowego RMS w oparciu o cykl pracy konkretnego zastosowania, aby zapewnić prawidłowy dobór silnika i zapobiec przeciążeniu termicznemu.
Oceń warunki środowiskowe, aby wybrać odpowiednią technologię kodera, równoważąc wymagania dotyczące dokładności z ryzykiem zanieczyszczenia na hali produkcyjnej.
Zaprojektuj ramę maszyny o dużej sztywności strukturalnej i wykorzystaj MES do identyfikacji i łagodzenia potencjalnych częstotliwości rezonansowych przed cięciem metalu.
Wdrażaj zaawansowane serwonapędy z dużą przepustowością pętli sterującej i solidnymi algorytmami sterowania opartymi na obserwatorach, aby skutecznie zarządzać niedopasowaniem bezwładności 1:1.
Odp.: Podstawową zaletą jest eliminacja mechanicznych elementów przekładni, takich jak skrzynie biegów i paski. Skutkuje to zerowym luzem, wyjątkowo wysoką sztywnością skrętną i lepszą dokładnością pozycjonowania, co prowadzi do lepszej dynamiki i zmniejszonej konserwacji.
Odp.: Ponieważ w systemach napędu bezpośredniego nie ma redukcji biegów umożliwiającej zwielokrotnienie rozdzielczości sprzężenia zwrotnego, w celu zapewnienia precyzyjnego pozycjonowania polegają one wyłącznie na enkoderze. Aby zachować dokładność submikronową wymaganą w zastosowaniach wymagających dużej precyzji, niezbędne są przetworniki o wysokiej rozdzielczości.
Odp.: W układach napędu bezpośredniego ciepło wytwarzane przez silnik przewodzi bezpośrednio do ramy maszyny i ładunku, ponieważ nie ma przekładni oddzielającej. Skuteczne strategie chłodzenia, takie jak wymuszone chłodzenie powietrzem lub cieczą, mają kluczowe znaczenie dla zapobiegania rozszerzalności cieplnej i dryftowi położenia.
Odp.: Moment zaczepowy to przyciąganie magnetyczne pomiędzy magnesami wirnika a warstwami stojana, powodujące nierówny ruch nawet przy braku zasilania. Można je złagodzić poprzez konstrukcje mechaniczne, takie jak skośne szczeliny stojana lub oparte na oprogramowaniu algorytmy kompensacji harmonicznych w serwonapędzie.
Odp.: Silniki bezramowe wymagają precyzyjnego zarządzania ustawieniem łożysk i tolerancjami szczeliny powietrznej podczas integracji. Chociaż oferują one kompaktową elastyczność konstrukcyjną, osiągnięcie niezbędnych tolerancji mechanicznych często wymaga specjalistycznych przyrządów montażowych i precyzyjnie szlifowanych średnic pilotów.


