
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-07-29 Asal: tapak


Automasi industri moden, fabrikasi semikonduktor dan pembuatan berketepatan tinggi menuntut ketepatan sub-mikron, daya pemprosesan yang lebih tinggi dan masa henti yang dikurangkan. Sistem penghantaran kuasa mekanikal tradisional sangat bergantung pada kotak gear, tali pinggang dan takal. Komponen ini sememangnya memperkenalkan tindak balas, pematuhan mekanikal, geseran dan histerisis ke dalam profil gerakan. Dari masa ke masa, haus mekanikal merendahkan ketepatan kedudukan, sementara keperluan penyelenggaraan yang berterusan menghadkan prestasi sistem dan mengehadkan kecekapan operasi di lantai kilang.
The Direct Drive Motor berfungsi sebagai penyelesaian kejuruteraan muktamad untuk menghapuskan komponen penghantaran mekanikal sepenuhnya. Dengan menggandingkan beban muatan secara langsung kepada struktur motor, sistem ini menawarkan kekukuhan dinamik yang tiada tandingan dan pemindahan tork serta-merta. Menentukan sistem pemacu langsung memerlukan penilaian yang teliti terhadap ketumpatan tork, pengurusan terma, kerumitan penyepaduan dan keupayaan sistem kawalan untuk memastikan rangka mesin boleh mengendalikan daya dinamik yang tidak dihalang.
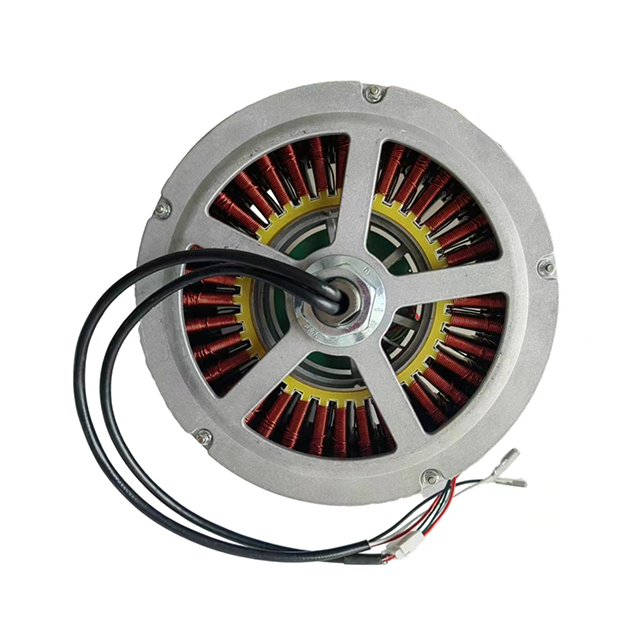
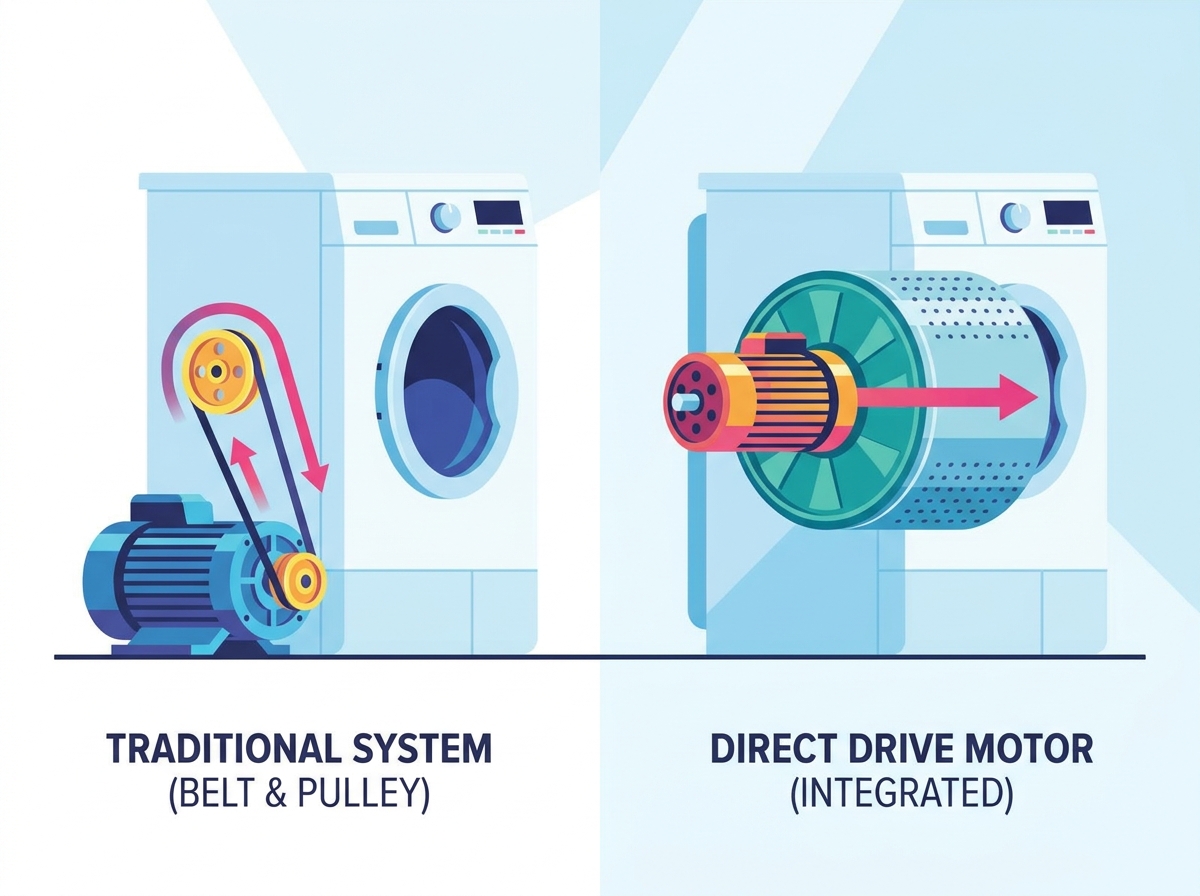
Motor pemacu terus menggandingkan beban terus ke pemutar motor atau daya, menghapuskan kotak gear, gandingan dan tali pinggang untuk mencapai sifar tindak balas dan kekakuan dinamik yang luar biasa.
Pelaksanaan yang berjaya memerlukan perhatian yang ketat terhadap pengurusan haba dan toleransi pemasangan mekanikal, kerana motor menyerap daya beban dan tenaga haba secara langsung tanpa pengasingan kotak gear.
Pengekod resolusi tinggi dan pemacu servo lanjutan dengan lebar jalur gelung kawalan tinggi adalah wajib untuk mengurus dinamik kaku dan menyekat riak tork dalam sistem pemacu langsung.
Jadual Kandungan
Motor pemacu terus beroperasi dengan memasang beban terus ke bahagian bergerak pemasangan motor. Dalam sistem berputar, bolt muatan ke pemutar. Dalam sistem linear, ia melekat pada daya. Seni bina tanpa gear ini menghapuskan pematuhan mekanikal, yang biasanya dikenali sebagai penggulungan. Mengeluarkan penggulungan diterjemahkan kepada penghantaran tork serta-merta, kekakuan kilasan yang sangat tinggi, dan resolusi penentududukan teori tak terhingga hanya terhad oleh peranti maklum balas.
Motor ini menggunakan teknologi motor segerak magnet kekal (PMSM). Jurutera menggunakan reka bentuk kiraan kutub tinggi, selalunya antara 12 hingga 64 atau lebih kutub magnet, untuk memaksimumkan ketumpatan tork pada kelajuan putaran rendah. Reka bentuk stator berbeza antara konfigurasi berslot dan tanpa slot. Stator berslot memberikan ketumpatan tork yang lebih tinggi kerana gigi besi menyalurkan fluks magnet terus ke arah magnet, tetapi ia terdedah kepada cogging. Stator tanpa slot mengeluarkan gigi besi, menawarkan cogging sifar dan gerakan ultra-lancar, walaupun ia memberikan tork puncak yang lebih rendah disebabkan oleh jurang udara berkesan yang lebih besar.
Motor tanpa bingkai, atau kit, terdiri daripada stator kosong dan rotor yang dibeli sebagai komponen berasingan. Pembina mesin mengintegrasikannya terus ke dalam struktur mesin. Ini menawarkan integrasi yang sangat padat dan mengurangkan berat keseluruhan mesin. Walau bagaimanapun, ia memerlukan pengurusan penjajaran galas dan toleransi jurang udara yang teliti semasa pemasangan. Motor bertempat dan kartrij menyediakan reka bentuk tertutup sepenuhnya dengan galas bersepadu dan peranti maklum balas. Mereka menawarkan pemasangan drop-in yang lebih mudah berbanding dengan permintaan penyepaduan ketat kit tanpa bingkai.
Konfigurasi juga berbeza antara reka bentuk pemutar dalam dan pemutar luar. Reka bentuk pemutar dalam mengoptimumkan pecutan kerana inersia pemutar yang lebih rendah, menjadikannya sesuai untuk tugas pengindeksan yang sangat dinamik. Reka bentuk pemutar luar memaksimumkan keluaran tork berterusan dengan menyediakan jejari jurang udara yang lebih besar untuk diameter luar tertentu, yang sesuai untuk putaran muatan berat.
Motor linear teras besi menampilkan belitan kuprum yang dililit pada laminasi besi yang berjalan di atas trek magnet satu sisi. Ia menjana ketumpatan daya yang besar, menjadikannya sesuai untuk peringkat penekanan daya tinggi, pemesinan berat dan penentududukan jarak jauh. Pertukaran itu melibatkan pengurusan cogging magnetik dan daya tarikan yang kuat antara forcer dan trek magnet, yang memerlukan rel panduan linear tugas berat.
Motor linear tanpa besi, atau saluran U, terdiri daripada pemasangan gegelung pasu epoksi yang bergerak dalam trek magnet berbentuk U. Ketiadaan besi sepenuhnya dalam forceer menghilangkan daya tarikan dan cogging sepenuhnya. Ini menjadikan motor tanpa besi sesuai untuk pengimbasan berkelajuan tinggi, metrologi semikonduktor, dan aplikasi yang memerlukan kelancaran halaju melampau dan riak daya sifar.
Metrik Prestasi |
Motor Pemacu Terus |
Motor Servo Bergear Tradisional |
|---|---|---|
Tindak balas & Histeresis |
Sifar tindak balas yang wujud |
Pembolehubah (minit lengkok kepada darjah permainan) |
Kekakuan kilasan |
Sangat tinggi; gandingan mekanikal langsung |
Terhad oleh penggulungan aci, regangan tali pinggang dan pesongan gigi |
Kelajuan Sistem Maksimum |
Tinggi (hanya terhad oleh bas voltan dan kekerapan pengekod) |
Terhad oleh had laju input kotak gear |
Tork pada Kelajuan Rendah |
Luar biasa; tork berterusan penuh tersedia di gerai |
Tinggi melalui pendaraban mekanikal, tetapi dihadkan oleh pelesapan haba kotak gear |
Kecekapan Sistem |
Tinggi (90%–95+%); tiada kehilangan penukaran mekanikal |
Lebih rendah (70%–85%) disebabkan oleh geseran gelongsor dan ricih likat dalam kotak gear |
Pakai Operasi & Sepanjang Hayat |
Operasi elektromagnet tanpa sentuhan; seumur hidup terhad hanya oleh galas |
mudah haus; dihadkan oleh kehausan gigi gear, kemerosotan pengedap, dan kerosakan pelinciran |
Sistem gear tradisional, termasuk gear planet, harmonik dan cacing, mempamerkan slop mekanikal yang wujud. Malah kotak gear sifar tindak balas ketepatan juga berkembang dari semasa ke semasa apabila gigi gear semakin haus. Sebaliknya, a Motor Pemacu Terus menyediakan gandingan tegar, sifar tindak balas. Penghapusan gerakan hilang ini dengan ketara meningkatkan kebolehulangan dua arah dan mengurangkan masa penyelesaian semasa langkah penentududukan mikro, membolehkan mesin mencapai kedudukan sasaran serta-merta tanpa memburu.
Motor pemacu terus memberikan tork yang tinggi pada kelajuan rendah, atau bahkan pada gerai yang lengkap, tanpa terlalu panas belitan. Motor bergear bergantung pada kelajuan putaran tinggi dan nisbah pengurangan gear yang tinggi untuk mencapai tork yang setara pada aci keluaran. Sambungan mekanikal tegar sistem pemacu langsung membolehkan jalur lebar gelung kawalan yang unggul. Sistem biasanya melebihi 100 Hz dalam lebar jalur halaju berbanding kurang daripada 20 Hz untuk sistem bergear. Ini membenarkan profil pecutan dan nyahpecutan yang sangat agresif tanpa resonans mekanikal yang menarik.
Sistem tradisional menghadapi pelbagai titik kegagalan seperti kerosakan pelinciran, kehausan gigi gear, regangan tali pinggang dan kemerosotan pengedap. Motor pemacu terus beroperasi melalui prinsip elektromagnet bukan sentuhan, hanya bergantung pada galas bersepadu mesin atau dalaman untuk sokongan fizikal. Ini secara drastik mengurangkan Masa Min Antara Kegagalan (MTBF) dan meminimumkan penjanaan zarah, menjadikannya pilihan standard untuk persekitaran bilik bersih dan ruang vakum.

Mengira tork RMS (Root Mean Square) ke atas kitaran tugas yang sangat dinamik adalah penting untuk saiz yang betul. Jurutera mesti menganalisis pecutan, pelayaran, nyahpecutan dan masa tinggal dengan tepat. Mengecilkan tork berterusan membawa kepada ketepuan haba yang cepat dan beban lampau haba semasa operasi kitaran tugas tinggi. Rintangan belitan dan tork motor yang berterusan memberi kesan ketara kepada penjanaan haba melalui kehilangan I⊃2;R. Anda mesti memastikan motor boleh menghilangkan haba ini tanpa melebihi penarafan suhu penggulungan maksimumnya.
Tork cogging adalah fenomena magnet yang disebabkan oleh tarikan antara magnet rotor dan laminasi stator. Ia berlaku walaupun motor tidak dikuasakan, mewujudkan rasa beralun apabila memutar aci dengan tangan. Riak tork melibatkan variasi apabila motor berjalan di bawah kuasa, didorong oleh harmonik spatial dan konfigurasi belitan stator. Strategi mitigasi termasuk algoritma pampasan harmonik berasaskan perisian dalam pemacu servo dan penyelesaian mekanikal seperti slot stator condong atau reka bentuk belitan slot pecahan.
Sistem pemacu langsung memerlukan peranti maklum balas beresolusi lebih tinggi daripada sistem bergear kerana tiada pengurangan gear untuk mendarabkan resolusi maklum balas. Pengekod optik menawarkan ketepatan tertinggi dan resolusi sub-nanometer tetapi sangat sensitif terhadap pencemaran habuk dan minyak. Pengekod magnet dan induktif adalah teguh kepada persekitaran yang keras tetapi menawarkan ketepatan keseluruhan yang lebih rendah. Protokol bersiri lebar jalur tinggi, kependaman rendah seperti BiSS-C, EnDat 2.2/3 dan Siemens DRIVE-CLiQ diperlukan untuk menghantar data penentududukan resolusi tinggi tanpa memperkenalkan ketinggalan fasa ke dalam gelung servo.
Tanpa kotak gear pengasing, haba yang dijana dalam belitan motor mengalir terus ke dalam rangka mesin dan muatan. Ini boleh menyebabkan pengembangan haba dan hanyutan kedudukan dalam aplikasi ketepatan. Topologi penyejukan termasuk perolakan semula jadi, yang senyap tetapi mengehadkan penarafan tork berterusan. Penyejukan udara paksa meningkatkan pemindahan haba tetapi memperkenalkan habuk dan bunyi akustik. Penyejukan cecair menawarkan pelesapan haba maksimum, membolehkan sehingga dua kali ganda kapasiti tork berterusan, tetapi meningkatkan jejak sistem dan kerumitan penghalaan bendalir.
Sistem bergear tradisional mendapat manfaat daripada pemadanan inersia, di mana inersia beban yang dipantulkan dikurangkan dengan kuasa dua nisbah gear. Dalam motor pemacu langsung, nisbah inersia adalah tepat 1:1. Variasi besar dalam inersia beban boleh menjejaskan kestabilan gelung kawalan, menyebabkan pemburuan, ayunan dan bunyi akustik yang kuat. Mitigasi melibatkan pemodelan beban ultra-tepat menggunakan alat CAD, menggunakan ciri auto-tala lanjutan dalam pemacu, dan melaksanakan gelung kawalan berasaskan pemerhati yang teguh untuk mengendalikan turun naik inersia.
Jalur lebar gelung kawalan tinggi bagi motor pemacu langsung boleh merangsang frekuensi resonans mekanikal dengan mudah dalam rangka mesin, yang membawa kepada ketidakstabilan atau keletihan mekanikal. Kekukuhan struktur yang tinggi dalam reka bentuk asas mesin adalah sangat penting. Menggunakan Analisis Elemen Terhingga (FEA) semasa fasa reka bentuk membantu mengenal pasti titik lemah. Menggunakan penapis takuk dwi-quad, penapis laluan rendah dan pemerhati gelung halaju dalam konfigurasi pemacu servo adalah pengurangan standard untuk menyekat resonans.
Mengintegrasikan kit pemacu langsung tanpa bingkai memerlukan penjajaran yang tepat. Penjajaran paksi atau jejari antara rotor dan stator menyebabkan daya tarikan magnet tidak sekata. Ini mengakibatkan kehausan galas pramatang, riak halaju, atau gangguan mekanikal. Toleransi pemasangan yang tepat untuk pemusatan, kedudukan paksi, dan pelarian mesti ditakrifkan dan diikuti dengan ketat. Menggunakan jig pelekap khusus, shim, dan diameter pandu tanah ketepatan pada perumahan mesin adalah penting untuk pembinaan yang berjaya.

Pembuatan semikonduktor memerlukan ketepatan kedudukan peringkat nanometer, gas keluar sifar dan kebersihan mutlak. Motor linear tanpa besi yang serasi dengan vakum dan motor tork berputar digunakan secara meluas dalam peringkat stepper wafer, sistem litografi dan peralatan pemeriksaan wafer untuk memenuhi keperluan ketat ini tanpa memasukkan pencemaran zarah.
Aplikasi pemesinan CNC menuntut kekukuhan berterusan yang tinggi untuk menahan daya pemotongan berubah-ubah, tork tinggi pada kelajuan rendah, dan kualiti kemasan permukaan yang luar biasa. Sistem pemacu terus memberikan ketegaran dan ketepatan yang diperlukan, menghapuskan tindak balas dan haus yang dikaitkan dengan paksi putar dan meja trunnion bergear tradisional.
Lakukan pengiraan tork RMS yang teliti berdasarkan kitaran tugas aplikasi khusus anda untuk memastikan saiz motor yang betul dan mengelakkan beban terma.
Nilaikan keadaan persekitaran untuk memilih teknologi pengekod yang sesuai, mengimbangi keperluan ketepatan dengan risiko pencemaran di lantai kilang.
Reka bentuk rangka mesin dengan kekukuhan struktur yang tinggi dan gunakan FEA untuk mengenal pasti dan mengurangkan potensi frekuensi resonans sebelum memotong logam.
Laksanakan pemacu servo lanjutan dengan lebar jalur gelung kawalan tinggi dan algoritma kawalan berasaskan pemerhati yang mantap untuk mengurus ketidakpadanan inersia 1:1 dengan berkesan.
Motor Pemacu Terus ialah penyelesaian yang berkesan untuk aplikasi yang memerlukan sifar tindak balas, kekakuan dinamik yang tinggi, kedudukan yang tepat dan penyelenggaraan mekanikal yang dikurangkan. Walau bagaimanapun, pelaksanaan yang berjaya bergantung pada saiz tork yang tepat, maklum balas resolusi tinggi, pengurusan haba yang berkesan, kekukuhan rangka mesin yang mencukupi, dan penyepaduan mekanikal yang tepat.
Teknologi Kawalan Pergerakan Harimau Shenzhen pakar dalam teknologi kawalan gerakan dan penyelesaian pemacu langsung untuk menuntut aplikasi automasi industri. Syarikat menyokong pengeluar peralatan dalam mencapai ketepatan kedudukan yang lebih tinggi, prestasi dinamik, kebolehpercayaan sistem dan kecekapan penyepaduan.
Lakukan pengiraan tork RMS yang teliti berdasarkan kitaran tugas aplikasi khusus anda untuk memastikan saiz motor yang betul dan mengelakkan beban terma.
Nilaikan keadaan persekitaran untuk memilih teknologi pengekod yang sesuai, mengimbangi keperluan ketepatan dengan risiko pencemaran di lantai kilang.
Reka bentuk rangka mesin dengan kekukuhan struktur yang tinggi dan gunakan FEA untuk mengenal pasti dan mengurangkan potensi frekuensi resonans sebelum memotong logam.
Laksanakan pemacu servo lanjutan dengan lebar jalur gelung kawalan tinggi dan algoritma kawalan berasaskan pemerhati yang mantap untuk mengurus ketidakpadanan inersia 1:1 dengan berkesan.
A: Kelebihan utama ialah penghapusan komponen penghantaran mekanikal seperti kotak gear dan tali pinggang. Ini menghasilkan tindak balas sifar, kekakuan kilasan yang sangat tinggi, dan ketepatan kedudukan yang lebih baik, yang membawa kepada tindak balas dinamik yang lebih baik dan penyelenggaraan yang berkurangan.
J: Oleh kerana sistem pemacu langsung tidak mempunyai pengurangan gear untuk mendarabkan resolusi maklum balas, mereka bergantung sepenuhnya pada pengekod untuk kedudukan yang tepat. Pengekod resolusi tinggi diperlukan untuk mengekalkan ketepatan sub-mikron yang diperlukan dalam aplikasi ketepatan tinggi.
J: Dalam sistem pemacu terus, haba yang dijana oleh motor mengalir terus ke dalam rangka mesin dan muatan kerana tiada kotak gear pengasingan. Strategi penyejukan yang berkesan, seperti udara paksa atau penyejukan cecair, adalah penting untuk mengelakkan pengembangan haba dan hanyutan kedudukan.
A: Tork cogging ialah tarikan magnet antara magnet rotor dan laminasi stator, menyebabkan pergerakan tidak sekata walaupun tidak dikuasakan. Ia dikurangkan melalui reka bentuk mekanikal seperti slot stator condong atau algoritma pampasan harmonik berasaskan perisian dalam pemacu servo.
J: Motor tanpa bingkai memerlukan pengurusan penjajaran galas dan toleransi celah udara yang tepat semasa penyepaduan. Walaupun mereka menawarkan fleksibiliti reka bentuk yang padat, untuk mencapai toleransi mekanikal yang diperlukan selalunya memerlukan jig pelekap khusus dan diameter perintis tanah yang tepat.


