
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-07-29 မူရင်း- ဆိုက်


ခေတ်မီစက်မှုလုပ်ငန်းအလိုအလျောက်စနစ်၊ တစ်ပိုင်းလျှပ်ကူးပစ္စည်းထုတ်လုပ်ခြင်းနှင့် တိကျမှုမြင့်မားသောကုန်ထုတ်လုပ်မှုသည် မိုက်ခရိုတိကျမှု၊ မြင့်မားသောဖြတ်သန်းမှုနှင့် စက်ရပ်မှုတို့ကို လျှော့ချပေးသည်။ သမားရိုးကျ စက်ပိုင်းဆိုင်ရာ ပါဝါဂီယာစနစ်များသည် ဂီယာဘောက်စ်များ၊ ခါးပတ်များနှင့် ပူလီများပေါ်တွင် အလွန်အမင်း အားကိုးပါသည်။ ဤအစိတ်အပိုင်းများသည် လှုပ်ရှားမှုပရိုဖိုင်သို့ တုံ့ပြန်မှု၊ စက်ပိုင်းဆိုင်ရာ လိုက်လျောညီထွေမှု၊ ပွတ်တိုက်မှုနှင့် hysteresis တို့ကို အခြေခံအားဖြင့် မိတ်ဆက်ပေးသည်။ အချိန်ကြာလာသည်နှင့်အမျှ၊ စက်ပိုင်းဆိုင်ရာ ဝတ်ဆင်မှုသည် နေရာချထားမှု တိကျမှုကို လျော့နည်းစေပြီး ပြုပြင်ထိန်းသိမ်းမှု လိုအပ်ချက်များ ထုပ်ပိုးခြင်းစနစ်၏ စွမ်းဆောင်ရည်နှင့် စက်ရုံကြမ်းပြင်တွင် လုပ်ငန်းဆောင်ရွက်မှု စွမ်းဆောင်ရည်ကို ကန့်သတ်ထားသည်။
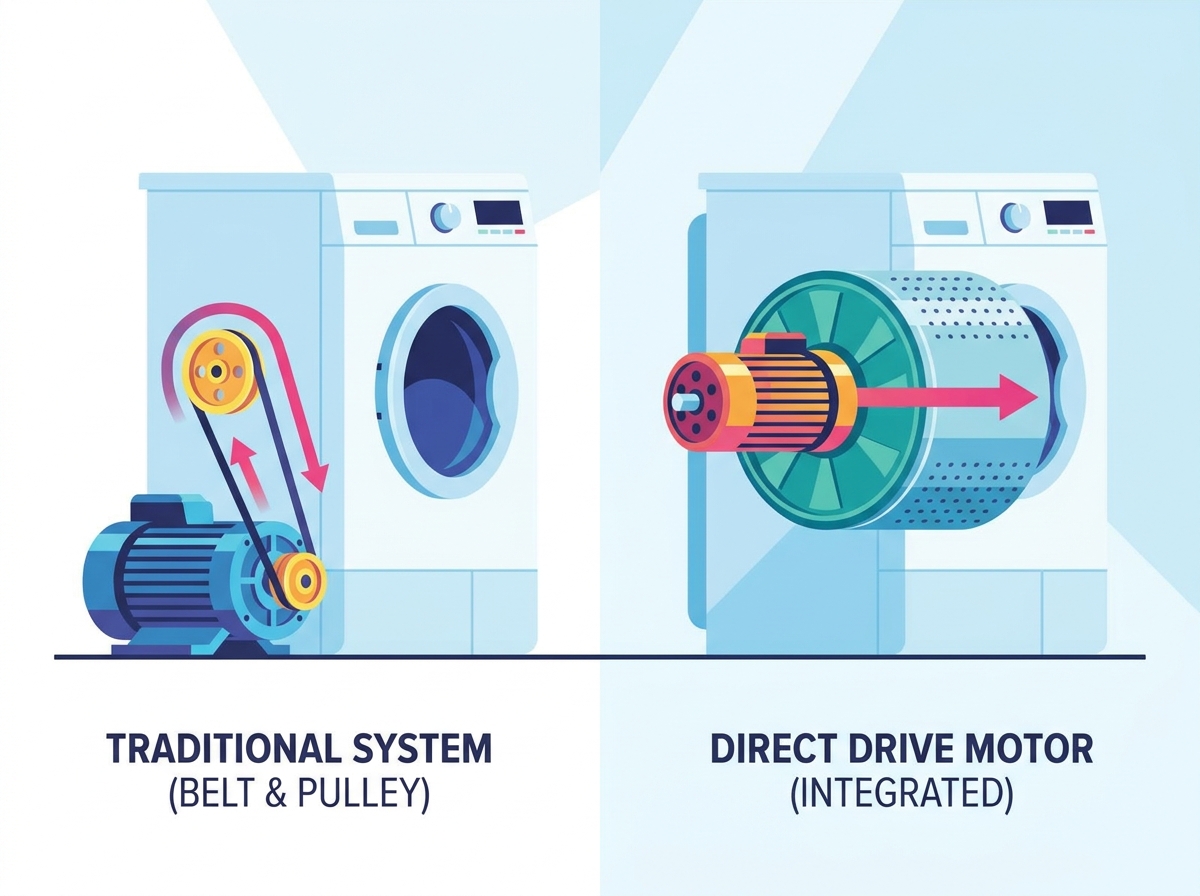
ဟိ Direct Drive Motor သည် စက်ပိုင်းဆိုင်ရာ ဂီယာအစိတ်အပိုင်းများကို လုံးဝဖယ်ရှားပစ်ရန်အတွက် တိကျသေချာသော အင်ဂျင်နီယာဖြေရှင်းချက်အဖြစ် ဆောင်ရွက်ပါသည်။ payload အား မော်တာဖွဲ့စည်းပုံသို့ တိုက်ရိုက်ချိတ်ဆက်ခြင်းဖြင့်၊ ဤစနစ်များသည် ပြိုင်ဘက်ကင်းသော တက်ကြွတင်းမာမှုနှင့် ချက်ခြင်း torque လွှဲပြောင်းမှုကို ပေးစွမ်းသည်။ တိုက်ရိုက်မောင်းနှင်မှုစနစ်အား သတ်မှတ်ခြင်းတွင် စက်ဘောင်သည် လျော့ပါးမသွားသော ဒိုင်နမစ်အင်အားစုများကို ကိုင်တွယ်နိုင်စေရန် သေချာစေရန် torque သိပ်သည်းဆ၊ အပူစီမံခန့်ခွဲမှု၊ ပေါင်းစပ်ရှုပ်ထွေးမှုနှင့် ထိန်းချုပ်မှုစနစ်စွမ်းရည်များကို ပြင်းထန်စွာ အကဲဖြတ်ရန် လိုအပ်သည်။
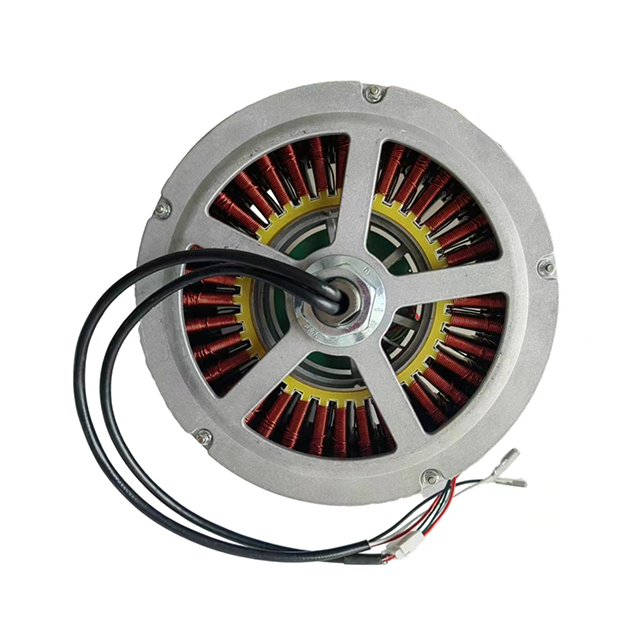
တိုက်ရိုက်မောင်းနှင်သော မော်တာသည် ဝန်ကို မော်တာရဟတ် သို့မဟုတ် တွန်းအားနှင့် တိုက်ရိုက်ပေါင်းစပ်ပေးကာ ဂီယာအုံများ၊ အချိတ်အဆက်များနှင့် ခါးပတ်များကို ဖယ်ရှားပေးကာ တုံ့ပြန်မှုလုံးဝမရှိဘဲ တုန်လှုပ်ချောက်ချားမှုနှင့် ထူးခြားသော တုန်ခါမှုတင်းမာမှုကို ရရှိစေရန်။
မော်တာသည် ဂီယာပုံးကို သီးခြားခွဲထားခြင်းမရှိဘဲ ဝန်တွန်းအားနှင့် အပူစွမ်းအင်ကို တိုက်ရိုက်စုပ်ယူနိုင်သောကြောင့် အပူစီမံခန့်ခွဲမှုနှင့် စက်တပ်ဆင်မှု သည်းခံနိုင်မှုအပေါ် တင်းကျပ်သော အာရုံစိုက်မှု လိုအပ်ပါသည်။
High-resolution encoders များနှင့် high control loop bandwidth များပါရှိသော အဆင့်မြင့် servo drive များသည် တောင့်တင်းသော ဒိုင်းနမစ်များကို စီမံခန့်ခွဲရန်နှင့် တိုက်ရိုက် drive စနစ်များတွင် torque ripple ကို ဖိနှိပ်ရန် မဖြစ်မနေ လိုအပ်ပါသည်။
မာတိကာ
တိုက်ရိုက်မောင်းနှင်သော မော်တာသည် မော်တာတပ်ဆင်မှု၏ရွေ့လျားသည့်အစိတ်အပိုင်းသို့ ဝန်ကို တိုက်ရိုက်တပ်ဆင်ခြင်းဖြင့် လုပ်ဆောင်သည်။ rotary စနစ်များတွင် payload bolts များသည် rotor သို့ ပို့ပေးသည်။ လိုင်းယာစနစ်များတွင်၊ ၎င်းသည် တွန်းအားနှင့် ချိတ်ဆက်သည်။ ဤဂီယာမဲ့ဗိသုကာသည် လေတိုက်ခြင်းဟု အများအားဖြင့် သိကြသည့် စက်ပိုင်းဆိုင်ရာ လိုက်နာမှုကို ဖယ်ရှားပေးသည်။ လေအားလျှပ်စစ်ကို ဖယ်ရှားခြင်းသည် တုံ့ပြန်မှုကိရိယာမှသာ ကန့်သတ်ထားသော ပြင်းထန်သော တင်းမာမှု ပြင်းထန်မှုနှင့် အဆုံးမရှိ သီအိုရီဆိုင်ရာ တည်နေရာပြ ပြတ်သားမှုကို ချက်ခြင်း torque ပေးပို့ခြင်းအဖြစ် ဘာသာပြန်ဆိုပါသည်။
ဤမော်တာများသည် အမြဲတမ်း သံလိုက်ထပ်တူ မော်တာ (PMSM) နည်းပညာကို အသုံးပြုသည်။ အင်ဂျင်နီယာများသည် လှည့်ပတ်မှုအမြန်နှုန်းနိမ့်ချိန်တွင် torque သိပ်သည်းဆကို အမြင့်ဆုံးဖြစ်အောင်ပြုလုပ်ရန် မကြာခဏ 12 မှ 64 သို့မဟုတ် ထို့ထက်ပိုသော သံလိုက်ဝင်ရိုးများအထိ မြင့်မားသောဝင်ရိုးအရေအတွက် ဒီဇိုင်းများကို အသုံးချသည်။ Stator ဒီဇိုင်းများသည် slotted နှင့် slotless configuration များအကြားကွဲပြားသည်။ Slotted stator များသည် သံသွားများသည် သံလိုက်အတက်အကျများကို သံလိုက်များဆီသို့ တိုက်ရိုက်ပို့ဆောင်ပေးသောကြောင့် ရုန်းအားပိုမိုမြင့်မားစေသော်လည်း ၎င်းတို့သည် ချည်နှောင်ရန် လွယ်ကူသောကြောင့်ဖြစ်သည်။ Slotless stator များသည် သံသွားများကို ဖယ်ရှားပြီး ပိုကြီးသော ထိရောက်မှုရှိသော လေကွာဟမှုကြောင့် အထွတ်အထိပ် ရုန်းအား နည်းပါးသော်လည်း ၎င်းတို့သည် အနိမ့်ဆုံး ရုန်းအားကို ပေးစွမ်းနိုင်ကာ လုံးဝချောမွေ့သော လှုပ်ရှားမှုကို ပေးစွမ်းသည်။
Frameless သို့မဟုတ် Kit၊ မော်တာများသည် သီးခြားအစိတ်အပိုင်းများအဖြစ် ဝယ်ယူထားသော ဗလာ stator နှင့် ရဟတ်များပါရှိသည်။ စက်တည်ဆောက်သူများသည် ၎င်းတို့ကို စက်ဖွဲ့စည်းပုံတွင် တိုက်ရိုက်ပေါင်းစပ်သည်။ ၎င်းသည် အလွန်ကျစ်လစ်သောပေါင်းစပ်မှုကို ပေးစွမ်းပြီး စက်အလေးချိန်ကို လျှော့ချပေးသည်။ သို့သော်၊ ၎င်းသည် တပ်ဆင်နေစဉ်အတွင်း bearing alignment နှင့် air gap tolerance တို့ကို ဂရုတစိုက်စီမံခန့်ခွဲရန် လိုအပ်ပါသည်။ အိမ်နှင့် ကျည်တောင့်မော်တာများသည် ပေါင်းစပ်ထားသော ဝက်ဝံများနှင့် တုံ့ပြန်ချက်ကိရိယာများဖြင့် အပြည့်အ၀ အလုံပိတ်ဒီဇိုင်းများကို ပေးဆောင်သည်။ ၎င်းတို့သည် frameless kits များ၏တင်းကျပ်သောပေါင်းစပ်မှုတောင်းဆိုမှုများနှင့်နှိုင်းယှဉ်ပါကပိုမိုလွယ်ကူသော drop-in တပ်ဆင်မှုကိုပေးဆောင်သည်။
အတွင်း-ရဟတ်နှင့် အပြင်-ရဟတ် ဒီဇိုင်းများကြားတွင် ဖွဲ့စည်းမှုပုံစံများသည်လည်း ကွဲပြားသည်။ ရဟတ်အတွင်းပိုင်း ဒီဇိုင်းများသည် ရိုတာအောက်ပိုင်း အင်တက်တီယာကြောင့် အရှိန်ပိုကောင်းစေပြီး ၎င်းတို့သည် အလွန်သွက်လက်သော ညွှန်းကိန်းထုတ်ခြင်းလုပ်ငန်းများအတွက် သင့်လျော်စေသည်။ Outer-rotor ဒီဇိုင်းများသည် လေးလံသော payload လည်ပတ်မှုအတွက် အကောင်းဆုံးဖြစ်သည့် အပြင်ဘက်အချင်းအတွက် ပိုကြီးသောလေ-ကွာဟမှုအချင်းဝက်ကို ပံ့ပိုးပေးခြင်းဖြင့် ဆက်တိုက် torque output ကို တိုးမြှင့်ပေးပါသည်။
Ironcore linear motors များသည် တစ်ဖက်သတ်သံလိုက်လမ်းကြောင်းအပေါ်တွင် လည်ပတ်နေသော သံပြားများပေါ်တွင် ရစ်ပတ်ထားသော ကြေးနီအကွေ့အကောက်များပါရှိသည်။ ၎င်းတို့သည် ကြီးမားသော တွန်းအားသိပ်သည်းဆကို ထုတ်ပေးပြီး ၎င်းတို့အား တွန်းအားမြင့်တင်ခြင်း၊ လေးလံသော စက်ယန္တရားများနှင့် ခရီးဝေးသွားလာခြင်း အဆင့်များအတွက် သင့်လျော်စေသည်။ အပေးအယူလုပ်ရာတွင် သံလိုက်ဆွဲခြင်းအား စီမံခန့်ခွဲခြင်းနှင့် သံလိုက်လမ်းကြောင်းကြားတွင် ဆွဲဆောင်မှုအားကောင်းသော တွန်းအားများပါဝင်သည်၊ ၎င်းသည် လေးလံသောလိုင်းယာလမ်းညွှန်သံလမ်းများလိုအပ်သည်။
သံမဲ့ သို့မဟုတ် U-ချန်နယ်၊ လိုင်းနားမော်တာများသည် U-shaped သံလိုက်လမ်းကြောင်းအတွင်း ရွေ့လျားနေသော epoxy-potted coil တပ်ဆင်မှုဖြင့် ပါဝင်သည်။ သံဓာတ် လုံးဝမရှိခြင်းသည် ဆွဲဆောင်မှုရှိသော စွမ်းအားများကို ဖယ်ရှားပေးပြီး ကော့တက်ခြင်းကို လုံးဝ ဖယ်ရှားပေးပါသည်။ ၎င်းသည် သံမဲ့မော်တာများသည် မြန်နှုန်းမြင့်စကင်န်ဖတ်ခြင်း၊ ဆီမီးကွန်ဒတ်တာမက်ထရိုဗေဒနှင့် လွန်ကဲသောအလျင်ချောမွေ့မှုနှင့် တွန်းအား သုညအထိ လိုအပ်သောအပလီကေးရှင်းများအတွက် စံပြဖြစ်စေသည်။
စွမ်းဆောင်ရည် မက်ထရစ် |
Direct Drive Motor |
သမားရိုးကျ Geared Servo Motor |
|---|---|---|
Backlash & Hysteresis |
မွေးရာပါ တုံ့ပြန်မှု သုည |
ပြောင်းလဲနိုင်သော (ကစားနည်းမှ ဒီဂရီအထိ) |
Torsional Stiffness |
အလွန်မြင့်မားသော; တိုက်ရိုက်စက်မှုချိတ်ဆက်မှု |
ရှပ်အတက်အဆင်း၊ ခါးပတ်ဆန့်ခြင်းနှင့် သွားများပြောင်းသွားခြင်းတို့ဖြင့် ကန့်သတ်ထားသည်။ |
အများဆုံးစနစ်အလျင် |
မြင့်မားသည် (ဗို့အားဘတ်စ်ကားနှင့် ကုဒ်ကုဒ် ကြိမ်နှုန်းဖြင့်သာ ကန့်သတ်ထားသည်) |
ဂီယာဘောက်စ်ထည့်သွင်းမှု မြန်နှုန်းကန့်သတ်ချက်ဖြင့် ကန့်သတ်ထားသည်။ |
Low Speeds တွင် Torque |
ထူးခြားသော၊ အရောင်းဆိုင်တွင် ဆက်တိုက် torque အပြည့်ရှိသည်။ |
စက်ပွားမှုမှတစ်ဆင့် မြင့်မားသော်လည်း ဂီယာဘောက်စ်အပူရှိန်ကြောင့် ကန့်သတ်ထားသည်။ |
စနစ်ထိရောက်မှု |
မြင့်မားသော (90%–95+%); စက်ပိုင်းဆိုင်ရာ ပြောင်းလဲခြင်း ဆုံးရှုံးမှုမရှိပါ။ |
ပွတ်တိုက်မှု နှင့် ဂီယာဘောက်စ်တွင် လျှောကျနေသော ပွတ်တိုက်မှုများကြောင့် (70% မှ 85%) အောက်ပိုင်း |
လည်ပတ်ဝတ်ဆင်မှုနှင့် တစ်သက်တာ |
အဆက်အသွယ်မရှိသောလျှပ်စစ်သံလိုက်စစ်ဆင်ရေး; သက်တမ်းကို ဝက်ဝံများဖြင့်သာ ကန့်သတ်ထားသည်။ |
ဝတ်ဆင်တတ်တဲ့; ဂီယာသွားများပေါက်ခြင်း၊ တံဆိပ်ပျက်စီးခြင်းနှင့် ချောဆီပျက်စီးခြင်းတို့ဖြင့် ကန့်သတ်ထားသည်။ |
ဂြိုလ်၊ ဟာမိုနီနှင့် တီကောင်ဂီယာများ အပါအဝင် ရိုးရာဂီယာစနစ်များသည် မွေးရာပါ စက်ပိုင်းဆိုင်ရာ စောင်းများကို ပြသထားသည်။ ဂီယာအံသွားများ ယိုယွင်းလာသည်နှင့်အမျှ တိကျသော zero-backlash ဂီယာအုံများသည်ပင် အချိန်ကြာလာသည်နှင့်အမျှ ကစားတတ်လာသည်။ ဆန့်ကျင်ဘက်၊ Direct Drive Motor သည် တင်းကျပ်ပြီး သုည-ကျောဘက်အချိတ်အဆက်ကို ပံ့ပိုးပေးသည်။ ပျောက်ဆုံးသွားသော ရွေ့လျားမှုကို ဖယ်ရှားခြင်းသည် နှစ်လမ်းညွန် ထပ်တလဲလဲဖြစ်နိုင်မှုကို သိသာထင်ရှားစွာ တိုးတက်ကောင်းမွန်စေပြီး မိုက်ခရိုနေရာချထားခြင်း အဆင့်များအတွင်း အခြေချချိန်များကို လျှော့ချပေးကာ စက်များကို အမဲလိုက်ခြင်းမရှိဘဲ ပစ်မှတ်များကို ချက်ချင်းထိမိစေရန် ခွင့်ပြုပေးပါသည်။
တိုက်ရိုက်မောင်းသော မော်တာများသည် အကွေ့အကောက်များ အပူလွန်ကဲခြင်းမရှိဘဲ အရှိန်အဟုန်နိမ့်သော သို့မဟုတ် ပြီးပြည့်စုံသော တင်းကုပ်တွင်ပင် မြင့်မားသော torque ကို ပေးစွမ်းသည်။ ဂီယာတပ်ထားသော မော်တာများသည် အထွက်ဝင်ရိုးတွင် ညီမျှသော torque ရရှိရန် မြင့်မားသော လည်ပတ်အမြန်နှုန်းနှင့် ဂီယာလျှော့ချမှု အချိုးအစားများပေါ်တွင် အားကိုးပါသည်။ တိုက်ရိုက် drive စနစ်၏ တင်းကျပ်သော စက်ပိုင်းဆိုင်ရာ ချိတ်ဆက်မှုသည် သာလွန်ထိန်းချုပ်မှု loop bandwidth ကို ရရှိစေပါသည်။ စနစ်များသည် ဂီယာစနစ်အတွက် 20 Hz အောက်နှင့် နှိုင်းယှဉ်ပါက အလျင်လှိုင်းနှုန်းတွင် 100 Hz ထက် ကျော်လွန်ပါသည်။ ၎င်းသည် စိတ်လှုပ်ရှားဖွယ် စက်ပိုင်းဆိုင်ရာ ပဲ့တင်ထပ်သံများမပါဘဲ အလွန်ပြင်းထန်သော အရှိန်အဟုန်နှင့် အရှိန်လျော့ခြင်း ပရိုဖိုင်များကို ခွင့်ပြုသည်။
ရိုးရာစနစ်များသည် ချောဆီပြိုပျက်ခြင်း၊ ဂီယာသွားများပေါက်ခြင်း၊ ခါးပတ်ဆန့်ခြင်းနှင့် တံဆိပ်ပျက်စီးခြင်းစသည့် ချို့ယွင်းချက်များစွာကို ရင်ဆိုင်ရသည်။ တိုက်ရိုက်မောင်းနှင်သော မော်တာများသည် ထိတွေ့မှုမရှိသော လျှပ်စစ်သံလိုက်အခြေခံမူများဖြင့် လည်ပတ်ပြီး ရုပ်ပိုင်းဆိုင်ရာပံ့ပိုးမှုအတွက် စက်ပေါင်းစပ်ထားသော သို့မဟုတ် အတွင်းပိုင်းဝက်ဝံများကိုသာ အားကိုးသည်။ ၎င်းသည် ပျက်ကွက်မှုကြားရှိ Mean Time (MTBF) ကို သိသိသာသာ လျှော့ချပေးပြီး အမှုန်အမွှားများ ထုတ်လုပ်မှုကို လျှော့ချပေးကာ ၎င်းတို့အား သန့်စင်ခန်းပတ်ဝန်းကျင်နှင့် ဖုန်စုပ်ခန်းများအတွက် စံရွေးချယ်မှုဖြစ်စေသည်။

RMS (Root Mean Square) torque ကို တွက်ချက်ခြင်းသည် အလွန်သွက်လက်သော တာဝန်စက်ဝန်းတစ်ခုအတွက် သင့်လျော်သောအရွယ်အစားအတွက် အရေးကြီးပါသည်။ အင်ဂျင်နီယာများသည် အရှိန်၊ အပျော်စီးခြင်း၊ အရှိန်လျော့ခြင်းနှင့် နေထိုင်ချိန်များကို တိကျစွာ ပိုင်းခြားစိတ်ဖြာရပါမည်။ စဉ်ဆက်မပြတ် torque ကို လျှော့ချခြင်းသည် လုပ်ငန်းတာဝန် လည်ပတ်မှု မြင့်မားစဉ်အတွင်း လျင်မြန်သော အပူရွှဲခြင်းနှင့် အပူလွန်ကဲခြင်းကို ဖြစ်စေသည်။ Winding resistance နှင့် motor torque သည် I⊃2;R ဆုံးရှုံးမှုမှတဆင့် အပူထုတ်လုပ်မှုကို သိသိသာသာ သက်ရောက်မှုရှိပါသည်။ မော်တာသည် ၎င်း၏ အမြင့်ဆုံး အကွေ့အကောက် အပူချိန် အဆင့်သတ်မှတ်ချက်ထက် မကျော်လွန်ဘဲ ဤအပူကို ပြေပျောက်စေနိုင်ကြောင်း သေချာစေရမည်။
Cogging torque သည် rotor သံလိုက်များနှင့် stator laminations များအကြား ဆွဲဆောင်မှုကြောင့် ဖြစ်ပေါ်လာသော သံလိုက်ဖြစ်စဉ်တစ်ခုဖြစ်သည်။ ၎င်းသည် မော်တာအား အားမရှိသည့်အခါ၌ပင် ရိုးတံကို လက်ဖြင့် လှည့်သည့်အခါတွင် အနှောင့်အယှက်ဖြစ်စေသည့် ခံစားချက်ကို ဖန်တီးပေးသည်။ Torque ripple သည် spatial harmonics နှင့် stator winding configurations များဖြင့် မောင်းနှင်သည့် ပါဝါအောက်တွင် မော်တာလည်ပတ်သည့်အခါ ကွဲပြားမှုများ ပါဝင်ပါသည်။ လျှော့ချရေးဗျူဟာများတွင် ဆော့ဖ်ဝဲလ်အခြေပြု ဟာမိုနီလျော်ကြေးပေးချေမှုဆိုင်ရာ အယ်လဂိုရီသမ်များ နှင့် လွဲချော်နေသော stator အပေါက်များ သို့မဟုတ် အပိုင်းပိုင်းအကွက်အကွေ့များကဲ့သို့ စက်ပိုင်းဆိုင်ရာဖြေရှင်းချက်များ ပါဝင်သည်။
တိုက်ရိုက်ဒရိုက်စနစ်များသည် တုံ့ပြန်မှု ကြည်လင်ပြတ်သားမှုကို များပြားစေရန် ဂီယာလျော့ချခြင်း မရှိသောကြောင့် ဂီယာတပ်ထားသော စနစ်များထက် ကြည်လင်ပြတ်သားမှု ပိုမိုမြင့်မားသော တုံ့ပြန်ချက်ကိရိယာများ လိုအပ်ပါသည်။ Optical ကုဒ်နံပါတ်များသည် အမြင့်ဆုံးတိကျမှုနှင့် နာနိုမီတာခွဲသားကြည်လင်ပြတ်သားမှုကို ပေးစွမ်းသော်လည်း ဖုန်နှင့်ဆီများ ညစ်ညမ်းခြင်းအတွက် အလွန်အမင်း ထိခိုက်လွယ်ပါသည်။ သံလိုက်နှင့် လျှပ်ကူးပစ္စည်း ကုဒ်နံပါတ်များသည် ကြမ်းတမ်းသော ပတ်ဝန်းကျင်များအတွက် ကြံ့ခိုင်သော်လည်း အလုံးစုံတိကျမှု နည်းပါးသည်။ BiSS-C၊ EnDat 2.2/3 နှင့် Siemens DRIVE-CLiQ ကဲ့သို့သော လှိုင်းနှုန်းမြင့်၊ low-latency serial protocols များသည် servo loop သို့ အဆင့်နောက်ကျခြင်းကို မိတ်ဆက်ခြင်းမပြုဘဲ အရည်အသွေးမြင့် တည်နေရာပြဒေတာကို ပို့လွှတ်ရန် လိုအပ်ပါသည်။
သီးခြားဂီယာဘောက်စ်မပါဘဲ၊ မော်တာအကွေ့အကောက်များမှ ထုတ်ပေးသော အပူသည် စက်ဘောင်သို့ တိုက်ရိုက် သယ်ဆောင်သွားပါသည်။ ၎င်းသည် တိကျသောအသုံးချပရိုဂရမ်များတွင် အပူပိုင်းချဲ့ထွင်ခြင်းနှင့် အနေအထားသို့ပျံ့လွင့်မှုကို ဖြစ်စေနိုင်သည်။ Cooling topologies တွင် ငြိမ်သက်သော်လည်း ဆက်တိုက် torque အဆင့်ကို ကန့်သတ်ထားသည့် သဘာဝ convection ပါဝင်သည်။ အတင်းအကျပ်လေအေးပေးခြင်းဖြင့် အပူကူးပြောင်းမှုကို ပိုမိုကောင်းမွန်စေသော်လည်း ဖုန်မှုန့်နှင့် အသံဆူညံသံများကို မိတ်ဆက်ပေးသည်။ Liquid cooling သည် အမြင့်ဆုံး thermal dissipation ကို ပေးစွမ်းပြီး စဉ်ဆက်မပြတ် torque စွမ်းရည်ကို နှစ်ဆအထိ ခွင့်ပြုသော်လည်း စနစ်ခြေရာနှင့် အရည်လမ်းကြောင်း ရှုပ်ထွေးမှုကို တိုးစေသည်။
ရိုးရာဂီယာစနစ်များသည် ဂီယာအချိုး၏စတုရန်းပုံဖြင့် ရောင်ပြန်ဟပ်နေသောဝန်အား inertia ကိုလျော့ချပေးသည့် inertia-matching မှအကျိုးရှိသည်။ တိုက်ရိုက်မောင်းနှင်သည့် မော်တာတွင်၊ inertia အချိုးသည် အတိအကျ 1:1 ဖြစ်သည်။ load inertia တွင် ကြီးမားသော ပြောင်းလဲမှုများသည် အမဲလိုက်ခြင်း၊ တုန်လှုပ်ခြင်းနှင့် ကျယ်လောင်သော acoustic ဆူညံခြင်းတို့ကို ဖြစ်စေပြီး ထိန်းချုပ်ကွင်းကို မတည်မငြိမ်ဖြစ်စေနိုင်သည်။ လျှော့ချခြင်းတွင် CAD ကိရိယာများကို အသုံးပြု၍ အလွန်တိကျသော ဝန်ပုံစံကို ပုံဖော်ခြင်း၊ ဒရိုက်ဗ်ရှိ အဆင့်မြင့် အလိုအလျောက်ချိန်ညှိခြင်း အင်္ဂါရပ်များကို အသုံးချခြင်းနှင့် inertia အတက်အကျများကို ကိုင်တွယ်ရန် ခိုင်မာသော အကဲခတ်မှုအခြေခံ ထိန်းချုပ်မှုကွင်းများကို အကောင်အထည်ဖော်ခြင်းတို့ ပါဝင်ပါသည်။
တိုက်ရိုက်မောင်းနှင်သည့် မော်တာ၏ မြင့်မားသော ထိန်းချုပ်မှု ကွင်းပတ် လှိုင်းနှုန်းသည် စက်ဘောင်ရှိ စက်ပိုင်းဆိုင်ရာ ပဲ့တင်ထပ်သည့် ကြိမ်နှုန်းများကို အလွယ်တကူ လှုံ့ဆော်နိုင်ပြီး မတည်ငြိမ်မှု သို့မဟုတ် စက်ပိုင်းဆိုင်ရာ ပင်ပန်းနွမ်းနယ်မှုကို ဖြစ်စေသည်။ စက်အခြေခံဒီဇိုင်းတွင် မြင့်မားသောဖွဲ့စည်းပုံဆိုင်ရာ တောင့်တင်းမှုသည် လုံးဝအရေးကြီးပါသည်။ ဒီဇိုင်းအဆင့်အတွင်း Finite Element Analysis (FEA) ကိုအသုံးပြုခြင်းဖြင့် အားနည်းသောအချက်များကို ခွဲခြားသတ်မှတ်နိုင်မည်ဖြစ်သည်။ bi-quad notch filters၊ low-pass filters နှင့် servo drive configuration အတွင်း အလျင်စလို အကဲခတ်သူများ ကို ဖြန့်ကျက်ခြင်းသည် ပဲ့တင်ထပ်ခြင်းကို ဖိနှိပ်ရန် စံလျော့ပါးစေပါသည်။
frameless direct drive kits များကို ပေါင်းစပ်ရာတွင် တိကျသော ချိန်ညှိမှု လိုအပ်ပါသည်။ ရဟတ်နှင့် stator အကြား Axial သို့မဟုတ် radial လွဲမှားမှုသည် သံလိုက်ဆွဲငင်အားများကို မညီမညာဖြစ်စေသည်။ ၎င်းသည် အချိန်မတန်မီ ဝက်ဝံများ ဝတ်ဆင်ခြင်း၊ အလျင်လှိုင်းထခြင်း သို့မဟုတ် စက်ပိုင်းဆိုင်ရာ အနှောင့်အယှက် ဖြစ်စေသည်။ အလယ်ဗဟို၊ axial positioning နှင့် runout အတွက် တိကျသော installation tolerances ကို သတ်မှတ်ပြီး တင်းကြပ်စွာ လိုက်နာရပါမည်။ စက်အိမ်ပေါ်ရှိ အထူးပြု mounting jigs၊ shims နှင့် တိကျသော မြေပြင်ရှေ့ပြေးအချင်းများကို အသုံးပြုခြင်းသည် အောင်မြင်သောတည်ဆောက်မှုအတွက် မရှိမဖြစ်လိုအပ်ပါသည်။

တစ်ပိုင်းလျှပ်ကူးပစ္စည်းထုတ်လုပ်ခြင်းသည် နာနိုမီတာအဆင့် အနေအထားတိကျမှု၊ သုညအငွေ့ထွက်ခြင်းနှင့် လုံးဝသန့်ရှင်းမှု လိုအပ်သည်။ ဖုန်စုပ်စက်နှင့် တွဲဖက်အသုံးပြုနိုင်သော၊ သံမဲ့လိုင်းယာမော်တာများနှင့် rotary torque မော်တာများကို wafer stepper အဆင့်များ၊ lithography စနစ်များနှင့် wafer စစ်ဆေးရေးကိရိယာများတွင် ကျယ်ကျယ်ပြန့်ပြန့်အသုံးပြုထားပြီး အမှုန်အမွှားများကို ညစ်ညမ်းစေသောလိုအပ်ချက်များကို ဖြည့်ဆည်းပေးပါသည်။
CNC စက်ယန္တရားအပလီကေးရှင်းများသည် ပြောင်းလဲနိုင်သော ဖြတ်တောက်မှုစွမ်းအားများ၊ နိမ့်သောအမြန်နှုန်းတွင် မြင့်မားသော ရုန်းအားနှင့် ထူးထူးခြားခြား မျက်နှာပြင်အချောထည်များကို ခုခံရန် မြင့်မားသော စဉ်ဆက်မပြတ် တင်းမာမှုကို တောင်းဆိုသည်။ တိုက်ရိုက်မောင်းနှင်သည့်စနစ်များသည် ရိုးရာဂီယာတပ်ထားသော rotary axes နှင့် trunnion tables များနှင့်ဆက်စပ်နေသော backlash နှင့် wear တို့ကို ဖယ်ရှားပေးကာ လိုအပ်သော တောင့်တင်းမှုနှင့် တိကျမှုကို ပေးပါသည်။
သင့်လျော်သောမော်တာအရွယ်အစားကိုသေချာစေရန်နှင့် အပူလွန်ကဲခြင်းကိုကာကွယ်ရန် သင်၏သတ်မှတ်ထားသောအပလီကေးရှင်းတာဝန်လည်ပတ်မှုအပေါ်အခြေခံ၍ စေ့စေ့စပ်စပ် RMS torque တွက်ချက်မှုကိုလုပ်ဆောင်ပါ။
သင့်လျော်သော ကုဒ်နံပါတ်နည်းပညာကို ရွေးချယ်ရန် ပတ်ဝန်းကျင်အခြေအနေများကို အကဲဖြတ်ပြီး စက်ရုံကြမ်းပြင်ရှိ ညစ်ညမ်းမှုအန္တရာယ်များနှင့် တိကျမှန်ကန်မှု လိုအပ်ချက်များကို ချိန်ညှိပါ။
စက်ဘောင်ကို မြင့်မားသောဖွဲ့စည်းပုံဆိုင်ရာ တောင့်တင်းမှုဖြင့် ဒီဇိုင်းရေးဆွဲပြီး သတ္တုမဖြတ်မီ ဖြစ်နိုင်ချေရှိသော ပဲ့တင်ထပ်ကြိမ်နှုန်းများကို ခွဲခြားသတ်မှတ်ရန်နှင့် လျော့ပါးစေရန် FEA ကို အသုံးပြုပါ။
1:1 inertia မကိုက်ညီမှုများကို ထိထိရောက်ရောက် စီမံခန့်ခွဲရန် မြင့်မားသော ထိန်းချုပ်မှုကွင်းပတ်ဘန်းဝဒ်များနှင့် ခိုင်မာသော အကဲခတ်မှုအခြေပြု ထိန်းချုပ်မှု အယ်လဂိုရီသမ်များဖြင့် အဆင့်မြင့် servo drive များကို အကောင်အထည်ဖော်ပါ။
Direct Drive Motor သည် တုံ့ပြန်မှု သုည၊ မြင့်မားသော တက်ကြွတင်းမာမှု၊ တိကျသော နေရာချထားမှုနှင့် စက်ပိုင်းဆိုင်ရာ ထိန်းသိမ်းမှု လျှော့ချရန် လိုအပ်သည့် ထိရောက်သော ဖြေရှင်းချက်တစ်ခု ဖြစ်သည်။ သို့သော်၊ အောင်မြင်စွာ အကောင်အထည်ဖော်ခြင်းသည် တိကျသော torque အရွယ်အစား၊ မြင့်မားသော တုံ့ပြန်ချက်၊ ထိရောက်သော အပူစီမံခန့်ခွဲမှု၊ လုံလောက်သော စက်ဘောင်တင်းမာမှုနှင့် တိကျသော စက်ပိုင်းဆိုင်ရာပေါင်းစပ်မှုတို့အပေါ် မူတည်ပါသည်။
Shenzhen Tiger Motion Control Technology သည် ရွေ့လျားမှုထိန်းချုပ်မှုနည်းပညာများနှင့် စက်မှုလုပ်ငန်းသုံး အလိုအလျောက်စနစ်ဆိုင်ရာ အသုံးချပရိုဂရမ်များတောင်းဆိုရန်အတွက် တိုက်ရိုက်မောင်းနှင်မှုဖြေရှင်းချက်များတွင် အထူးပြုပါသည်။ ကုမ္ပဏီသည် ပိုမိုကောင်းမွန်သော နေရာချထားမှုတိကျမှု၊ တက်ကြွသောစွမ်းဆောင်ရည်၊ စနစ်ယုံကြည်စိတ်ချရမှုနှင့် ပေါင်းစပ်မှုထိရောက်မှုတို့ရရှိရန်အတွက် စက်ပစ္စည်းထုတ်လုပ်သူများကို ပံ့ပိုးပေးပါသည်။
သင့်လျော်သောမော်တာအရွယ်အစားကိုသေချာစေရန်နှင့် အပူလွန်ကဲခြင်းကိုကာကွယ်ရန် သင်၏သတ်မှတ်ထားသောအပလီကေးရှင်းတာဝန်လည်ပတ်မှုအပေါ်အခြေခံ၍ စေ့စေ့စပ်စပ် RMS torque တွက်ချက်မှုကိုလုပ်ဆောင်ပါ။
သင့်လျော်သော ကုဒ်နံပါတ်နည်းပညာကို ရွေးချယ်ရန် ပတ်ဝန်းကျင်အခြေအနေများကို အကဲဖြတ်ပြီး စက်ရုံကြမ်းပြင်ရှိ ညစ်ညမ်းမှုအန္တရာယ်များနှင့် တိကျမှန်ကန်မှု လိုအပ်ချက်များကို ချိန်ညှိပါ။
စက်ဘောင်ကို မြင့်မားသောဖွဲ့စည်းပုံဆိုင်ရာ တောင့်တင်းမှုဖြင့် ဒီဇိုင်းရေးဆွဲပြီး သတ္တုမဖြတ်မီ ဖြစ်နိုင်ချေရှိသော ပဲ့တင်ထပ်ကြိမ်နှုန်းများကို ခွဲခြားသတ်မှတ်ရန်နှင့် လျော့ပါးစေရန် FEA ကို အသုံးပြုပါ။
1:1 inertia မကိုက်ညီမှုများကို ထိထိရောက်ရောက် စီမံခန့်ခွဲရန် မြင့်မားသော ထိန်းချုပ်မှုကွင်းပတ်ဘန်းဝဒ်များနှင့် ခိုင်မာသော အကဲခတ်မှုအခြေပြု ထိန်းချုပ်မှု အယ်လဂိုရီသမ်များဖြင့် အဆင့်မြင့် servo drive များကို အကောင်အထည်ဖော်ပါ။
A- အဓိကအားသာချက်မှာ ဂီယာဘောက်စ်များနှင့် ခါးပတ်များကဲ့သို့ စက်ပိုင်းဆိုင်ရာ ဂီယာအစိတ်အပိုင်းများကို ဖယ်ရှားခြင်းဖြစ်ပါသည်။ ၎င်းသည် တုံ့ပြန်မှုလုံးဝမရှိဘဲ၊ အလွန်မြင့်မားသော torsional stiffness နှင့် ပိုမိုကောင်းမွန်သော positioning တိကျမှုကို ဖြစ်ပေါ်စေပြီး ပိုမိုကောင်းမွန်သော လှုပ်ရှားတုံ့ပြန်မှုနှင့် ပြုပြင်ထိန်းသိမ်းမှု လျော့ကျစေသည်။
A- တိုက်ရိုက်ဒရိုက်စနစ်များသည် တုံ့ပြန်မှုကြည်လင်ပြတ်သားမှုကို များပြားစေရန် ဂီယာလျှော့ချခြင်း မရှိသောကြောင့်၊ ၎င်းတို့သည် တိကျသောနေရာချထားမှုအတွက် ကုဒ်ဒါကို လုံးလုံးလျားလျားမှီခိုအားထားကြသည်။ တိကျမှုမြင့်မားသော အပလီကေးရှင်းများတွင် လိုအပ်သော sub-micron တိကျမှုကို ထိန်းသိမ်းရန် မြင့်မားသော ကုဒ်နံပါတ်ကုဒ်ကိရိယာများ လိုအပ်ပါသည်။
A- တိုက်ရိုက်မောင်းနှင်သည့်စနစ်များတွင်၊ မော်တာမှထုတ်ပေးသောအပူသည် သီးခြားဂီယာဘောက်စ်မရှိသောကြောင့် စက်ဘောင်သို့ တိုက်ရိုက်ပို့ဆောင်ပါသည်။ အတင်းအကျပ်လေ သို့မဟုတ် အရည်အအေးပေးခြင်းကဲ့သို့သော ထိရောက်သောအအေးပေးနည်းဗျူဟာများသည် အပူပိုင်းချဲ့ထွင်ခြင်းနှင့် အနေအထားသို့ပျံ့လွင့်ခြင်းတို့ကို တားဆီးရန် အရေးကြီးပါသည်။
A- Cogging torque သည် rotor magnets နှင့် stator laminations များကြားတွင် သံလိုက်ဆွဲအားဖြစ်ပြီး စွမ်းအားမရှိသည့်တိုင် ရွေ့လျားမှုမညီမညာဖြစ်စေသည်။ ၎င်းကို servo drive အတွင်းရှိ ဆော့ဖ်ဝဲလ်အခြေခံထားသော သဟဇာတလျော်ကြေးပေးခြင်းဆိုင်ရာ အယ်လဂိုရီသမ်များကဲ့သို့ စောင်းနေသော stator အပေါက်များကဲ့သို့ စက်ပိုင်းဆိုင်ရာ ဒီဇိုင်းများဖြင့် လျော့ပါးသွားပါသည်။
A- Frameless မော်တာများသည် ပေါင်းစပ်စဉ်အတွင်း bearing alignment နှင့် air gap tolerance များကို တိကျသောစီမံခန့်ခွဲမှု လိုအပ်ပါသည်။ ၎င်းတို့သည် ကျစ်လစ်သိပ်သည်းသော ဒီဇိုင်းပြောင်းလွယ်ပြင်လွယ်ကို ပေးစွမ်းနိုင်သော်လည်း လိုအပ်သော စက်ပိုင်းဆိုင်ရာ ခံနိုင်ရည်များရရှိရန် အထူးပြုတပ်ဆင်ထားသော ဂျစ်များနှင့် တိကျသော မြေပြင်ရှေ့ပြေးအချင်းများ လိုအပ်ပါသည်။


