
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-07-29 Pinagmulan: Site


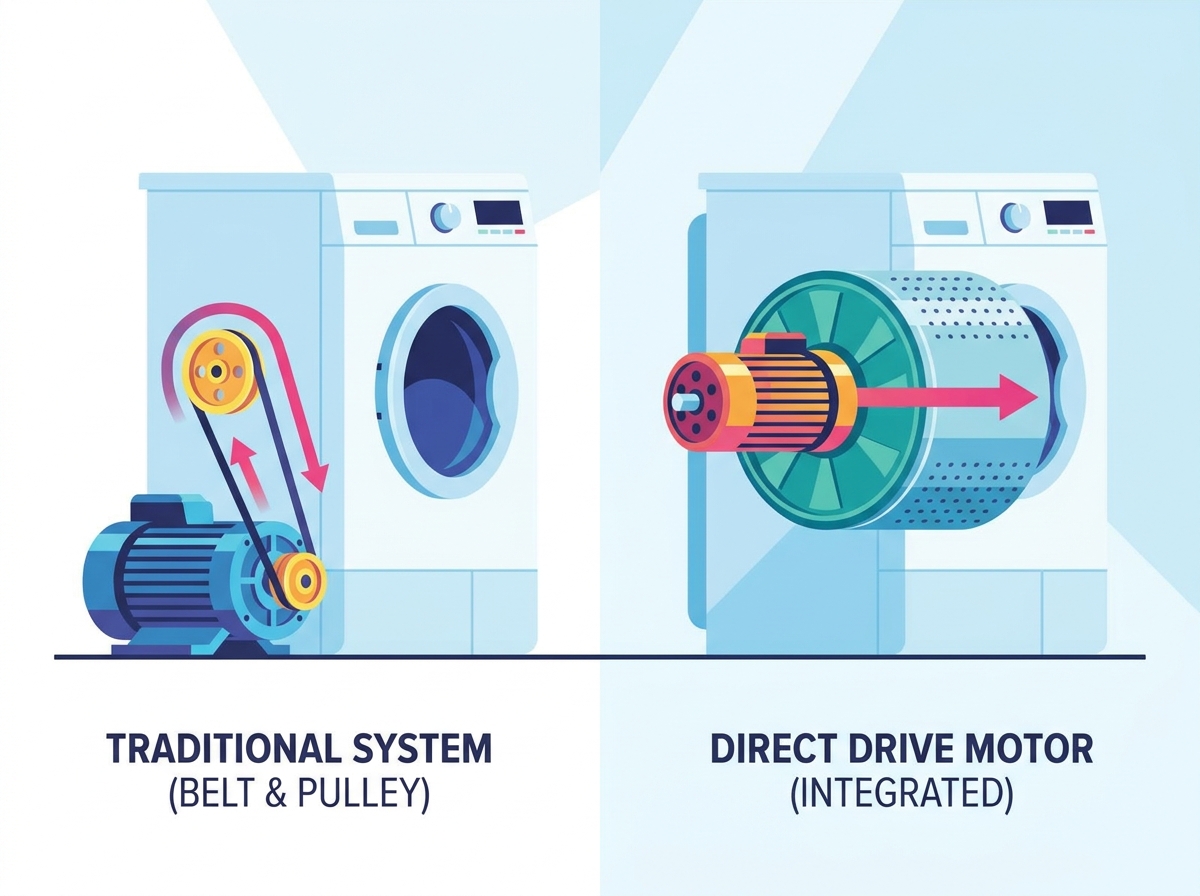
Ang modernong industriyal na automation, semiconductor fabrication, at high-precision na pagmamanupaktura ay nangangailangan ng sub-micron precision, mas mataas na throughput, at pinababang downtime. Ang mga tradisyunal na mechanical power transmission system ay lubos na umaasa sa mga gearbox, sinturon, at pulley. Ang mga sangkap na ito ay likas na nagpapakilala ng backlash, mekanikal na pagsunod, friction, at hysteresis sa profile ng paggalaw. Sa paglipas ng panahon, pinapababa ng mekanikal na pagsusuot ang katumpakan ng pagpoposisyon, habang ang mga patuloy na kinakailangan sa pagpapanatili ay nalilimitahan ang pagganap ng system at nililimitahan ang kahusayan sa pagpapatakbo sa sahig ng pabrika.
Ang Ang Direct Drive Motor ay nagsisilbing tiyak na solusyon sa engineering para sa ganap na pag-aalis ng mga bahagi ng mekanikal na transmission. Sa pamamagitan ng direktang pagsasama ng payload sa istruktura ng motor, ang mga sistemang ito ay nag-aalok ng walang kapantay na dynamic stiffness at agarang paglilipat ng torque. Ang pagtukoy ng direktang sistema ng pagmamaneho ay nangangailangan ng mahigpit na pagsusuri ng densidad ng torque, pamamahala ng thermal, pagiging kumplikado ng integrasyon, at mga kakayahan ng sistema ng kontrol upang matiyak na kakayanin ng frame ng makina ang walang humpay na mga dynamic na puwersa.
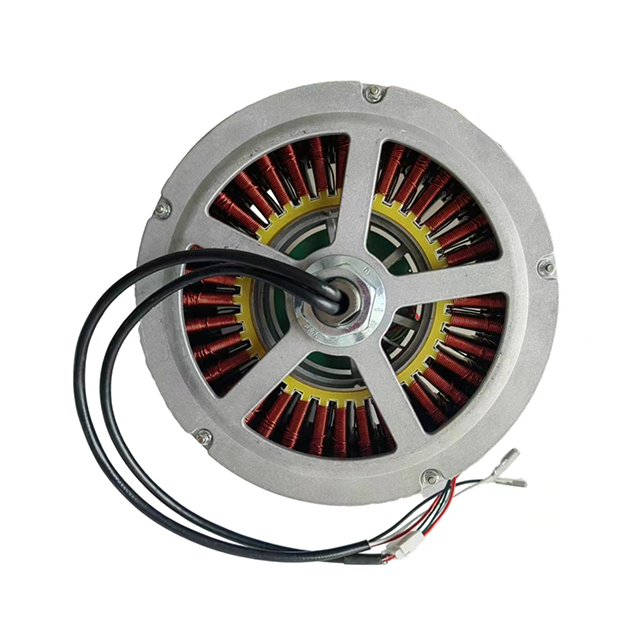
Ang isang direktang drive na motor ay nagsasama ng load nang direkta sa rotor o forcer ng motor, na inaalis ang mga gearbox, coupling, at mga sinturon upang makamit ang zero backlash at pambihirang dynamic na higpit.
Ang matagumpay na pagpapatupad ay nangangailangan ng mahigpit na pansin sa thermal management at mekanikal na pag-install tolerances, dahil ang motor ay sumisipsip ng load forces at thermal energy nang direkta nang walang paghihiwalay ng isang gearbox.
Ang mga high-resolution na encoder at advanced na servo drive na may mataas na control loop bandwidth ay sapilitan upang pamahalaan ang stiff dynamics at sugpuin ang torque ripple sa mga direct drive system.
Talaan ng mga Nilalaman
Ang isang direktang drive na motor ay gumagana sa pamamagitan ng pag-mount ng load nang direkta sa gumagalaw na bahagi ng motor assembly. Sa mga rotary system, ang payload bolts sa rotor. Sa mga linear system, nakakabit ito sa forcer. Ang arkitektong walang gear na ito ay nag-aalis ng mekanikal na pagsunod, na karaniwang kilala bilang wind-up. Ang pag-alis ng wind-up ay isasalin sa agarang paghahatid ng torque, napakataas na torsional stiffness, at walang katapusan na theoretical positioning resolution na limitado lamang ng feedback device.
Ang mga motor na ito ay gumagamit ng permanenteng magnet synchronous motor (PMSM) na teknolohiya. Ang mga inhinyero ay naglalagay ng mga disenyong may mataas na poste, kadalasang mula 12 hanggang 64 o higit pang mga magnetic pole, upang i-maximize ang densidad ng torque sa mababang bilis ng pag-ikot. Ang mga disenyo ng stator ay nag-iiba sa pagitan ng mga slotted at slotless na configuration. Ang mga slotted stator ay nagbibigay ng mas mataas na torque density dahil ang mga bakal na ngipin ay direktang dumadaloy ng magnetic flux patungo sa mga magnet, ngunit ang mga ito ay madaling kapitan ng cogging. Ang mga walang slot na stator ay nag-aalis ng mga bakal na ngipin, na nag-aalok ng zero cogging at ultra-smooth motion, kahit na naghahatid sila ng mas mababang peak torque dahil sa mas malaking mabisang air gap.
Ang mga motor na walang frame, o kit, ay binubuo ng hubad na stator at rotor na binili bilang magkahiwalay na mga bahagi. Direktang isinasama ng mga tagabuo ng makina ang mga ito sa istraktura ng makina. Nag-aalok ito ng lubos na compact na pagsasama at binabawasan ang kabuuang timbang ng makina. Gayunpaman, nangangailangan ito ng maingat na pamamahala ng pagkakahanay ng tindig at mga pagpapahintulot sa air gap sa panahon ng pagpupulong. Ang mga housed at cartridge na motor ay nagbibigay ng ganap na nakapaloob na mga disenyo na may pinagsamang mga bearings at feedback device. Nag-aalok sila ng mas madaling pag-install ng drop-in kumpara sa mahigpit na hinihingi ng pagsasama ng mga frameless kit.
Naiiba din ang mga configuration sa pagitan ng panloob na rotor at panlabas na rotor na disenyo. Ang mga disenyo ng inner-rotor ay nag-o-optimize ng acceleration dahil sa mas mababang rotor inertia, na ginagawang angkop ang mga ito para sa napaka-dynamic na mga gawain sa pag-index. Ang mga disenyo ng panlabas na rotor ay nagpapalaki ng tuluy-tuloy na output ng torque sa pamamagitan ng pagbibigay ng mas malaking air-gap radius para sa isang partikular na panlabas na diameter, na perpekto para sa mabigat na pag-ikot ng kargamento.
Ang mga ironcore linear na motor ay nagtatampok ng mga copper windings na nakabalot sa mga iron lamination na tumatakbo sa ibabaw ng single-sided magnet track. Bumubuo sila ng napakalaking density ng puwersa, na ginagawang angkop ang mga ito para sa high-force pressing, heavy machining, at long-travel positioning stages. Kasama sa trade-off ang pamamahala ng magnetic cogging at malakas na kaakit-akit na puwersa sa pagitan ng forcer at ng magnet track, na nangangailangan ng heavy-duty na linear guide rails.
Ang mga ironless, o U-channel, na mga linear na motor ay binubuo ng isang epoxy-potted coil assembly na gumagalaw sa loob ng isang U-shaped na magnet track. Ang kumpletong kawalan ng bakal sa forcer ay nag-aalis ng mga kaakit-akit na pwersa at ganap na cogging. Ginagawa nitong perpekto ang mga ironless na motor para sa high-speed scanning, semiconductor metrology, at mga application na nangangailangan ng matinding velocity smoothness at zero force ripple.
Sukatan ng Pagganap |
Direktang Drive Motor |
Tradisyunal na Geared Servo Motor |
|---|---|---|
Backlash at Hysteresis |
Zero inherent backlash |
Variable (arcminutes to degrees of play) |
Torsional Stiffness |
Lubhang mataas; direktang mekanikal na pagkabit |
Limitado sa pamamagitan ng shaft wind-up, belt stretch, at deflection ng ngipin |
Pinakamataas na Bilis ng System |
Mataas (limitado lamang ng boltahe ng bus at dalas ng encoder) |
Limitado ng mga limitasyon ng bilis ng input ng gearbox |
Torque sa Mababang Bilis |
Pambihira; buong tuloy-tuloy na metalikang kuwintas na magagamit sa stall |
Mataas sa pamamagitan ng mekanikal na multiplikasyon, ngunit limitado ng gearbox thermal dissipation |
Kahusayan ng System |
Mataas (90%–95+%); walang mekanikal na pagkalugi sa conversion |
Mas mababa (70%–85%) dahil sa sliding friction at viscous shearing sa gearbox |
Operating Wear at Lifetime |
Non-contact electromagnetic operation; ang buhay ay limitado lamang sa pamamagitan ng mga bearings |
Mahilig magsuot; nililimitahan ng pagkasira ng ngipin ng gear, pagkasira ng seal, at pagkasira ng lubrication |
Ang mga tradisyonal na geared system, kabilang ang planetary, harmonic, at worm gears, ay nagpapakita ng likas na mekanikal na slop. Kahit na ang mga precision na zero-backlash na gearbox ay nagkakaroon ng paglalaro sa paglipas ng panahon habang ang mga ngipin ng gear ay napuputol. Sa kaibahan, a Ang Direct Drive Motor ay nagbibigay ng matibay, zero-backlash coupling. Ang pag-aalis ng nawalang paggalaw na ito ay makabuluhang nagpapabuti sa bi-directional repeatability at binabawasan ang mga oras ng pag-aayos sa panahon ng mga hakbang sa micro-positioning, na nagpapahintulot sa mga makina na matamaan kaagad ang mga target na posisyon nang walang pangangaso.
Ang mga direktang drive na motor ay naghahatid ng mataas na torque sa mababang bilis, o kahit na sa isang kumpletong stall, nang hindi nag-overheat ang mga windings. Ang mga naka-gear na motor ay umaasa sa mataas na bilis ng pag-ikot at mataas na mga ratio ng pagbabawas ng gear upang makamit ang katumbas na torque sa output shaft. Ang matibay na mekanikal na koneksyon ng isang direktang sistema ng pagmamaneho ay nagbibigay-daan para sa higit na kontrol na bandwidth ng loop. Karaniwang lumalampas ang mga system sa 100 Hz sa velocity bandwidth kumpara sa mas mababa sa 20 Hz para sa mga naka-gear na system. Pinapahintulutan nito ang lubos na agresibong acceleration at deceleration na mga profile nang walang kapana-panabik na mechanical resonances.
Ang mga tradisyunal na system ay nahaharap sa maraming mga pagkabigo tulad ng pagkasira ng lubrication, pagkasira ng ngipin ng gear, pag-unat ng sinturon, at pagkasira ng seal. Ang mga direct drive na motor ay gumagana sa pamamagitan ng non-contact electromagnetic na mga prinsipyo, umaasa lamang sa machine-integrated o internal bearings para sa pisikal na suporta. Lubos nitong binabawasan ang Mean Time Between Failures (MTBF) at pinapaliit ang pagbuo ng particle, na ginagawa itong karaniwang pagpipilian para sa mga kapaligiran sa malinis na silid at mga vacuum chamber.

Ang pagkalkula ng RMS (Root Mean Square) torque sa isang napaka-dynamic na duty cycle ay kritikal para sa wastong sukat. Dapat tumpak na suriin ng mga inhinyero ang acceleration, cruise, deceleration, at dwell times. Ang pag-undersize ng tuloy-tuloy na torque ay humahantong sa mabilis na thermal saturation at thermal overload sa panahon ng high-duty-cycle na operasyon. Ang paikot-ikot na resistensya at ang motor torque ay patuloy na makabuluhang nakakaapekto sa pagbuo ng init sa pamamagitan ng I⊃2;R pagkawala. Dapat mong tiyakin na mapapawi ng motor ang init na ito nang hindi lalampas sa pinakamataas na rating ng temperatura ng winding nito.
Ang cogging torque ay isang magnetic phenomenon na dulot ng atraksyon sa pagitan ng rotor magnets at stator laminations. Ito ay nangyayari kahit na ang motor ay walang lakas, na lumilikha ng isang bumpy na pakiramdam kapag iniikot ang baras sa pamamagitan ng kamay. Ang torque ripple ay nagsasangkot ng mga pagkakaiba-iba kapag ang motor ay tumatakbo sa ilalim ng kapangyarihan, na hinimok ng spatial harmonic at stator winding configurations. Kasama sa mga diskarte sa pagpapagaan ang software-based harmonic compensation algorithm sa servo drive at mga mekanikal na solusyon tulad ng skewed stator slots o fractional-slot winding designs.
Ang mga direct drive system ay nangangailangan ng mas mataas na resolution ng feedback device kaysa sa mga geared system dahil walang gear reduction para i-multiply ang feedback resolution. Ang mga optical encoder ay nag-aalok ng pinakamataas na katumpakan at sub-nanometer na resolution ngunit lubhang sensitibo sa alikabok at kontaminasyon ng langis. Ang mga magnetic at inductive encoder ay matatag sa malupit na kapaligiran ngunit nag-aalok ng mas mababang pangkalahatang katumpakan. Ang mga high-bandwidth, low-latency na serial protocol tulad ng BiSS-C, EnDat 2.2/3, at Siemens DRIVE-CLiQ ay kinakailangan para magpadala ng high-resolution na data ng pagpoposisyon nang hindi ipinapasok ang phase lag sa servo loop.
Kung walang nakahiwalay na gearbox, ang init na nabuo sa mga windings ng motor ay direktang dumadaloy sa frame ng makina at payload. Maaari itong magdulot ng thermal expansion at positional drift sa mga precision application. Kasama sa mga cooling topologies ang natural na convection, na tahimik ngunit nililimitahan ang tuluy-tuloy na torque rating. Ang sapilitang paglamig ng hangin ay nagpapahusay ng thermal transfer ngunit nagpapakilala ng alikabok at acoustic noise. Ang paglamig ng likido ay nag-aalok ng maximum na thermal dissipation, na nagbibigay-daan sa dobleng kapasidad ng tuluy-tuloy na torque, ngunit pinapataas ang footprint ng system at pagiging kumplikado ng pagruruta ng likido.
Ang mga tradisyunal na geared system ay nakikinabang mula sa inertia-matching, kung saan ang reflected load inertia ay nababawasan ng square ng gear ratio. Sa isang direktang drive motor, ang inertia ratio ay eksaktong 1:1. Maaaring ma-destabilize ng malalaking variation sa load inertia ang control loop, na magdulot ng pangangaso, oscillation, at malakas na acoustic noise. Ang mitigation ay nagsasangkot ng ultra-tumpak na pagmomolde ng pagkarga gamit ang mga CAD tool, paggamit ng mga advanced na feature ng auto-tuning sa drive, at pagpapatupad ng matatag na observer-based na control loops upang mahawakan ang inertia fluctuation.
Ang mataas na control loop bandwidth ng isang direktang drive motor ay madaling ma-excite ang mga mekanikal na resonance frequency sa frame ng makina, na humahantong sa kawalang-tatag o mekanikal na pagkapagod. Napakahalaga ng mataas na structural stiffness sa disenyo ng base ng makina. Ang paggamit ng Finite Element Analysis (FEA) sa yugto ng disenyo ay nakakatulong na matukoy ang mga mahihinang punto. Ang pag-deploy ng mga bi-quad notch na filter, mga low-pass na filter, at velocity-loop na mga observer sa loob ng configuration ng servo drive ay mga karaniwang pagpapagaan upang pigilan ang resonance.
Ang pagsasama ng walang frame na direktang drive kit ay nangangailangan ng tumpak na pagkakahanay. Ang axial o radial misalignment sa pagitan ng rotor at stator ay nagdudulot ng hindi pantay na puwersa ng magnetic attraction. Nagreresulta ito sa maagang pagkasira ng tindig, velocity ripple, o mekanikal na interference. Ang mga tumpak na pagpapahintulot sa pag-install para sa pagsentro, pagpoposisyon ng axial, at runout ay dapat tukuyin at mahigpit na sundin. Ang paggamit ng mga espesyal na mounting jig, shims, at precision-ground pilot diameters sa machine housing ay mahalaga para sa isang matagumpay na build.

Ang paggawa ng semiconductor ay nangangailangan ng katumpakan ng pagpoposisyon sa antas ng nanometer, zero outgassing, at ganap na kalinisan. Ang mga vacuum-compatible, ironless linear na motor at rotary torque motor ay malawakang ginagamit sa wafer stepper stages, lithography system, at wafer inspection equipment upang matugunan ang mahigpit na mga kinakailangan na ito nang hindi nagpapakilala ng particulate contamination.
Ang mga application ng CNC machining ay humihiling ng mataas na tuluy-tuloy na higpit upang labanan ang variable cutting forces, mataas na torque sa mababang bilis, at pambihirang kalidad ng surface finish. Ang mga direct drive system ay nagbibigay ng kinakailangang higpit at katumpakan, na inaalis ang backlash at pagsusuot na nauugnay sa mga tradisyonal na geared rotary axes at trunnion table.
Magsagawa ng masusing pagkalkula ng RMS torque batay sa iyong partikular na ikot ng tungkulin ng aplikasyon upang matiyak ang wastong laki ng motor at maiwasan ang sobrang karga ng init.
Suriin ang mga kondisyon sa kapaligiran upang piliin ang naaangkop na teknolohiya ng encoder, binabalanse ang mga pangangailangan sa katumpakan sa mga panganib sa kontaminasyon sa sahig ng pabrika.
Idisenyo ang machine frame na may mataas na structural stiffness at gamitin ang FEA upang matukoy at mabawasan ang mga potensyal na resonance frequency bago magputol ng metal.
Magpatupad ng mga advanced na servo drive na may mataas na control loop bandwidth at matatag na observer-based na mga control algorithm upang epektibong pamahalaan ang 1:1 inertia mismatches.
Ang Direct Drive Motor ay isang epektibong solusyon para sa mga application na nangangailangan ng zero backlash, mataas na dynamic na higpit, tumpak na pagpoposisyon, at pinababang mekanikal na pagpapanatili. Gayunpaman, ang matagumpay na pagpapatupad ay nakasalalay sa tumpak na sukat ng torque, feedback na may mataas na resolution, epektibong pamamahala ng thermal, sapat na higpit ng machine-frame, at tumpak na pagsasama ng makina.
Ang Shenzhen Tiger Motion Control Technology ay dalubhasa sa mga teknolohiya sa pagkontrol ng paggalaw at mga solusyon sa direktang pagmamaneho para sa hinihingi na mga aplikasyon ng pang-industriya na automation. Sinusuportahan ng kumpanya ang mga tagagawa ng kagamitan sa pagkamit ng higit na katumpakan ng pagpoposisyon, dynamic na pagganap, pagiging maaasahan ng system, at kahusayan sa pagsasama.
Magsagawa ng masusing pagkalkula ng RMS torque batay sa iyong partikular na ikot ng tungkulin ng aplikasyon upang matiyak ang wastong laki ng motor at maiwasan ang sobrang karga ng init.
Suriin ang mga kondisyon sa kapaligiran upang piliin ang naaangkop na teknolohiya ng encoder, binabalanse ang mga pangangailangan sa katumpakan sa mga panganib sa kontaminasyon sa sahig ng pabrika.
Idisenyo ang machine frame na may mataas na structural stiffness at gamitin ang FEA upang matukoy at mabawasan ang mga potensyal na resonance frequency bago magputol ng metal.
Magpatupad ng mga advanced na servo drive na may mataas na control loop bandwidth at matatag na observer-based na mga control algorithm upang epektibong pamahalaan ang 1:1 inertia mismatches.
A: Ang pangunahing bentahe ay ang pag-aalis ng mga mekanikal na bahagi ng paghahatid tulad ng mga gearbox at sinturon. Nagreresulta ito sa zero backlash, napakataas na torsional stiffness, at pinahusay na katumpakan ng pagpoposisyon, na humahantong sa mas mahusay na dynamic na tugon at pinababang maintenance.
A: Dahil ang mga direct drive system ay kulang sa gear reduction para dumami ang feedback resolution, lubos silang umaasa sa encoder para sa tumpak na pagpoposisyon. Ang mga high-resolution na encoder ay kinakailangan upang mapanatili ang katumpakan ng sub-micron na kinakailangan sa mga high-precision na application.
A: Sa mga direct drive system, ang init na nalilikha ng motor ay direktang dumadaloy sa frame ng makina at payload dahil walang nakahiwalay na gearbox. Ang mga epektibong diskarte sa paglamig, tulad ng sapilitang hangin o paglamig ng likido, ay kritikal upang maiwasan ang thermal expansion at positional drift.
A: Ang cogging torque ay ang magnetic attraction sa pagitan ng rotor magnets at stator laminations, na nagiging sanhi ng hindi pantay na paggalaw kahit na walang power. Ito ay pinapagaan sa pamamagitan ng mga mekanikal na disenyo tulad ng mga skewed stator slot o software-based na harmonic compensation algorithm sa servo drive.
A: Ang mga frameless na motor ay nangangailangan ng tumpak na pamamahala ng bearing alignment at air gap tolerances sa panahon ng pagsasama. Bagama't nag-aalok ang mga ito ng compact na flexibility ng disenyo, ang pagkamit ng mga kinakailangang mekanikal na tolerance ay kadalasang nangangailangan ng espesyal na mga mounting jig at precision-ground pilot diameters.


