
មើល៖ 0 អ្នកនិពន្ធ៖ កម្មវិធីនិពន្ធគេហទំព័រ ពេលវេលាបោះពុម្ព៖ 2026-07-29 ប្រភពដើម៖ គេហទំព័រ


ស្វ័យប្រវត្តិកម្មឧស្សាហកម្មទំនើប ការប្រឌិតសារធាតុ semiconductor និងការផលិតដែលមានភាពជាក់លាក់ខ្ពស់ទាមទារភាពជាក់លាក់នៃអនុមីក្រូន ទិន្នផលខ្ពស់ និងកាត់បន្ថយពេលវេលារងចាំ។ ប្រព័ន្ធបញ្ជូនថាមពលមេកានិកបែបបុរាណ ពឹងផ្អែកយ៉ាងខ្លាំងលើប្រអប់លេខ ខ្សែក្រវ៉ាត់ និងរ៉ក។ សមាសធាតុទាំងនេះណែនាំពីប្រតិកម្មតបវិញ ការអនុលោមតាមមេកានិច ការកកិត និង hysteresis ទៅក្នុងទម្រង់ចលនា។ យូរ ៗ ទៅការពាក់មេកានិចធ្វើឱ្យខូចភាពត្រឹមត្រូវនៃទីតាំង ខណៈពេលដែលតម្រូវការថែទាំដែលកំពុងបន្តធ្វើឱ្យប្រព័ន្ធដំណើរការ និងកម្រិតប្រសិទ្ធភាពប្រតិបត្តិការនៅជាន់រោងចក្រ។
នេះ។ Direct Drive Motor បម្រើជាដំណោះស្រាយវិស្វកម្មច្បាស់លាស់សម្រាប់ការលុបបំបាត់សមាសធាតុបញ្ជូនមេកានិចទាំងស្រុង។ ដោយការភ្ជាប់បន្ទុកដោយផ្ទាល់ទៅនឹងរចនាសម្ព័ន្ធម៉ូទ័រ ប្រព័ន្ធទាំងនេះផ្តល់នូវភាពរឹងថាមវន្តដែលមិនអាចប្រៀបផ្ទឹមបាន និងការផ្ទេរកម្លាំងបង្វិលភ្លាមៗ។ ការបញ្ជាក់ប្រព័ន្ធដ្រាយផ្ទាល់តម្រូវឱ្យមានការវាយតម្លៃយ៉ាងម៉ត់ចត់នៃដង់ស៊ីតេកម្លាំងបង្វិលជុំ ការគ្រប់គ្រងកម្ដៅ ភាពស្មុគស្មាញនៃការរួមបញ្ចូល និងសមត្ថភាពប្រព័ន្ធគ្រប់គ្រង ដើម្បីធានាថាស៊ុមម៉ាស៊ីនអាចគ្រប់គ្រងកម្លាំងថាមវន្តដែលមិនមានការបន្ធូរបន្ថយ។
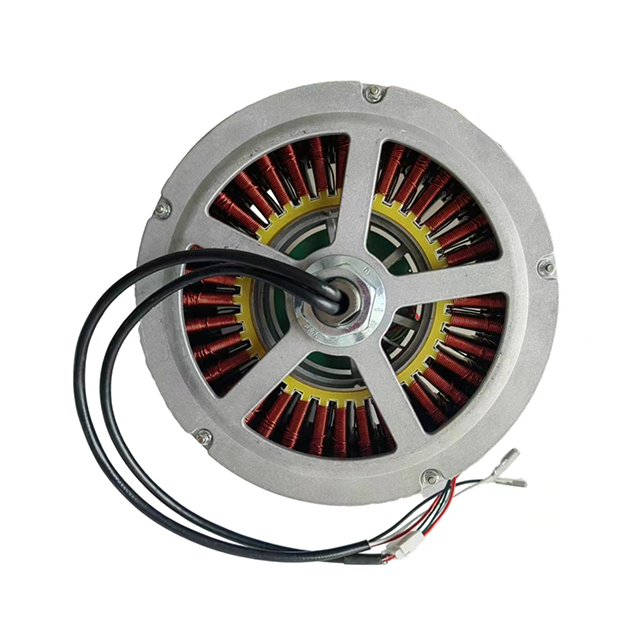
ម៉ូទ័រជំរុញដោយផ្ទាល់ភ្ជាប់បន្ទុកដោយផ្ទាល់ទៅនឹងម៉ូទ័រ ឬកម្លាំង លុបបំបាត់ប្រអប់លេខ គូស្វាម៉ីភរិយា និងខ្សែក្រវ៉ាត់ ដើម្បីសម្រេចបាននូវចំណុចទាញសូន្យ និងភាពរឹងរបស់ឌីណាមិកពិសេស។
ការអនុវត្តដោយជោគជ័យតម្រូវឱ្យមានការយកចិត្តទុកដាក់យ៉ាងតឹងរ៉ឹងចំពោះការគ្រប់គ្រងកម្ដៅ និងការអត់ធ្មត់ក្នុងការដំឡើងមេកានិច ដោយសារម៉ូទ័រស្រូបយកកម្លាំងផ្ទុក និងថាមពលកម្ដៅដោយផ្ទាល់ដោយមិនមានការដាច់ចេញពីប្រអប់លេខ។
ឧបករណ៍បំលែងកូដដែលមានគុណភាពបង្ហាញខ្ពស់ និងដ្រាយ servo កម្រិតខ្ពស់ជាមួយនឹងកម្រិតបញ្ជូនរង្វិលជុំគ្រប់គ្រងខ្ពស់គឺចាំបាច់ដើម្បីគ្រប់គ្រងថាមវន្តរឹង និងទប់ស្កាត់ការបង្វិលកម្លាំងបង្វិលនៅក្នុងប្រព័ន្ធដ្រាយផ្ទាល់។
តារាងមាតិកា
ម៉ូទ័រដ្រាយផ្ទាល់ដំណើរការដោយភ្ជាប់បន្ទុកដោយផ្ទាល់ទៅផ្នែកផ្លាស់ទីនៃការដំឡើងម៉ូទ័រ។ នៅក្នុងប្រព័ន្ធ rotary, payload bolts ទៅ rotor ។ នៅក្នុងប្រព័ន្ធលីនេអ៊ែរវាភ្ជាប់ទៅនឹងកម្លាំង។ ស្ថាបត្យកម្មគ្មានប្រអប់លេខនេះលុបបំបាត់ការអនុលោមតាមមេកានិច ដែលត្រូវបានគេស្គាល់ជាទូទៅថាជាខ្យល់។ ការដកខ្យល់ចេញចូល បកប្រែទៅជាការបញ្ជូនកម្លាំងបង្វិលភ្លាមៗ ភាពរឹងនៃកម្លាំងបង្វិលជុំខ្ពស់ពិសេស និងដំណោះស្រាយកំណត់ទីតាំងទ្រឹស្តីគ្មានកំណត់កំណត់ដោយឧបករណ៍ផ្តល់មតិប៉ុណ្ណោះ។
ម៉ូទ័រទាំងនេះប្រើប្រាស់បច្ចេកវិទ្យាម៉ូទ័រសមកាលកម្មមេដែកអចិន្ត្រៃយ៍ (PMSM) ។ វិស្វករដាក់ពង្រាយការរចនារាប់បង្គោលខ្ពស់ ដែលជារឿយៗមានចាប់ពី 12 ទៅ 64 ឬច្រើនប៉ូលម៉េញ៉ទិក ដើម្បីបង្កើនដង់ស៊ីតេកម្លាំងបង្វិលជុំនៅល្បឿនបង្វិលទាប។ ការរចនា stator មានភាពខុសប្លែកគ្នារវាងការកំណត់រចនាសម្ព័ន្ធរន្ធដោត និងគ្មានរន្ធ។ រន្ធដោត stators ផ្តល់នូវដង់ស៊ីតេកម្លាំងបង្វិលខ្ពស់ ដោយសារតែធ្មេញដែកបញ្ជូនលំហូរម៉ាញេទិចដោយផ្ទាល់ទៅកាន់មេដែក ប៉ុន្តែពួកវាងាយនឹងកកិត។ ស្ទីទ័រគ្មានរន្ធដកធ្មេញដែក ដោយផ្តល់នូវការបិទបាំងសូន្យ និងចលនារលូនបំផុត ទោះបីជាវាផ្តល់នូវកម្លាំងបង្វិលជុំទាបបំផុត ដោយសារគម្លាតខ្យល់ដែលមានប្រសិទ្ធភាពធំជាងក៏ដោយ។
ម៉ូទ័រគ្មានស៊ុម ឬឧបករណ៍មួយមាន stator ទទេ និង rotor ដែលបានទិញជាសមាសភាគដាច់ដោយឡែក។ អ្នកសាងសង់ម៉ាស៊ីនបញ្ចូលពួកវាដោយផ្ទាល់ទៅក្នុងរចនាសម្ព័ន្ធម៉ាស៊ីន។ នេះផ្តល់នូវការរួមបញ្ចូលដ៏តូចចង្អៀត និងកាត់បន្ថយទម្ងន់ម៉ាស៊ីនទាំងមូល។ ទោះជាយ៉ាងណាក៏ដោយ វាទាមទារឱ្យមានការគ្រប់គ្រងដោយប្រុងប្រយ័ត្នលើការតម្រឹមរបស់ទ្រនាប់ និងការអត់ធ្មត់លើគម្លាតខ្យល់កំឡុងពេលដំឡើង។ ម៉ូទ័រផ្ទះ និងប្រអប់ព្រីន ផ្តល់នូវការរចនាដែលព័ទ្ធជុំវិញយ៉ាងពេញលេញជាមួយនឹងឧបករណ៍ភ្ជាប់ និងឧបករណ៍ផ្តល់យោបល់។ ពួកគេផ្តល់នូវការដំឡើងធ្លាក់ចុះកាន់តែងាយស្រួលបើប្រៀបធៀបទៅនឹងការទាមទារការរួមបញ្ចូលដ៏តឹងរឹងនៃឧបករណ៍គ្មានស៊ុម។
ការកំណត់រចនាសម្ព័ន្ធក៏ខុសគ្នារវាងការរចនាខាងក្នុង rotor និងខាងក្រៅ rotor ។ ការរចនាខាងក្នុងរបស់ rotor បង្កើនប្រសិទ្ធភាពការបង្កើនល្បឿន ដោយសារនិចលភាពរបស់ rotor ទាប ដែលធ្វើឱ្យពួកវាស័ក្តិសមសម្រាប់ការងារធ្វើលិបិក្រមថាមវន្តខ្ពស់។ ការរចនារ៉ូទ័រខាងក្រៅបង្កើនទិន្នផលកម្លាំងបង្វិលជុំជាអតិបរមាដោយផ្តល់នូវកាំគម្លាតខ្យល់ធំជាងសម្រាប់អង្កត់ផ្ចិតខាងក្រៅដែលបានផ្តល់ឱ្យ ដែលល្អសម្រាប់ការបង្វិលបន្ទុកធ្ងន់។
ម៉ូទ័រលីនេអ៊ែរ Ironcore បំពាក់ដោយខ្សែស្ពាន់រុំជុំវិញបន្ទះដែកដែលដំណើរការលើផ្លូវមេដែកតែមួយ។ ពួកវាបង្កើតដង់ស៊ីតេកម្លាំងដ៏ធំ ដែលធ្វើឱ្យពួកវាស័ក្តិសមសម្រាប់ការចុចកម្លាំងខ្ពស់ ម៉ាស៊ីនធ្ងន់ និងដំណាក់កាលកំណត់ទីតាំងធ្វើដំណើរយូរ។ ការដោះដូរនេះពាក់ព័ន្ធនឹងការគ្រប់គ្រងម៉ាញេទិក និងកម្លាំងទាក់ទាញខ្លាំងរវាងកម្លាំង និងផ្លូវមេដែក ដែលតម្រូវឱ្យមានផ្លូវដែកតម្រង់ជួរដែលមានមុខងារធ្ងន់។
ម៉ូទ័រលីនេអ៊ែរដែលមិនមានជាតិដែក ឬ U-channel រួមមានការផ្គុំរបុំ epoxy-potted coil ដែលផ្លាស់ទីក្នុងរង្វង់មេដែករាងអក្សរ U ។ អវត្ដមានពេញលេញនៃជាតិដែកនៅក្នុងកម្លាំងលុបបំបាត់កម្លាំងដ៏គួរឱ្យទាក់ទាញនិង cogging ទាំងស្រុង។ នេះធ្វើឱ្យម៉ូទ័រគ្មានជាតិដែកល្អសម្រាប់ការស្កែនល្បឿនលឿន ការវាស់ស្ទង់ semiconductor និងកម្មវិធីដែលទាមទារភាពរលូននៃល្បឿនខ្លាំង និងរលកកម្លាំងសូន្យ។
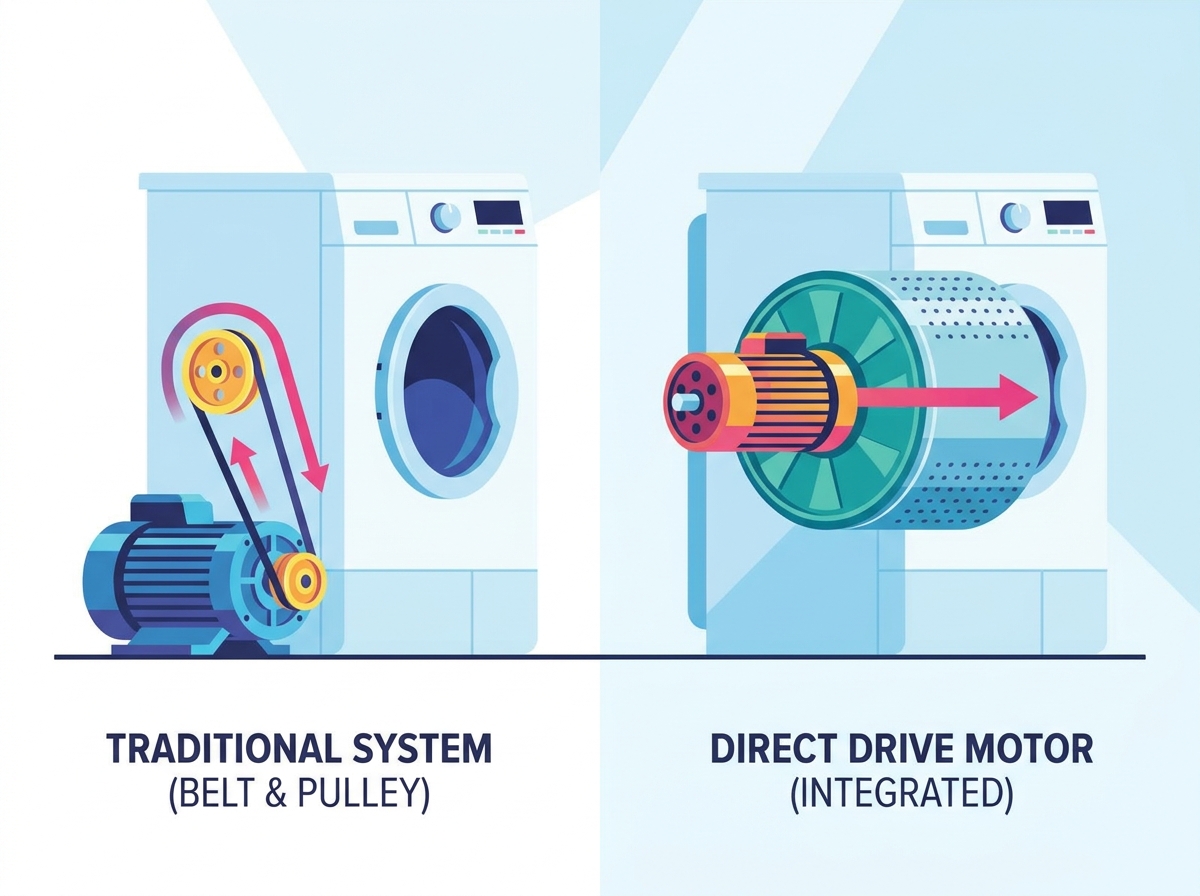
សូចនាករការអនុវត្ត |
ម៉ូទ័រដ្រាយផ្ទាល់ |
ម៉ូទ័រ Servo Geared ប្រពៃណី |
|---|---|---|
Backlash & Hysteresis |
សូន្យប្រតិកម្មពីកំណើត |
អថេរ (arcminutes ទៅដឺក្រេនៃការលេង) |
ភាពតឹងណែន |
ខ្ពស់ខ្លាំង; ការភ្ជាប់មេកានិកដោយផ្ទាល់ |
កំណត់ដោយខ្យល់បក់ឡើងលើ ខ្សែក្រវាត់ និងផ្លាតធ្មេញ |
ល្បឿនប្រព័ន្ធអតិបរមា |
ខ្ពស់ (កំណត់ដោយវ៉ុលឡានក្រុង និងប្រេកង់អ៊ិនកូដតែប៉ុណ្ណោះ) |
កំណត់ដោយដែនកំណត់ល្បឿននៃការបញ្ចូលប្រអប់លេខ |
កម្លាំងបង្វិលជុំនៅល្បឿនទាប |
ពិសេស; កម្លាំងបង្វិលជុំបន្តពេញលេញមាននៅតូប |
ខ្ពស់តាមរយៈមេគុណមេកានិក ប៉ុន្តែកំណត់ដោយការសាយភាយកម្ដៅប្រអប់លេខ |
ប្រសិទ្ធភាពប្រព័ន្ធ |
ខ្ពស់ (90%–95+%); មិនមានការបាត់បង់ការបំប្លែងមេកានិចទេ។ |
ទាប (70%–85%) ដោយសារការរអិល និងការកាត់ viscous នៅក្នុងប្រអប់លេខ |
ប្រតិបត្តិការពាក់ និងពេញមួយជីវិត |
ប្រតិបត្តិការអេឡិចត្រូម៉ាញ៉េទិចមិនទាក់ទង; អាយុកាលកំណត់ដោយសត្វខ្លាឃ្មុំប៉ុណ្ណោះ។ |
ងាយពាក់; កំណត់ដោយការពាក់ធ្មេញ ឧបករណ៍ ការបំផ្លាញត្រា និងការបំបែកប្រេងរំអិល |
ប្រព័ន្ធប្រអប់លេខបែបប្រពៃណី រួមទាំងឧបករណ៍ភពផែនដី អាម៉ូនិក និងដង្កូវ បង្ហាញពីជម្រាលមេកានិចដែលមានស្រាប់។ សូម្បីតែប្រអប់លេខសូន្យដែលមានភាពជាក់លាក់ក៏បង្កើតការលេងតាមពេលវេលានៅពេលដែលធ្មេញប្រអប់លេខធ្លាក់ចុះ។ ផ្ទុយទៅវិញ ក Direct Drive Motor ផ្តល់នូវការភ្ជាប់គ្នាយ៉ាងតឹងរ៉ឹង សូន្យ។ ការលុបបំបាត់ចលនាដែលបាត់បង់នេះ ធ្វើអោយប្រសើរឡើងនូវលទ្ធភាពនៃការធ្វើម្តងទៀតពីរទិស និងកាត់បន្ថយពេលវេលានៃការដោះស្រាយក្នុងអំឡុងពេលជំហានកំណត់ទីតាំងខ្នាតតូច ដែលអនុញ្ញាតឱ្យម៉ាស៊ីនវាយលុកទីតាំងគោលដៅភ្លាមៗដោយមិនមានការបរបាញ់។
ម៉ូទ័រជំរុញដោយផ្ទាល់ផ្តល់នូវកម្លាំងបង្វិលខ្ពស់ក្នុងល្បឿនទាប ឬសូម្បីតែនៅតូបទាំងស្រុង ដោយមិនធ្វើឱ្យខ្យល់បក់ខ្លាំងពេក។ ម៉ូទ័រហ្គែរ ពឹងផ្អែកលើល្បឿនបង្វិលខ្ពស់ និងសមាមាត្រកាត់បន្ថយប្រអប់លេខខ្ពស់ ដើម្បីសម្រេចបាននូវកម្លាំងបង្វិលជុំសមមូលនៅអ័ក្សទិន្នផល។ ការភ្ជាប់មេកានិកយ៉ាងតឹងរឹងនៃប្រព័ន្ធដ្រាយផ្ទាល់អនុញ្ញាតឱ្យមានកម្រិតបញ្ជូននៃរង្វិលជុំត្រួតពិនិត្យល្អឥតខ្ចោះ។ ប្រព័ន្ធជាធម្មតាលើសពី 100 Hz នៅក្នុងកម្រិតបញ្ជូនល្បឿនបើប្រៀបធៀបទៅនឹងតិចជាង 20 Hz សម្រាប់ប្រព័ន្ធដែលមានប្រអប់លេខ។ នេះអនុញ្ញាតឱ្យមានទម្រង់ការបង្កើនល្បឿន និងការបន្ថយល្បឿនយ៉ាងខ្លាំងក្លា ដោយមិនមានប្រតិកម្មមេកានិចដ៏គួរឱ្យរំភើប។
ប្រព័ន្ធប្រពៃណីប្រឈមមុខនឹងចំណុចបរាជ័យជាច្រើនដូចជា ការខូចការបញ្ចេញទឹករំអិល ការពាក់ធ្មេញ ឧបករណ៍ ការលាតខ្សែក្រវ៉ាត់ និងការបំផ្លាញត្រា។ ម៉ូទ័រដ្រាយផ្ទាល់ដំណើរការតាមរយៈគោលការណ៍មិនទាក់ទងអេឡិចត្រូម៉ាញ៉េទិច ដោយពឹងផ្អែកតែលើឧបករណ៍ភ្ជាប់ជាមួយម៉ាស៊ីន ឬខាងក្នុងសម្រាប់ជំនួយផ្នែករាងកាយប៉ុណ្ណោះ។ នេះកាត់បន្ថយយ៉ាងខ្លាំងនូវពេលវេលាមធ្យមរវាងការបរាជ័យ (MTBF) និងកាត់បន្ថយការបង្កើតភាគល្អិតដែលធ្វើឱ្យពួកវាជាជម្រើសស្តង់ដារសម្រាប់បរិស្ថានស្អាត និងបន្ទប់បូមធូលី។

ការគណនា RMS (Root Mean Square) កម្លាំងបង្វិលជុំលើវដ្តកាតព្វកិច្ចដែលមានថាមពលខ្លាំងគឺមានសារៈសំខាន់សម្រាប់ទំហំត្រឹមត្រូវ។ វិស្វករត្រូវតែវិភាគការបង្កើនល្បឿន ការជិះទូក ការបន្ថយល្បឿន និងពេលវេលារស់នៅឱ្យបានត្រឹមត្រូវ។ ការបន្ថយកម្លាំងបង្វិលជុំបន្តនាំឱ្យមានតិត្ថិភាពកម្ដៅយ៉ាងឆាប់រហ័ស និងការផ្ទុកលើសទម្ងន់កំឡុងពេលប្រតិបត្តិការដែលមានកាតព្វកិច្ចខ្ពស់។ ភាពធន់នឹងខ្យល់ និងកម្លាំងបង្វិលជុំថេរ ជះឥទ្ធិពលយ៉ាងខ្លាំងដល់ការបង្កើតកំដៅតាមរយៈការខាតបង់ I⊃2;R ។ អ្នកត្រូវតែធានាថា ម៉ូទ័រអាចបញ្ចេញកំដៅនេះ ដោយមិនមានលើសពីកម្រិតសីតុណ្ហភាពខ្យល់អតិបរមារបស់វា។
កម្លាំងបង្វិលជុំគឺជាបាតុភូតម៉ាញេទិកដែលបណ្តាលមកពីការទាក់ទាញរវាងមេដែក rotor និង laminations stator ។ វាកើតឡើងសូម្បីតែនៅពេលដែលម៉ូទ័រមិនមានថាមពលក៏ដោយ បង្កើតអារម្មណ៍រដិបរដុបនៅពេលបង្វិលអ័ក្សដោយដៃ។ កម្លាំងបង្វិលជុំជាប់ពាក់ព័ន្ធនឹងការប្រែប្រួលនៅពេលដែលម៉ូទ័រដំណើរការក្រោមថាមពល ដែលជំរុញដោយអាម៉ូនិកលំហរ និងការកំណត់រចនាសម្ព័ន្ធ stator winding ។ យុទ្ធសាស្ត្រកាត់បន្ថយរួមមាន ក្បួនដោះស្រាយសំណងអាម៉ូនិកផ្អែកលើកម្មវិធីនៅក្នុង servo drive និងដំណោះស្រាយមេកានិចដូចជា រន្ធ stator skewed ឬ fractional-slot winding designs ។
ប្រព័ន្ធដ្រាយផ្ទាល់ត្រូវការឧបករណ៍ឆ្លើយតបដែលមានគុណភាពបង្ហាញខ្ពស់ខ្លាំងជាងប្រព័ន្ធដែលមានប្រអប់លេខ ពីព្រោះមិនមានការកាត់បន្ថយប្រអប់លេខដើម្បីផ្តល់ដំណោះស្រាយមតិកែលម្អច្រើន។ ឧបករណ៍បំលែងកូដអុបទិកផ្តល់នូវភាពត្រឹមត្រូវខ្ពស់បំផុត និងគុណភាពបង្ហាញរង nanometer ប៉ុន្តែមានភាពរសើបខ្លាំងចំពោះការបំពុលធូលី និងប្រេង។ ឧបករណ៍បំលែងកូដម៉ាញេទិក និងអាំងឌុចស្យុងមានភាពរឹងមាំចំពោះបរិស្ថានអាក្រក់ ប៉ុន្តែផ្តល់នូវភាពត្រឹមត្រូវសរុបទាបជាង។ ពិធីការសៀរៀលដែលមានកម្រិតបញ្ជូនខ្ពស់ ភាពយឺតយ៉ាវទាបដូចជា BiSS-C, EnDat 2.2/3, និង Siemens DRIVE-CLiQ គឺចាំបាច់ដើម្បីបញ្ជូនទិន្នន័យកំណត់ទីតាំងដែលមានគុណភាពបង្ហាញខ្ពស់ ដោយមិនចាំបាច់បង្ហាញពីភាពយឺតយ៉ាវនៃដំណាក់កាលទៅក្នុងរង្វិលជុំ servo ។
បើគ្មានប្រអប់លេខដាច់ពីគ្នាទេ កំដៅដែលបង្កើតនៅក្នុងរបុំម៉ូទ័រធ្វើដោយផ្ទាល់ទៅក្នុងស៊ុមម៉ាស៊ីន និងបន្ទុក។ នេះអាចបណ្តាលឱ្យមានការពង្រីកកម្ដៅ និងការរសាត់តាមទីតាំងនៅក្នុងកម្មវិធីជាក់លាក់។ Topologies ត្រជាក់រួមមាន convection ធម្មជាតិ ដែលស្ងប់ស្ងាត់ ប៉ុន្តែកំណត់កម្រិតកម្លាំងបង្វិលជុំបន្ត។ ការបង្ខំឱ្យត្រជាក់ខ្យល់ជួយបង្កើនការផ្ទេរកម្ដៅ ប៉ុន្តែណែនាំពីធូលី និងសំឡេងសូរស័ព្ទ។ ភាពត្រជាក់រាវផ្តល់នូវការសាយភាយកំដៅអតិបរមា ដែលអនុញ្ញាតឱ្យកើនឡើងទ្វេដងនៃកម្លាំងបង្វិលជុំបន្ត ប៉ុន្តែបង្កើនការបោះជំហាននៃប្រព័ន្ធ និងភាពស្មុគស្មាញនៃការបញ្ជូនសារធាតុរាវ។
ប្រព័ន្ធហ្គែរបែបបុរាណទទួលបានអត្ថប្រយោជន៍ពីការផ្គូផ្គងនិចលភាព ដែលនិចលភាពផ្ទុកឆ្លុះបញ្ចាំងត្រូវបានកាត់បន្ថយដោយការ៉េនៃសមាមាត្រប្រអប់លេខ។ នៅក្នុងម៉ូទ័រដ្រាយផ្ទាល់ សមាមាត្រនិចលភាពគឺពិតប្រាកដ 1: 1 ។ ការប្រែប្រួលដ៏ធំនៃនិចលភាពនៃបន្ទុកអាចធ្វើឲ្យរង្វង់ត្រួតពិនិត្យមានអស្ថិរភាព ដែលបណ្តាលឱ្យមានការបរបាញ់ លំយោល និងសំឡេងខ្លាំងៗ។ ការបន្ធូរបន្ថយពាក់ព័ន្ធនឹងការបង្កើតគំរូបន្ទុកដ៏ត្រឹមត្រូវបំផុតដោយប្រើឧបករណ៍ CAD ប្រើប្រាស់មុខងារលៃតម្រូវដោយស្វ័យប្រវត្តិកម្រិតខ្ពស់នៅក្នុងដ្រាយ និងការអនុវត្តរង្វិលជុំត្រួតពិនិត្យផ្អែកលើអ្នកសង្កេតដ៏រឹងមាំដើម្បីដោះស្រាយការប្រែប្រួលនិចលភាព។
កម្រិតបញ្ជូននៃរង្វិលជុំត្រួតពិនិត្យខ្ពស់នៃម៉ូទ័រដ្រាយផ្ទាល់អាចរំជើបរំជួលប្រេកង់មេកានិកបានយ៉ាងងាយស្រួលនៅក្នុងស៊ុមម៉ាស៊ីន ដែលនាំឱ្យមានអស្ថិរភាព ឬអស់កម្លាំងមេកានិច។ ភាពរឹងនៃរចនាសម្ព័ន្ធខ្ពស់នៅក្នុងការរចនាមូលដ្ឋានម៉ាស៊ីនគឺពិតជាមានសារៈសំខាន់ខ្លាំងណាស់។ ការប្រើការវិភាគធាតុចុងក្រោយ (FEA) ក្នុងដំណាក់កាលរចនាជួយកំណត់ចំណុចខ្សោយ។ ការដាក់ពង្រាយតម្រង bi-quad notch, low-pass filters និង velocity-loop observers នៅក្នុងការកំណត់រចនាសម្ព័ន្ធ servo drive គឺជាការកាត់បន្ថយស្តង់ដារដើម្បីទប់ស្កាត់ resonance ។
ការរួមបញ្ចូលឧបករណ៍ដ្រាយផ្ទាល់ដោយគ្មានស៊ុមតម្រូវឱ្យមានការតម្រឹមច្បាស់លាស់។ ភាពមិនប្រក្រតីនៃអ័ក្ស ឬរ៉ាឌីកាល់រវាង rotor និង stator បណ្តាលឱ្យមានកម្លាំងទាក់ទាញម៉ាញេទិកមិនស្មើគ្នា។ នេះបណ្តាលឱ្យមានការពាក់ទ្រនាប់មិនគ្រប់ខែ ល្បឿន ripple ឬការរំខានមេកានិច។ ភាពអត់ធ្មត់នៃការដំឡើងច្បាស់លាស់សម្រាប់ការដាក់កណ្តាល ទីតាំងអ័ក្ស និងការរត់ចេញត្រូវតែកំណត់ និងអនុវត្តតាមយ៉ាងតឹងរ៉ឹង។ ការប្រើប្រាស់ jigs ម៉ោនឯកទេស shims និងអង្កត់ផ្ចិតអ្នកបើកបរដែលមានភាពជាក់លាក់នៅលើលំនៅដ្ឋានម៉ាស៊ីនគឺចាំបាច់សម្រាប់ការសាងសង់ប្រកបដោយជោគជ័យ។

ការផលិតគ្រឿងអេឡិចត្រូនិក ទាមទារភាពត្រឹមត្រូវនៃទីតាំងកម្រិតណាណូម៉ែត្រ ការដកឧស្ម័នចេញ និងគ្មានភាពស្អាតស្អំ។ ម៉ូទ័រលីនេអ៊ែរគ្មានជាតិដែក និងម៉ាស៊ីនបូមធូលីដែលអាចប្រើបានយ៉ាងទូលំទូលាយនៅក្នុងដំណាក់កាល wafer stepper ប្រព័ន្ធ lithography និងឧបករណ៍ត្រួតពិនិត្យ wafer ដើម្បីបំពេញតាមតម្រូវការដ៏តឹងរ៉ឹងទាំងនេះដោយមិនបង្ហាញពីការបំពុលដោយភាគល្អិត។
កម្មវិធីម៉ាស៊ីន CNC ទាមទារភាពរឹងបន្តឹងខ្ពស់ ដើម្បីទប់ទល់នឹងកម្លាំងកាត់អថេរ កម្លាំងបង្វិលជុំខ្ពស់ក្នុងល្បឿនទាប និងគុណភាពបញ្ចប់ផ្ទៃពិសេស។ ប្រព័ន្ធដ្រាយផ្ទាល់ផ្តល់នូវភាពរឹង និងភាពជាក់លាក់ចាំបាច់ លុបបំបាត់ការប៉ះទង្គិច និងការពាក់ដែលភ្ជាប់ជាមួយអ័ក្សបង្វិល និងតារាងទ្រនុង។
ធ្វើការគណនាកម្លាំងបង្វិលជុំ RMS ដ៏ហ្មត់ចត់ដោយផ្អែកលើវដ្ដកាតព្វកិច្ចកម្មវិធីជាក់លាក់របស់អ្នក ដើម្បីធានាបាននូវទំហំម៉ូទ័រត្រឹមត្រូវ និងការពារការផ្ទុកលើសទម្ងន់។
វាយតម្លៃលក្ខខណ្ឌបរិស្ថាន ដើម្បីជ្រើសរើសបច្ចេកវិជ្ជាបំប្លែងកូដដែលសមស្រប តុល្យភាពតម្រូវការភាពត្រឹមត្រូវ ជាមួយនឹងហានិភ័យនៃការចម្លងរោគនៅជាន់រោងចក្រ។
រចនាស៊ុមម៉ាស៊ីនជាមួយនឹងភាពរឹងនៃរចនាសម្ព័ន្ធខ្ពស់ និងប្រើប្រាស់ FEA ដើម្បីកំណត់ និងកាត់បន្ថយប្រេកង់ resonance សក្តានុពលមុនពេលកាត់លោហៈ។
អនុវត្តដ្រាយ servo កម្រិតខ្ពស់ជាមួយនឹងកម្រិតបញ្ជូនរង្វិលជុំត្រួតពិនិត្យខ្ពស់ និងក្បួនដោះស្រាយការត្រួតពិនិត្យផ្អែកលើអ្នកសង្កេតការណ៍ដ៏រឹងមាំ ដើម្បីគ្រប់គ្រងភាពមិនស៊ីគ្នានៃនិចលភាព 1: 1 ប្រកបដោយប្រសិទ្ធភាព។
Direct Drive Motor គឺជាដំណោះស្រាយដ៏មានប្រសិទ្ធភាពមួយសម្រាប់កម្មវិធីដែលទាមទារសូន្យ backlash, រឹងថាមវន្តខ្ពស់, ទីតាំងច្បាស់លាស់ និងកាត់បន្ថយការថែទាំមេកានិច។ ទោះជាយ៉ាងណាក៏ដោយ ការអនុវត្តប្រកបដោយជោគជ័យគឺអាស្រ័យទៅលើទំហំកម្លាំងបង្វិលជុំត្រឹមត្រូវ មតិកែលម្អដែលមានគុណភាពបង្ហាញខ្ពស់ ការគ្រប់គ្រងកម្ដៅប្រកបដោយប្រសិទ្ធភាព ភាពរឹងនៃស៊ុមម៉ាស៊ីនគ្រប់គ្រាន់ និងការរួមបញ្ចូលមេកានិចច្បាស់លាស់។
Shenzhen Tiger Motion Control Technology មានឯកទេសខាងបច្ចេកវិទ្យាគ្រប់គ្រងចលនា និងដំណោះស្រាយផ្ទាល់សម្រាប់តម្រូវការកម្មវិធីស្វ័យប្រវត្តិកម្មឧស្សាហកម្ម។ ក្រុមហ៊ុនគាំទ្រក្រុមហ៊ុនផលិតឧបករណ៍ក្នុងការសម្រេចបាននូវភាពត្រឹមត្រូវនៃទីតាំងកាន់តែច្រើន ដំណើរការថាមវន្ត ភាពជឿជាក់នៃប្រព័ន្ធ និងប្រសិទ្ធភាពនៃការរួមបញ្ចូល។
ធ្វើការគណនាកម្លាំងបង្វិលជុំ RMS ដ៏ហ្មត់ចត់ដោយផ្អែកលើវដ្ដកាតព្វកិច្ចកម្មវិធីជាក់លាក់របស់អ្នក ដើម្បីធានាបាននូវទំហំម៉ូទ័រត្រឹមត្រូវ និងការពារការផ្ទុកលើសទម្ងន់។
វាយតម្លៃលក្ខខណ្ឌបរិស្ថាន ដើម្បីជ្រើសរើសបច្ចេកវិជ្ជាបំប្លែងកូដដែលសមស្រប តុល្យភាពតម្រូវការភាពត្រឹមត្រូវ ជាមួយនឹងហានិភ័យនៃការចម្លងរោគនៅជាន់រោងចក្រ។
រចនាស៊ុមម៉ាស៊ីនជាមួយនឹងភាពរឹងនៃរចនាសម្ព័ន្ធខ្ពស់ និងប្រើប្រាស់ FEA ដើម្បីកំណត់ និងកាត់បន្ថយប្រេកង់ resonance សក្តានុពលមុនពេលកាត់លោហៈ។
អនុវត្តដ្រាយ servo កម្រិតខ្ពស់ជាមួយនឹងកម្រិតបញ្ជូនរង្វិលជុំត្រួតពិនិត្យខ្ពស់ និងក្បួនដោះស្រាយការត្រួតពិនិត្យផ្អែកលើអ្នកសង្កេតការណ៍ដ៏រឹងមាំ ដើម្បីគ្រប់គ្រងភាពមិនស៊ីគ្នានៃនិចលភាព 1: 1 ប្រកបដោយប្រសិទ្ធភាព។
A: អត្ថប្រយោជន៍ចម្បងគឺការលុបបំបាត់សមាសធាតុបញ្ជូនមេកានិចដូចជាប្រអប់លេខ និងខ្សែក្រវ៉ាត់។ នេះបណ្តាលឱ្យមានប្រតិកម្មសូន្យ ភាពរឹងនៃកម្លាំងបង្វិលជុំខ្ពស់ និងភាពត្រឹមត្រូវនៃទីតាំងប្រសើរឡើង ដែលនាំឱ្យមានការឆ្លើយតបថាមវន្តប្រសើរជាងមុន និងកាត់បន្ថយការថែទាំ។
ចម្លើយ៖ ដោយសារប្រព័ន្ធដ្រាយផ្ទាល់ខ្វះការបន្ថយប្រអប់លេខដើម្បីគុណនឹងដំណោះស្រាយមតិកែលម្អ ពួកគេពឹងផ្អែកទាំងស្រុងលើកម្មវិធីបំប្លែងកូដសម្រាប់ការកំណត់ទីតាំងច្បាស់លាស់។ ឧបករណ៍បំលែងកូដដែលមានគុណភាពបង្ហាញខ្ពស់គឺចាំបាច់ដើម្បីរក្សាភាពត្រឹមត្រូវនៃអនុមីក្រូនដែលត្រូវការនៅក្នុងកម្មវិធីដែលមានភាពជាក់លាក់ខ្ពស់។
ចម្លើយ៖ នៅក្នុងប្រព័ន្ធដ្រាយផ្ទាល់ កំដៅដែលបង្កើតដោយម៉ូទ័រដឹកនាំដោយផ្ទាល់ទៅក្នុងស៊ុមម៉ាស៊ីន និងបន្ទុក ដោយសារមិនមានប្រអប់លេខដាច់។ យុទ្ធសាស្ត្រធ្វើឱ្យត្រជាក់ប្រកបដោយប្រសិទ្ធភាព ដូចជាខ្យល់បង្ខំ ឬត្រជាក់រាវ មានសារៈសំខាន់ណាស់ក្នុងការទប់ស្កាត់ការពង្រីកកម្ដៅ និងការរសាត់តាមទីតាំង។
A: កម្លាំងបង្វិលជុំគឺជាការទាក់ទាញម៉ាញេទិចរវាង rotor magnets និង stator laminations ដែលបណ្តាលឱ្យមានចលនាមិនស្មើគ្នា ទោះបីជាមិនមានថាមពលក៏ដោយ។ វាត្រូវបានកាត់បន្ថយតាមរយៈការរចនាមេកានិចដូចជារន្ធ stator skewed ឬក្បួនដោះស្រាយសំណងអាម៉ូនិកផ្អែកលើកម្មវិធីនៅក្នុង servo drive ។
A: ម៉ូទ័រគ្មានស៊ុមទាមទារការគ្រប់គ្រងយ៉ាងច្បាស់លាស់នៃការតម្រឹមទ្រនាប់ និងការអត់ធ្មត់គម្លាតខ្យល់កំឡុងពេលរួមបញ្ចូល។ ខណៈពេលដែលពួកគេផ្តល់នូវភាពបត់បែននៃការរចនាបង្រួម ការសម្រេចបាននូវភាពអត់ធ្មត់ខាងមេកានិចដែលចាំបាច់ ជារឿយៗទាមទារឱ្យមានឧបករណ៍ភ្ជាប់ឯកទេស និងអង្កត់ផ្ចិតនៃអ្នកបើកបរដែលមានភាពជាក់លាក់។


