
Vizualizări: 0 Autor: Editor site Ora publicării: 2026-07-29 Origine: Site


În robotica avansată și automatizarea de precizie, constrângerile fizice ale componentelor tradiționale ale sistemului de propulsie blochează tot mai mult performanța sistemului și miniaturizarea designului. Motoarele cu carcasă standard asociate cu transmisii mecanice introduc reacție, măresc amprenta la sol, adaugă greutate și complică rutarea utilităților esențiale ale sistemului. Liniile de alimentare, cablurile de date, fluidele și elementele optice trebuie adesea să se îndrepte neplăcut în jurul cutiilor de viteze voluminoase și carcaselor motoarelor, creând puncte de defecțiune și limitând gama de mișcare. Motoarele goale fără cadru oferă o alternativă de antrenare directă care elimină conformitatea mecanică și se integrează direct în structura mașinii. Acest ghid evaluează avantajele tehnice și compromisurile de integrare ale specificării arhitecturilor fără cadru pentru aplicații de înaltă performanță. Vom examina eficiența spațială, rutarea utilităților, performanța dinamică și capacitățile de proiectare mecanică necesare pentru a gestiona toleranțele strânse, pentru a menține spațiul de aer rotor-stator și pentru a crea soluții personalizate de management termic pentru următoarea dvs. construcție de mașini.
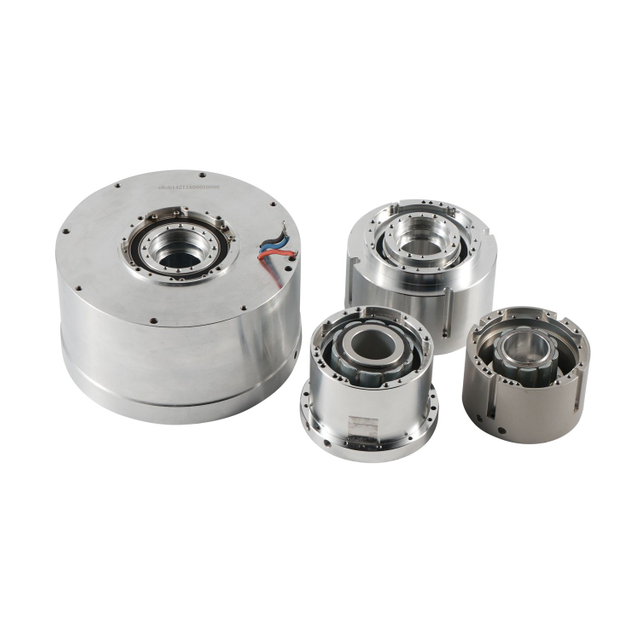
Eficiență spațială optimizată: prin eliminarea clopotelor, rulmenților și carcaselor externe, motoarele fără cadru reduc masa și amprenta totală, permițând design-uri extrem de compacte.
Dirijare simplificată pentru utilitate: diametrul interior mare (alezaj gol) permite trecerea neobstrucționată a cablurilor, fasciculelor laser sau liniilor de fluid direct prin axa de rotație, reducând uzura externă a cablului și pericolele de agățare.
Performanță dinamică superioară: cuplarea directă la sarcină elimină jocul cutiei de viteze și elasticitatea mecanică, rezultând o rigiditate mai mare a servo, timpi mai rapidi de așezare și precizie de poziție superioară.
Complexitatea integrării: Realizarea acestor avantaje necesită capacități interne riguroase de proiectare mecanică pentru a gestiona toleranțe strânse, a menține spațiul de aer rotor-stator, a proiecta unelte de asamblare specializate și pentru a crea soluții personalizate de management termic.
Un motor fără cadru reprezintă cea mai pură formă de generare de energie electromagnetică. Îndepărtează toate ambalajele externe. Primești doar componentele active esențiale necesare pentru a genera cuplul. Această construcție din două părți constă numai dintr-un rotor magnetic separat și un stator bobinat. Fabrica nu instalează rulmenți, arbori sau dispozitive de feedback. Constructorul mașinii trebuie să integreze aceste elemente în ansamblul final. Îți asumi responsabilitatea alinierii componentelor și susținerii masei rotative.
Rotoarele au de obicei magneți permanenți de neodim-fier-bor (NdFeB) de înaltă energie. Designul statorului variază în funcție de cerințele de performanță. Trebuie să alegeți între înfășurările statorice concentrate și distribuite. Înfășurările concentrate oferă ture de capăt mai scurte și factori de umplere a fantelor mai mari. Înfășurările distribuite oferă forme de undă EMF mai fine. Configurațiile rotorului diferă și ele. Magnetul permanent de suprafață (SPM) proiectează magneții de montare pe exteriorul rotorului. Designurile cu magneti permanenți interiori (IPM) încorporează magneți în stiva de laminare a rotorului, oferind o integritate structurală mai mare pentru funcționarea de mare viteză.
Statorul este format din laminate de oțel stivuite. Aceste laminate reduc pierderile de curent turbionar. Sârma de cupru este înfășurată prin fantele din stiva de laminare. Modelul de înfășurare determină caracteristicile electrice ale motorului. Inginerii încapsulează înfășurările într-o rășină de înaltă temperatură. Acest proces de ghiveci îmbunătățește conductibilitatea termică și protejează firele de deteriorarea mediului. Rotorul constă dintr-un butuc de oțel cu magneți permanenți legați de suprafața sa sau încorporați în interior. Un manșon de reținere se înfășoară adesea în jurul magneților montați pe suprafață. Acest manșon previne desprinderea magneților la viteze mari de rotație.
Principiul acționării directe definește modul în care funcționează aceste motoare. Rotorul se conectează direct la sarcina antrenată. Nu există transmisie mecanică intermediară. Eliminați curelele, scripetele și cutiile de viteze. Aceasta stabilește o linie de bază de înaltă performanță pentru controlul mișcării. Specificarea acestei tehnologii necesită îndeplinirea unor criterii de succes specifice. Ar trebui să luați în considerare modelele fără cadru atunci când aplicația dvs. necesită o densitate mare a cuplului la viteze mici. Cerințele extreme de precizie și constrângerile spațiale severe justifică, de asemenea, efortul de integrare.
Caracteristica definitorie a acestor motoare este diametrul interior mare. Acest orificiu tubular permite rutarea centralizată a utilităților. Gestionarea cablurilor devine semnificativ mai ușoară în sistemele cu mai multe axe, cum ar fi brațele robotizate. Dirijarea energiei, a cablurilor codificatorului și a liniilor pneumatice prin orificiul central previne oboseala cablului. Elimină pericolele de răsucire și de agățare externă. Aparatul dumneavoastră menține un profil exterior curat.
Luați în considerare un braț robotizat cu șase axe. Modelele tradiționale direcționează cablurile de-a lungul exteriorului brațului. Aceste cabluri se îndoaie și se flexează la fiecare mișcare. În timp, firele interne se rup. Un orificiu tubular vă permite să direcționați cablurile în interior, direct prin centrul fiecărei îmbinări. Cablurile suferă o îndoire minimă. Acest lucru îmbunătățește drastic timpul mediu dintre defecțiuni pentru cablajul. Petreceți mai puțin timp înlocuind cablurile deteriorate și mai mult timp rulând producția.
Multe aplicații avansate necesită axe centrale neobstrucționate. Sistemele LiDAR trec fasciculele laser direct prin centrul motorului. Capetele de procesare laser direcţionează optica prin orificiu. Echipamentele de imagistică medicală și de procesare chimică trec liniile de fluid prin axa de rotație. Designul gol se potrivește perfect acestor cerințe. De asemenea, simplifică integrarea inelului colector. Puteți monta cu ușurință inele colectoare cu orificiu traversant în interiorul rotorului. Acest lucru permite o rotație continuă de 360 de grade fără legarea sau răsucirea cablului.
Motoarele fără cadru optimizează greutatea utilizând structura existentă a mașinii. Cadrul mașinii acționează ca carcasă a motorului. Eliminați carcasele mecanice redundante, clopotele și arborii grei de ieșire. Această reducere de masă este critică pentru aplicațiile mobile și robotizate. Scăderea greutății distale în legăturile robotizate îmbunătățește centrul de greutate. Inerția redusă înseamnă că aveți nevoie de mai puțin cuplu pentru a accelera și decelera sistemul.
Inginerii câștigă o flexibilitate imensă în specificarea factorilor de formă personalizați. Puteți selecta profile de clătite cu diametre mari și lungimi axiale scurte. Aceste modele plate se potrivesc în anvelope spațiale strânse unde motoarele cilindrice tradiționale eșuează. Factorul de formă se adaptează la mașină, mai degrabă decât să forțeze mașina să se adapteze la motor. De exemplu, într-un mecanism de cardan pan-tilt, un motor clătită vă permite să mențineți sarcina utilă optică aproape de axa de rotație. Acest lucru minimizează volumul măturat al cardanului și reduce cuplul necesar pentru a stabiliza camera.
Eliminarea conformității mecanice transformă performanța sistemului. Cutiile de viteze, curelele și cuplajele introduc histerezis de torsiune. Se flexează sub sarcină. Acționarea directă elimină aceste elemente conforme. Sarcina se cuplează rigid la rotor. Acest lucru are ca rezultat o rigiditate excepțională a servomotoarelor. Bucla de control poate funcționa la câștiguri mult mai mari fără instabilitate.
Răspunsul dinamic se îmbunătățește dramatic. Obțineți o lățime de bandă mai mare, timpi mai rapizi și o precizie superioară de urmărire. Sistemul răspunde instantaneu la modificările comenzii. Designurile moderne fără cadru optimizează, de asemenea, configurațiile sloturilor și stâlpilor. Folosesc laminari deformate pentru a minimiza ondularea cuplului și cogging. Acest lucru asigură o funcționare ultra lină la viteze foarte mici. În plus, eliminarea angrenajului reduce zgomotul audibil și vibrațiile mecanice. În aplicațiile de prelucrare de precizie, această lipsă de vibrații se traduce direct în finisaje superioare ale suprafeței pieselor fabricate.
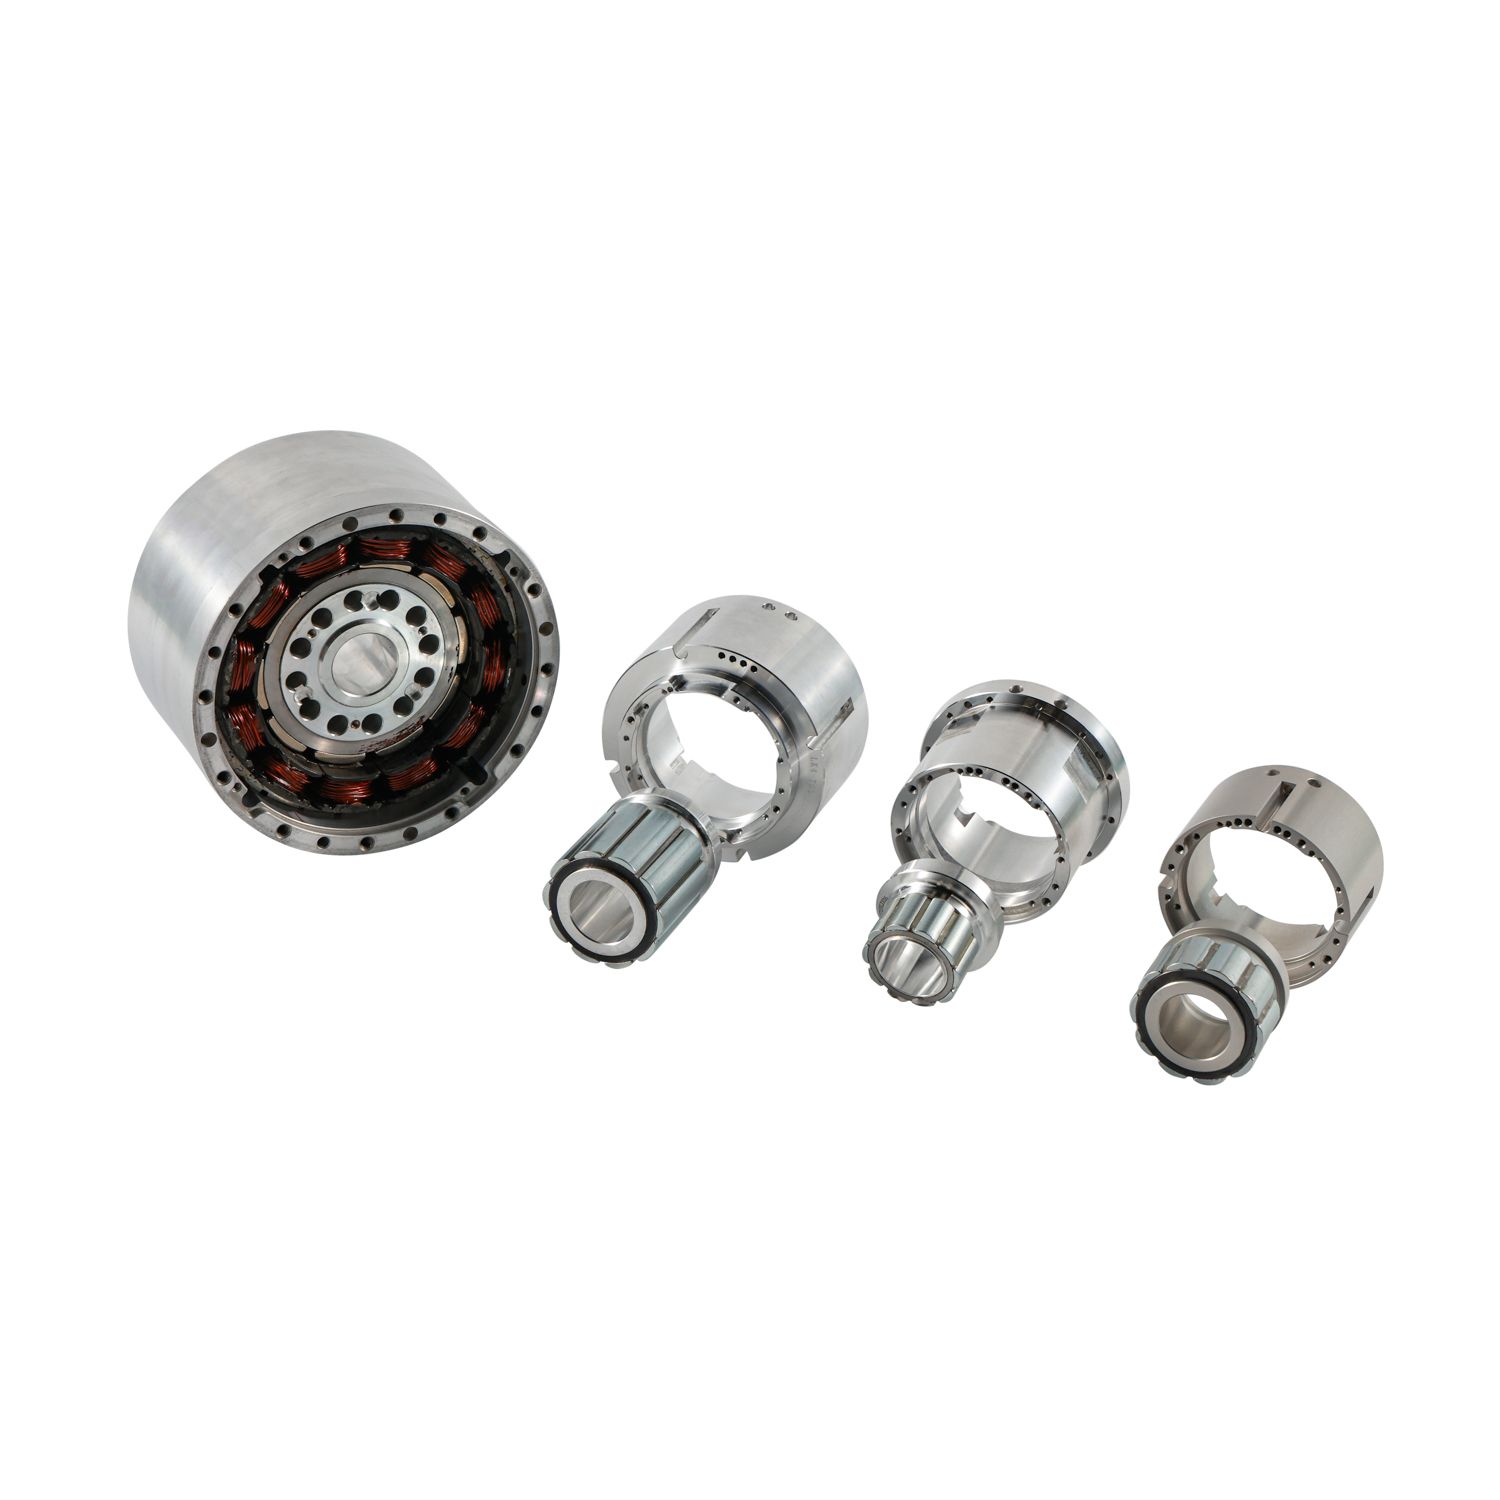
Evaluarea performanței necesită analizarea densității cuplului și a caracteristicilor vitezei. Motoarele fără cadru oferă un cuplu excepțional continuu și de vârf în raport cu volumul lor electromagnetic activ. Ele excelează în regimurile de viteză mică și cuplu ridicat. Motoarele găzduite necesită de obicei o reducere a vitezei pentru a obține un cuplu similar la viteze mici. Conexiunea directă înseamnă că nu pierdeți putere din cauza ineficiențelor mecanice.
De asemenea, constantele de timp ale sistemului diferă. Constanta de timp electrică și constanta de timp mecanică dictează cât de repede răspunde motorul. Design-urile cu acționare directă fără cadru prezintă adesea constante de timp mecanice superioare în comparație cu motoarele cu angrenaje găzduite. Eficiența se îmbunătățește deoarece eliminați frecarea transmisiei și pierderile de amortizare vâscoase inerente cutiilor de viteze. Transformați mai multă energie electrică direct în lucru mecanic util.
Metric |
Motor gol fără cadru (acționare directă) |
Motor găzduit cu cutie de viteze |
|---|---|---|
Livrare cuplu |
Direct la sarcină, cuplu mare la viteze mici. |
Necesită o reducere mecanică pentru un cuplu ridicat. |
Reacție |
Zero. |
Prezent (diferă în funcție de tipul de angrenaj). |
Rutarea utilitarului |
Internă prin gaură tubulară. |
Este necesară rutarea externă. |
Eficiență mecanică |
Ridicat (fără pierderi de transmisie). |
Inferioară (pierderi prin frecare și amortizare). |
Efort de integrare |
Ridicat (necesită carcasă/rulmenți personalizați). |
Scăzut (plug-and-play). |
Rigiditatea servo |
Extrem de ridicat datorită cuplării directe. |
Limitat de conformitatea cutiei de viteze. |
Dimensionarea unui motor fără cadru necesită o analiză atentă a ciclului de lucru. Nu vă puteți baza pe valori arbitrare de cai putere. Calculați cuplul RMS echivalent termic pe profilul complet de mișcare. Acest lucru asigură că motorul nu se va supraîncălzi în timpul funcționării continue. Cerințele de cuplu de vârf dictează curentul maxim pe care trebuie să îl furnizeze unitatea în timpul accelerației.
Dimensionarea unui motor cu acționare directă implică câțiva pași critici:
Definiți profilul de mișcare: Hartați fazele necesare de accelerație, viteză constantă și decelerare.
Calculați inerția sarcinii: determinați momentul exact de inerție pentru toate piesele mobile atașate la rotor.
Determinați cuplul de vârf: Calculați cuplul necesar pentru a accelera inerția sarcinii la rata dorită.
Calculați cuplul RMS: determinați cuplul pătrat mediu pe întreg ciclul de funcționare pentru a evalua cerințele termice.
Selectați motorul: alegeți un motor cu un cuplu nominal continuu mai mare decât cuplul RMS calculat și un cuplu maxim mai mare decât cuplul maxim calculat.
Aplicațiile cu acționare directă modifică regulile de potrivire a inerției. Sistemele cu angrenaje necesită în mod tradițional un raport de inerție sarcină-rotor de 1:1 pentru stabilitate. Cuplarea directă ocolește această limitare. Puteți funcționa cu succes cu rapoarte de inerție sarcină-rotor de 100:1 sau mai mari. Conexiunea mecanică rigidă și algoritmii de control avansați fac acest lucru posibil. Acest lucru vă permite să conduceți sarcini masive cu motoare relativ mici, cu condiția ca motorul să poată genera un cuplu suficient.
Integrarea fără cadru necesită un design mecanic riguros. Menținerea concentricității precise și a spațiului de aer dintre rotorul neadăpostit și stator este o provocare inginerească critică. Acest spațiu de aer măsoară adesea până la zecimi de milimetru. Stivuirea toleranței în piesele prelucrate poate consuma cu ușurință acest decalaj, ceea ce duce la un contact catastrofal rotor-stator. Trebuie să prelucrați carcasa statorului și arborele rotorului la toleranțe stricte. Runout trebuie menținut la un nivel minim absolut.
Forțele de atracție magnetice prezintă pericole semnificative de asamblare. Forța magnetică radială dintre rotor și stator este imensă. Trebuie să utilizați dispozitive de asamblare și ghidaje nemagnetice. Încercarea de asamblare fără unelte adecvate riscă deteriorarea componentelor și rănirea gravă a operatorului. De obicei, proiectăm instrumente de inserare personalizate folosind aluminiu sau oțel inoxidabil din seria 300. Aceste unelte ghidează rotorul în stator în timp ce rezistă la tracțiunea radială.
Selectarea rulmenților se transferă și la proiectantul sistemului. Trebuie să specificați rulmenți care să gestioneze sarcina utilă în timp ce rezistă forțelor radiale magnetice. Acestea trebuie să mențină profile rigide de curățare axială și radială în toate condițiile de funcționare. Rulmenții cu role încrucișate sunt o alegere populară pentru îmbinările motorului fără cadru. Aceștia gestionează simultan sarcini radiale, axiale și momente într-o amprentă axială foarte compactă.
Acționarea directă necesită feedback de înaltă rezoluție. Montarea codificatoarelor inelare optice sau magnetice direct pe arborele tubular introduce complexități de aliniere. Capul de citire al codificatorului trebuie să mențină distanța și orientarea precise în raport cu scara. Orice deformare a arborelui degradează direct precizia de poziție. Trebuie să prelucrați suprafețele de montare a codificatorului cu aceeași precizie ca și suporturile lagărelor.
Alinierea comutației sau etapizarea adaugă un alt pas. Trebuie să determinați unghiul de decalaj exact dintre poziția zero a codificatorului și polii magnetici ai rotorului. Servoacționarea are nevoie de aceste informații pentru comutația sinusoidală corectă. Fazarea incorectă duce la o funcționare ineficientă sau la eșecul de rotație. Multe unități moderne folosesc algoritmi de trezire și agitare pentru a determina acest decalaj automat la pornire. Alternativ, puteți utiliza senzori cu efect Hall pentru comutarea inițială înainte de a trece la codificatorul de înaltă rezoluție.
Responsabilitatea managementului termic se transferă în întregime la integratorul de sistem. Cadrul mașinii acționează ca radiator principal. Trebuie să proiectați căi termice adecvate pentru a disipa căldura generată de înfășurările statorului. Disiparea slabă a căldurii duce la temperaturi ridicate ale înfășurării. Trebuie să asigurați o potrivire strânsă prin interferență sau să utilizați epoxidici conductoare termic între stator și carcasă pentru a minimiza rezistența termică.
Căldura excesivă prezintă un risc sever de demagnetizare. Temperaturile ridicate pot demagnetiza ireversibil magneții rotorului NdFeB. Trebuie să încorporați senzori de temperatură, cum ar fi termistorii PTC, termistorii NTC sau RTD-uri, direct în înfășurările statorului. Acești senzori permit unității să monitorizeze temperatura și să prevină deteriorarea. Metodele de răcire variază în funcție de ciclul de funcționare. Conducția pasivă prin cadrul mașinii funcționează pentru multe aplicații. Aplicațiile cu cuplu continuu ridicat pot necesita răcire activă, cum ar fi mantale de lichid personalizate sau circulație forțată a aerului. Atunci când proiectați o manta de răcire cu lichid, trebuie să vă asigurați o potrivire strânsă între stator și manșon de răcire pentru a maximiza transferul de căldură.

Echipamentele medicale se bazează în mare măsură pe tehnologia fără cadru. Aparatele RMN, scanerele CT și articulațiile robotului chirurgical utilizează aceste motoare. Există variații nemagnetice pentru mediile sensibile de imagistică. Orificiul tubular permite componentelor de imagistică și cablurilor să treacă prin axa de rotație. Mișcarea lină și fără roți permite manipularea precisă necesară în procedurile chirurgicale. Într-un robot chirurgical, chirurgul se bazează pe feedback-ul haptic. Orice frecare sau joc în articulații distorsionează acest feedback. Motoarele fără cadru cu acționare directă oferă transparența necesară pentru o redare haptică precisă.
Aplicațiile aerospațiale necesită o optimizare extremă. Sistemele cardanelor, podurile de direcționare și antenele de comunicație prin satelit folosesc motoare fără cadru. Principalul factor de valoare este optimizarea SWaP-C (Dimensiune, Greutate, Putere și Cost). Aceste sisteme cu acționare directă oferă o fiabilitate excepțională în medii dure, cu vibrații ridicate, unde cutiile de viteze ar defecta. Într-un mecanism de orientare a antenei de satelit, motorul trebuie să funcționeze în vid. Acest lucru elimină răcirea convectivă. Sistemul trebuie să se bazeze în întregime pe transferul conductiv de căldură prin structura cardanului.
Automatizarea modernă a fabricii depinde de puterea compactă. Îmbinările colaborative ale robotului (cobot), mesele rotative de indexare și echipamentele de fabricare a semiconductoarelor beneficiază de modele fără cadru. Ele oferă o densitate mare a cuplului într-un pachet compact de îmbinare. Acționarea directă permite feedback-ul sigur, previzibil al forței, cunoscut sub numele de propriocepție. Acest lucru permite coboților să detecteze coliziunile și să opereze în siguranță alături de lucrători umani. În manipularea plachetelor cu semiconductori, motoarele trebuie să funcționeze în camerele curate. Motoarele fără cadru elimină generarea de particule asociată cu uzura dinților angrenajului și degradarea lubrifianților.
Un motor gol fără cadru este o soluție ideală pentru mașinile care necesită integrare compactă, joc zero, rigiditate ridicată a servo, poziționare precisă și direcționare centralizată a utilitarului. Cu toate acestea, implementarea cu succes depinde de dimensionarea precisă a motorului, de alinierea strictă rotor-stator, de selecția adecvată a rulmenților și a codificatorului, de instrumente de asamblare specializate și de management termic eficient.
Shenzhen Tiger Motion Control Technology oferă soluții de control al mișcării pentru aplicații avansate de automatizare și echipamente de precizie. Asistența sa tehnică îi ajută pe constructorii de mașini să abordeze cerințele privind selecția motoarelor, integrarea mecanică, performanța de control și fiabilitatea sistemului.
Inițiază o revizuire cuprinzătoare a designului cu un inginer de control al mișcării pentru a evalua fezabilitatea aplicației.
Solicitați modele CAD 3D de la producător pentru a verifica anvelopele spațiale și punctele de integrare.
Proiectați și fabricați scule de asamblare specializate, nemagnetice, înainte de a comanda unități de producție.
Comandați un kit de evaluare prototip pentru a valida performanța termică și controlul rigidității buclei.
R: Un motor fără cadru este furnizat ca componente separate ale rotorului și statorului, fără rulmenți, clopote sau arbore. Constructorul de mașini integrează aceste părți electromagnetice active direct în propria lor structură mecanică. Un motor adăpostit este o unitate completă, asamblată din fabrică, gata să fie fixată pe o mașină.
R: De obicei, montați prin presare, legați cu adezivi structurali sau fixați mecanic statorul în cadrul mașinii. Rotorul este fixat de arborele antrenat folosind adezivi, strângeri sau inele de strângere mecanice, asigurând concentricitatea precisă.
R: Magneții permanenți generează forțe de tracțiune radiale extreme. Dacă rotorul este introdus decentrat, acesta se va lovi violent de stator, zdrobind degetele și spulberând magneții. Trebuie să utilizați dispozitive de aliniere specializate, nemagnetice, în timpul asamblarii.
R: Nu, sunt proiectate pentru configurații cu antrenare directă, cuplându-se direct la sarcină pentru a elimina jocul. Cu toate acestea, în aplicațiile care necesită o multiplicare extremă a cuplului într-un spațiu mic, acestea pot fi asociate cu angrenaje cu undă de deformare cu arbore tubular.
R: Căldura se disipează prin conducție de la stator în structura mașinii gazdă. Pentru aplicații de mare putere, integratorii mașinează canale personalizate de răcire cu lichid în carcasa din jur. Senzorii termici încorporați monitorizează temperaturile înfășurării pentru a preveni demagnetizarea magnetului.
R: Codificatoarele inelare optice sau magnetice cu diametru mare sunt ideale. Ele se potrivesc cu profilul alzajului tubular al motorului, permițând cablurilor și utilităților să treacă complet atât prin centrul motorului, cât și al dispozitivului de feedback.


