
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրատարակման ժամանակը՝ 2026-07-29 Ծագում. Կայք


Ընդլայնված ռոբոտաշինության և ճշգրիտ ավտոմատացման մեջ ավանդական ուժային բաղադրամասերի ֆիզիկական սահմանափակումներն ավելի ու ավելի են խոչընդոտում համակարգի աշխատանքին և դիզայնի մանրացմանը: Մեխանիկական փոխանցման տուփերով զուգակցված ստանդարտ շարժիչները առաջացնում են հակահարված, մեծացնում են ոտնահետքը, ավելացնում քաշը և բարդացնում են համակարգի հիմնական կոմունալ ծառայությունների երթուղին: Էլեկտրահաղորդման գծերը, տվյալների մալուխները, հեղուկները և օպտիկան հաճախ պետք է անհարմար պտտվեն մեծ փոխանցման տուփերի և շարժիչի պատյանների շուրջ՝ ստեղծելով խափանման կետեր և սահմանափակելով շարժման տիրույթը: Hollow Frameless Motors-ը ապահովում է ուղիղ շարժման այլընտրանք, որը վերացնում է մեխանիկական համապատասխանությունը և անմիջապես ինտեգրվում մեքենայի կառուցվածքին: Այս ուղեցույցը գնահատում է տեխնիկական առավելություններն ու ինտեգրացիոն փոխզիջումները՝ առանց շրջանակի ճարտարապետության հստակեցման բարձր արդյունավետության ծրագրերի համար: Մենք կուսումնասիրենք տարածական արդյունավետությունը, օգտակար երթուղին, դինամիկ կատարումը և մեխանիկական նախագծման հնարավորությունները, որոնք անհրաժեշտ են խիտ հանդուրժողականությունները կառավարելու, ռոտոր-ստատոր օդային բացը պահպանելու և ձեր հաջորդ մեքենայի կառուցման համար հատուկ ջերմային կառավարման լուծումներ մշակելու համար:
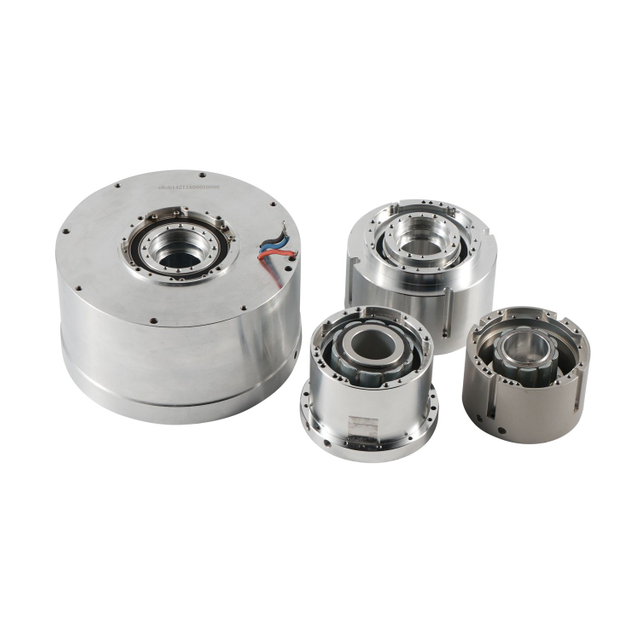
Օպտիմիզացված տարածական արդյունավետություն. վերացնելով ծայրամասային զանգերը, առանցքակալները և արտաքին պատյանները՝ առանց շրջանակի շարժիչները նվազեցնում են ընդհանուր զանգվածը և հետքը՝ թույլ տալով հոդերի խիստ կոմպակտ ձևավորում:
Կոմունալ երթուղիների պարզեցված երթուղի. մեծ ներքին տրամագիծը (խոռոչի անցքը) թույլ է տալիս մալուխների, լազերային ճառագայթների կամ հեղուկ գծերի անխոչընդոտ անցումը ուղղակիորեն պտտման առանցքով՝ նվազեցնելով արտաքին մալուխի մաշվածությունը և խցանման վտանգները:
Գերազանց դինամիկ կատարողականություն. բեռին ուղիղ միացումը վերացնում է փոխանցման տուփի հակադարձ ազդեցությունը և մեխանիկական առաձգականությունը, ինչը հանգեցնում է ավելի բարձր սերվո կոշտության, ավելի արագ նստեցման ժամանակների և բարձր դիրքի ճշգրտության:
Ինտեգրման բարդություն. Այս առավելությունների գիտակցումը պահանջում է ներքին մեխանիկական նախագծման խիստ հնարավորություններ՝ կառավարելու խիտ հանդուրժողականությունը, պահպանելու ռոտոր-ստատոր օդային բացը, նախագծելու մասնագիտացված հավաքման գործիքներ և ճարտարագիտական հատուկ ջերմային կառավարման լուծումներ:
Շրջանակ չունեցող շարժիչը ներկայացնում է էլեկտրամագնիսական էներգիայի արտադրության ամենամաքուր ձևը: Այն հեռացնում է բոլոր արտաքին փաթեթավորումը: Դուք ստանում եք միայն հիմնական ակտիվ բաղադրիչները, որոնք անհրաժեշտ են ոլորող մոմենտ ստեղծելու համար: Այս երկու մասից բաղկացած շինարարությունը բաղկացած է բացառապես առանձին մագնիսական ռոտորից և վերքի ստատորից: Գործարանը չի տեղադրում առանցքակալներ, լիսեռներ կամ հետադարձ կապի սարքեր: Մեքենա շինարարը պետք է ինտեգրի այս տարրերը վերջնական հավաքման մեջ: Դուք ստանձնում եք բաղադրիչները հավասարեցնելու և պտտվող զանգվածին աջակցելու պատասխանատվությունը:
Ռոտորները սովորաբար ունեն բարձր էներգիայի նեոդիմ-երկաթ-բոր (NdFeB) մշտական մագնիսներ: Ստատորների նախագծերը տարբերվում են՝ կախված կատարողականի պահանջներից: Դուք պետք է ընտրեք կենտրոնացված և բաշխված ստատորի ոլորունների միջև: Կոնցենտրացված ոլորունները առաջարկում են վերջի ավելի կարճ պտույտներ և անցքերի լրացման ավելի բարձր գործակիցներ: Բաշխված ոլորունները ապահովում են հետևի EMF ալիքի ավելի հարթ ձևեր: Ռոտորի կոնֆիգուրացիաները նույնպես տարբերվում են: Մակերեւութային մշտական մագնիսը (SPM) նախագծում է մագնիսներ ռոտորի արտաքին մասի վրա: Ներքին մշտական մագնիսը (IPM) նախագծում է մագնիսներ տեղադրելու ռոտորի շերտավորման կույտում՝ ապահովելով ավելի բարձր կառուցվածքային ամբողջականություն՝ բարձր արագությամբ շահագործման համար:
Ստատորը բաղկացած է շարված պողպատե լամինացիաներից: Այս լամինացիաները նվազեցնում են պտտվող հոսանքի կորուստները: Պղնձե մետաղալարը փաթաթվում է շերտավորման կույտի անցքերի միջով: Փաթաթման օրինակը որոշում է շարժիչի էլեկտրական բնութագրերը: Ինժեներները ոլորունները պարփակում են բարձր ջերմաստիճանի խեժի մեջ: Փաթեթավորման այս գործընթացը բարելավում է ջերմային հաղորդունակությունը և պաշտպանում լարերը շրջակա միջավայրի վնասներից: Ռոտորը բաղկացած է պողպատե հանգույցից՝ մշտական մագնիսներով, որոնք կապված են դրա մակերեսին կամ ներկառուցված ներսում: Աջակցող թևը հաճախ փաթաթվում է մակերեսի վրա տեղադրված մագնիսների շուրջը: Այս թեւը կանխում է մագնիսների անջատումը բարձր պտտման արագությամբ:
Ուղղակի շարժիչ սկզբունքը սահմանում է, թե ինչպես են այս շարժիչները գործում: Ռոտորը ուղղակիորեն միանում է շարժվող բեռին: Միջանկյալ մեխանիկական փոխանցում գոյություն չունի: Դուք վերացնում եք գոտիները, ճախարակները և փոխանցման տուփերը: Սա ստեղծում է բարձր արդյունավետության ելակետ՝ շարժման վերահսկման համար: Այս տեխնոլոգիայի հստակեցումը պահանջում է հաջողության հատուկ չափանիշների բավարարում: Դուք պետք է հաշվի առնեք առանց շրջանակի նմուշները, երբ ձեր հավելվածը պահանջում է մեծ ոլորող մոմենտ խտություն ցածր արագությամբ: Ծայրահեղ ճշգրտության պահանջները և խիստ տարածական սահմանափակումները նույնպես արդարացնում են ինտեգրման ջանքերը:
Այս շարժիչների որոշիչ առանձնահատկությունը մեծ ներքին տրամագիծն է: Այս խոռոչ հորատանցքը հնարավորություն է տալիս կենտրոնացված կոմունալ երթուղին: Մալուխի կառավարումը զգալիորեն հեշտանում է բազմաառանցքային համակարգերում, ինչպիսիք են ռոբոտային զենքերը: Երթուղային հզորությունը, կոդավորիչի մալուխները և օդաճնշական գծերը կենտրոնական անցքով կանխում են մալուխի հոգնածությունը: Այն վերացնում է ոլորման և արտաքին խցանման վտանգները: Ձեր մեքենան պահպանում է մաքուր արտաքին պրոֆիլը:
Դիտարկենք վեց առանցք ունեցող ռոբոտային թեւը: Ավանդական նմուշները մալուխները ուղղում են թևի արտաքին երկայնքով: Այս մալուխները թեքվում և ճկվում են յուրաքանչյուր շարժումով: Ժամանակի ընթացքում ներքին լարերը կոտրվում են: Սնամեջ անցքը թույլ է տալիս մալուխները ներքևից անցնել՝ անմիջապես յուրաքանչյուր հանգույցի կենտրոնով: Մալուխները նվազագույն ճկվում են: Սա կտրուկ բարելավում է լարերի զրահի խափանումների միջև ընկած միջին ժամանակը: Դուք ավելի քիչ ժամանակ եք ծախսում վնասված մալուխները փոխարինելու վրա և ավելի շատ ժամանակ եք ծախսում արտադրությունը գործարկելու վրա:
Շատ առաջադեմ ծրագրեր պահանջում են անխոչընդոտ կենտրոնական առանցքներ: LiDAR համակարգերը լազերային ճառագայթներն անցնում են անմիջապես շարժիչի կենտրոնով: Լազերային մշակման գլուխները օպտիկան անցնում են անցքի միջով: Բժշկական պատկերազարդման և քիմիական մշակման սարքավորումներն անցնում են հեղուկ գծեր պտտման առանցքով: Խոռոչ դիզայնը հիանալի կերպով համապատասխանում է այս պահանջներին: Այն նաև պարզեցնում է սայթաքող օղակի ինտեգրումը: Դուք կարող եք հեշտությամբ ամրացնել միջանցքային սայթաքող օղակները ռոտորի ներսում: Սա թույլ է տալիս շարունակական 360 աստիճանի պտույտ՝ առանց մալուխի կապելու կամ ոլորելու:
Շրջանակ չունեցող շարժիչները օպտիմալացնում են քաշը՝ օգտագործելով մեքենայի գոյություն ունեցող կառուցվածքը: Մեքենայի շրջանակը գործում է որպես շարժիչի պատյան: Դուք վերացնում եք ավելորդ մեխանիկական պատյանները, ծայրամասային զանգերը և ծանր ելքային լիսեռները: Այս զանգվածային կրճատումը չափազանց կարևոր է բջջային և ռոբոտային հավելվածների համար: Ռոբոտային կապերում հեռավոր քաշի իջեցումը բարելավում է ծանրության կենտրոնը: Նվազեցված իներցիան նշանակում է, որ ձեզ ավելի քիչ ոլորող մոմենտ է պետք՝ համակարգը արագացնելու և դանդաղեցնելու համար:
Ինժեներները հսկայական ճկունություն են ձեռք բերում մաքսային ձևի գործոնները նշելու հարցում: Դուք կարող եք ընտրել նրբաբլիթի պրոֆիլներ, որոնք ունեն մեծ տրամագծեր և կարճ առանցքի երկարություններ: Այս հարթ նմուշները տեղավորվում են ամուր տարածական ծրարների մեջ, որտեղ ավանդական գլանաձև շարժիչները ձախողվում են: Ձևի գործոնը հարմարվում է մեքենային, այլ ոչ թե ստիպում է մեքենան հարմարվել շարժիչին: Օրինակ, թեքված գիմբալ մեխանիզմում նրբաբլիթի շարժիչը թույլ է տալիս օպտիկական ծանրաբեռնվածությունը մոտ պահել պտտման առանցքին: Սա նվազագույնի է հասցնում գիմբալի ավլման ծավալը և նվազեցնում տեսախցիկի կայունացման համար անհրաժեշտ ոլորող մոմենտը:
Մեխանիկական համապատասխանության հեռացումը փոխակերպում է համակարգի կատարումը: Փոխանցման տուփերը, գոտիները և կցորդիչները ներկայացնում են շրջադարձային հիստերեզ: Նրանք ճկվում են ծանրաբեռնվածության տակ: Direct drive-ը վերացնում է այս համապատասխան տարրերը: Բեռը կոշտ միացվում է ռոտորին: Սա հանգեցնում է բացառիկ servo կոշտության: Վերահսկիչ օղակը կարող է գործել շատ ավելի բարձր շահույթներով՝ առանց անկայունության:
Դինամիկ արձագանքը կտրուկ բարելավվում է: Դուք հասնում եք ավելի մեծ թողունակության, ավելի արագ կարգավորման ժամանակների և հետևելու բարձր ճշգրտության: Համակարգն անմիջապես արձագանքում է հրամանի փոփոխություններին: Ժամանակակից առանց շրջանակների դիզայնը նաև օպտիմիզացնում է անցքերի և բևեռների կոնֆիգուրացիաները: Նրանք օգտագործում են շեղված շերտավորումներ, որպեսզի նվազագույնի հասցնեն ոլորող մոմենտների ծածանքը և ճկունությունը: Սա ապահովում է չափազանց հարթ աշխատանք շատ ցածր արագությամբ: Ավելին, փոխանցման ցանցի վերացումը նվազեցնում է ձայնային աղմուկը և մեխանիկական թրթռումները: Ճշգրիտ հաստոցների կիրառություններում թրթռման այս բացակայությունը ուղղակիորեն թարգմանվում է արտադրված մասերի մակերեսի բարձրորակ հարդարման:
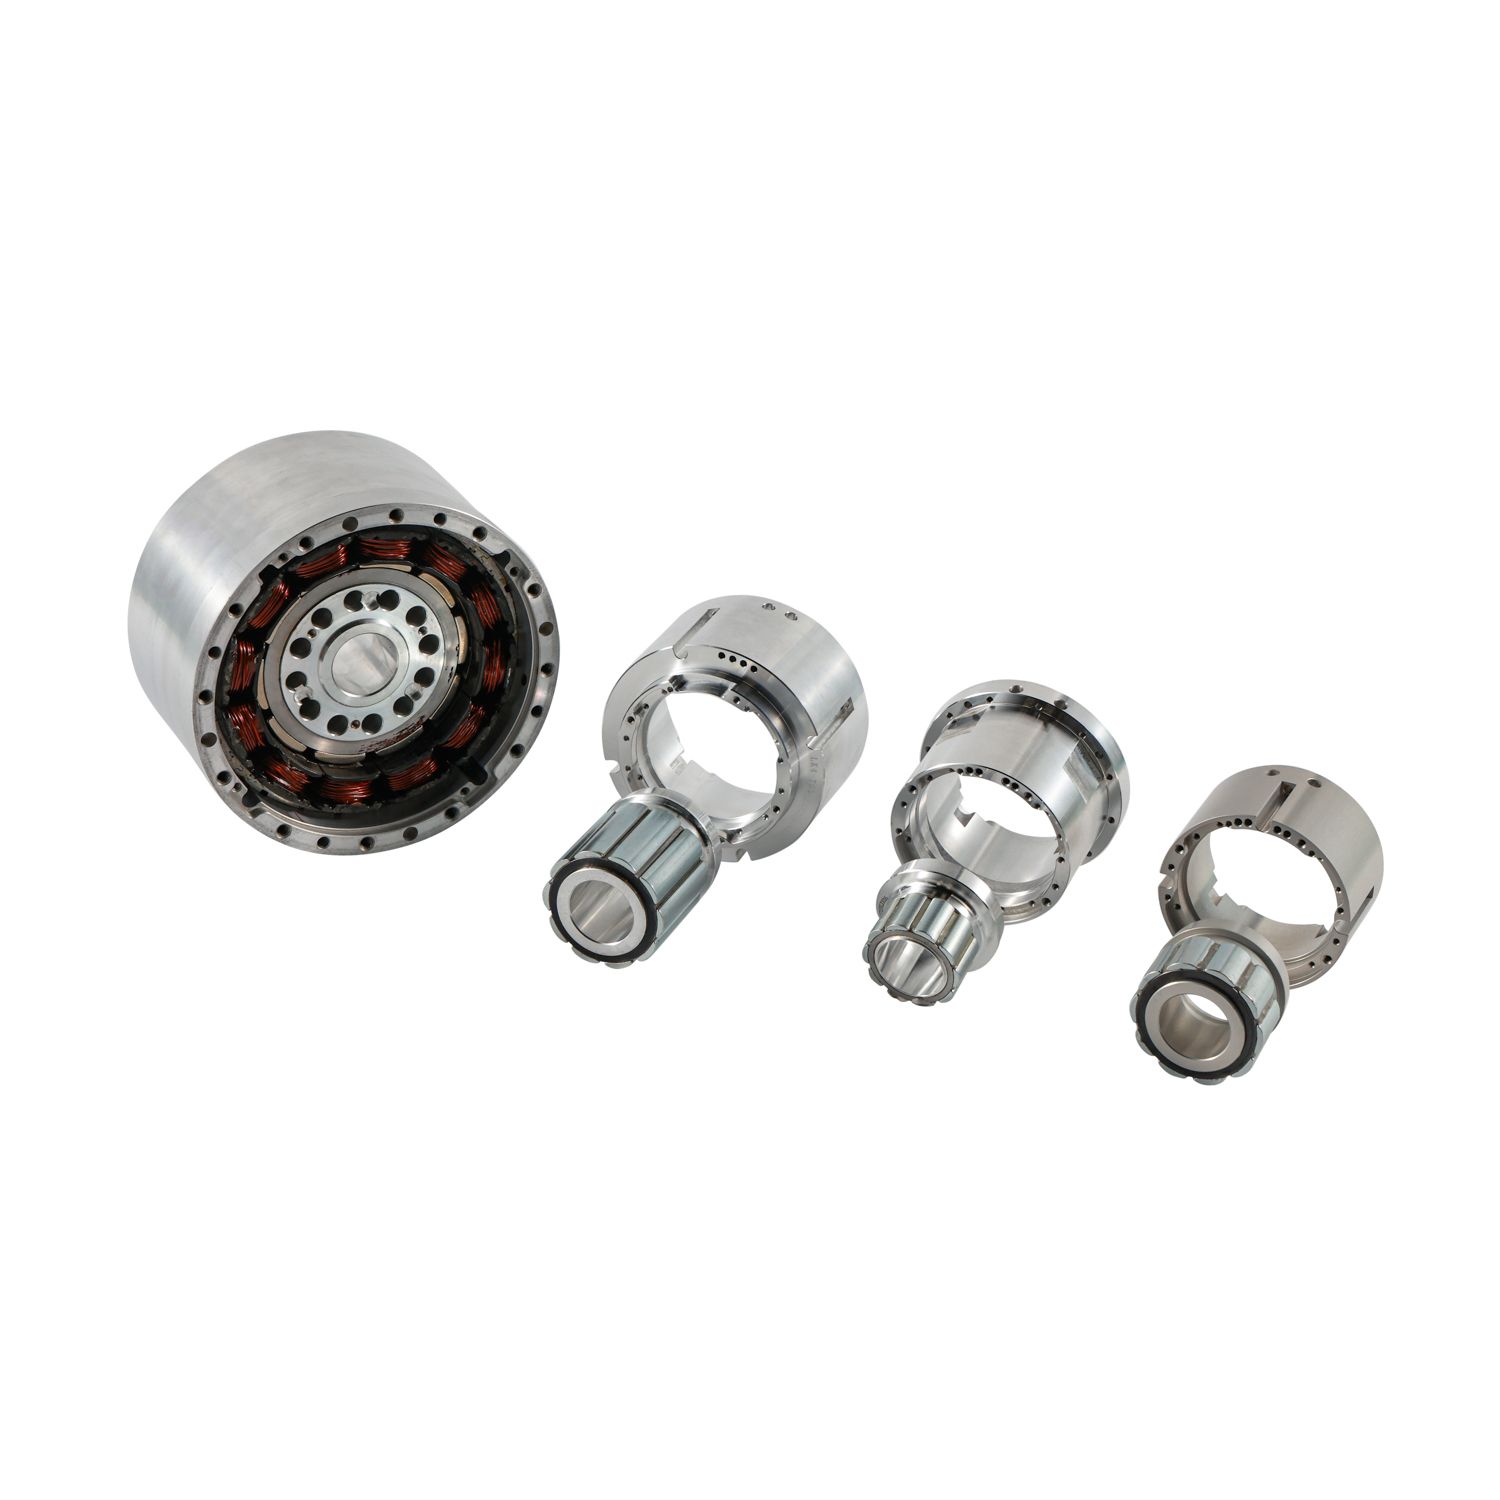
Գործողության գնահատումը պահանջում է դիտարկել ոլորող մոմենտների խտությունը և արագության բնութագրերը: Շրջանակներ չունեցող շարժիչներն ապահովում են բացառիկ շարունակական և առավելագույն ոլորող մոմենտ՝ համեմատած իրենց ակտիվ էլեկտրամագնիսական ծավալի հետ: Նրանք գերազանցում են ցածր արագությամբ, բարձր պտտվող ռեժիմներում: Տեղակայված շարժիչները սովորաբար պահանջում են փոխանցումների կրճատում՝ ցածր արագություններում նմանատիպ ոլորող մոմենտ ստանալու համար: Ուղղակի կապը նշանակում է, որ դուք չեք կորցնում էներգիան մեխանիկական անարդյունավետության պատճառով:
Համակարգի ժամանակային հաստատունները նույնպես տարբերվում են: Էլեկտրական ժամանակի հաստատունը և մեխանիկական ժամանակի հաստատունը թելադրում են, թե որքան արագ է արձագանքում շարժիչը: Շրջանակներ չունեցող ուղիղ շարժիչի նմուշները հաճախ ցուցադրում են ավելի բարձր մեխանիկական ժամանակի հաստատուններ՝ համեմատած տեղակայված փոխանցման շարժիչների հետ: Արդյունավետությունը բարելավվում է, քանի որ դուք վերացնում եք փոխանցման տուփի շփումը և փոխանցման տուփերին բնորոշ մածուցիկ խոնավացման կորուստները: Դուք ավելի շատ էլեկտրական էներգիան ուղղակիորեն վերածում եք օգտակար մեխանիկական աշխատանքի:
Մետրիկա |
Սնամեջ առանց շրջանակի շարժիչ (ուղիղ շարժիչ) |
Տեղավորված շարժիչ փոխանցման տուփով |
|---|---|---|
Ոլորող մոմենտով առաքում |
Ուղղակի դեպի բեռնվածություն, բարձր ոլորող մոմենտ ցածր արագություններում: |
Պահանջում է մեխանիկական կրճատում բարձր ոլորող մոմենտ ստեղծելու համար: |
Հակազդեցություն |
Զրո. |
Ներկա (տարբերվում է ըստ հանդերձանքի տեսակի): |
Կոմունալ երթուղի |
Ներքին խոռոչի միջով: |
Պահանջվում է արտաքին երթուղի: |
Մեխանիկական արդյունավետություն |
Բարձր (առանց փոխանցման կորուստների): |
Ավելի ցածր (շփման և խոնավացման կորուստներ): |
Ինտեգրման ջանք |
Բարձր (պահանջում է հատուկ բնակարան/առանցքակալներ): |
Ցածր (plug-and-play): |
Servo կոշտություն |
Չափազանց բարձր ուղղակի միացման շնորհիվ: |
Սահմանափակվում է փոխանցումատուփի համապատասխանությամբ: |
Առանց շրջանակի շարժիչի չափերը պահանջում են աշխատանքային ցիկլի մանրակրկիտ վերլուծություն: Դուք չեք կարող ապավինել ձիաուժի կամայական ցուցանիշներին: Հաշվեք ջերմային համարժեք RMS ոլորող մոմենտը ամբողջ շարժման պրոֆիլի վրա: Սա ապահովում է, որ շարժիչը չի գերտաքանա շարունակական շահագործման ընթացքում: Պիկ մոմենտի պահանջները թելադրում են առավելագույն հոսանքը, որը շարժիչը պետք է մատակարարի արագացման ժամանակ:
Ուղղակի շարժիչ շարժիչի չափերը ներառում են մի քանի կարևոր քայլեր.
Սահմանեք շարժման պրոֆիլը. քարտեզագրեք պահանջվող արագացման, հաստատուն արագության և դանդաղման փուլերը:
Հաշվարկել բեռնվածքի իներցիան. Որոշեք իներցիայի ճշգրիտ պահը ռոտորին կցված բոլոր շարժվող մասերի համար:
Որոշեք գագաթնակետային ոլորող մոմենտը. հաշվարկեք պտտվող մոմենտը, որն անհրաժեշտ է բեռնվածքի իներցիան ցանկալի արագությամբ արագացնելու համար:
Հաշվարկել RMS ոլորող մոմենտը. որոշել արմատ-միջին քառակուսի մոմենտը ամբողջ աշխատանքային ցիկլի ընթացքում՝ ջերմային պահանջները գնահատելու համար:
Ընտրեք շարժիչը. Ընտրեք շարժիչ, որի շարունակական ոլորող մոմենտն ավելի բարձր է, քան հաշվարկված RMS ոլորող մոմենտը և առավելագույն ոլորող մոմենտը ավելի բարձր, քան հաշվարկված առավելագույն պտտող մոմենտը:
Direct-drive հավելվածները փոխում են իներցիայի համապատասխանության կանոնները: Հաղորդակցված համակարգերը կայունության համար ավանդաբար պահանջում են բեռի և ռոտորի իներցիայի հարաբերակցությունը 1:1: Ուղղակի միացումը շրջանցում է այս սահմանափակումը: Դուք կարող եք հաջողությամբ աշխատել 100:1 կամ ավելի բարձր բեռի և ռոտորի իներցիայի հարաբերակցությամբ: Կոշտ մեխանիկական կապը և առաջադեմ կառավարման ալգորիթմները դա հնարավոր են դարձնում: Սա թույլ է տալիս զանգվածային բեռներ վարել համեմատաբար փոքր շարժիչներով, պայմանով, որ շարժիչը կարող է բավարար ոլորող մոմենտ ստեղծել:
Շրջանակներ չունեցող ինտեգրումը պահանջում է խիստ մեխանիկական դիզայն: Անտեղի ռոտորի և ստատորի միջև ճշգրիտ համակենտրոնությունը և օդային բացը պահպանելը ինժեներական կարևոր մարտահրավեր է: Այս օդային բացը հաճախ հասնում է միլիմետրի տասներորդական չափի: Ձեր մշակված մասերում հանդուրժողականության կուտակումը կարող է հեշտությամբ սպառել այս բացը, ինչը կհանգեցնի ռոտոր-ստատոր աղետալի շփման: Դուք պետք է ստատորի պատյանը և ռոտորի լիսեռը մեքենայացնեք մինչև ճշգրիտ հանդուրժողականություն: Արտահոսքը պետք է լինի բացարձակ նվազագույնի:
Մագնիսական ձգողական ուժերը հավաքման զգալի վտանգներ են ներկայացնում: Ռոտորի և ստատորի միջև ճառագայթային մագնիսական ձգումը հսկայական է: Դուք պետք է օգտագործեք ոչ մագնիսական հավաքման հարմարանքներ և ուղեցույցներ: Առանց համապատասխան գործիքակազմի հավաքման փորձը վտանգում է բաղադրիչի վնասումը և օպերատորի ծանր վնասվածքը: Մենք սովորաբար նախագծում ենք հատուկ տեղադրման գործիքներ՝ օգտագործելով ալյումին կամ 300 սերիայի չժանգոտվող պողպատ: Այս գործիքներն ուղղորդում են ռոտորը դեպի ստատոր՝ միաժամանակ դիմադրելով ճառագայթային ձգմանը:
Առանցքակալների ընտրությունը նույնպես անցնում է համակարգի դիզայներին: Դուք պետք է նշեք առանցքակալներ, որոնք կառավարում են օգտակար բեռը՝ միաժամանակ դիմակայելով մագնիսական ճառագայթային ուժերին: Նրանք պետք է պահպանեն կոշտ առանցքային և ճառագայթային արտահոսքի պրոֆիլներ բոլոր աշխատանքային պայմաններում: Խաչաձև առանցքակալները հանրաճանաչ ընտրություն են առանց շրջանակի շարժիչային հոդերի համար: Նրանք միաժամանակ կառավարում են շառավղային, առանցքային և մոմենտային բեռները շատ կոմպակտ առանցքային հետքի շրջանակներում:
Direct drive-ը պահանջում է բարձր լուծաչափով արձագանք: Օպտիկական կամ մագնիսական օղակաձև կոդավորիչների տեղադրումը անմիջապես խոռոչի լիսեռի վրա առաջացնում է հավասարեցման բարդություններ: Կոդավորիչի ընթերցման գլուխը պետք է պահպանի ճշգրիտ հեռավորությունը և կողմնորոշումը մասշտաբի նկատմամբ: Լիսեռի ցանկացած արտահոսք ուղղակիորեն նվազեցնում է դիրքի ճշգրտությունը: Դուք պետք է մեքենայացնեք կոդավորիչի ամրացման մակերեսները նույն ճշգրտությամբ, ինչ կրող մատյանները:
Կոմուտացիայի հավասարեցումը կամ փուլավորումը ավելացնում է ևս մեկ քայլ: Դուք պետք է որոշեք ճշգրիտ օֆսեթ անկյունը կոդավորիչի զրոյական դիրքի և ռոտորի մագնիսական բևեռների միջև: Servo drive-ին անհրաժեշտ է այս տեղեկատվությունը պատշաճ սինուսոիդային կոմուտացիայի համար: Սխալ փուլավորումը հանգեցնում է անարդյունավետ աշխատանքի կամ պտտման ձախողման: Շատ ժամանակակից կրիչներ օգտագործում են wake-and-shake ալգորիթմներ՝ այս հաշվանցումը ավտոմատ կերպով միացնելու ժամանակ որոշելու համար: Որպես այլընտրանք, դուք կարող եք օգտագործել Hall էֆեկտի սենսորները սկզբնական կոմուտացիայի համար՝ նախքան բարձր լուծաչափի կոդավորիչին անցնելը:
Ջերմային կառավարման պատասխանատվությունն ամբողջությամբ անցնում է համակարգի ինտեգրատորի վրա: Մեքենայի շրջանակը գործում է որպես առաջնային ջերմատախտակ: Դուք պետք է նախագծեք համապատասխան ջերմային ուղիներ՝ ստատորի ոլորուններից առաջացած ջերմությունը ցրելու համար: Ջերմության վատ ցրումը հանգեցնում է ոլորուն ջերմաստիճանի բարձրացման: Դուք պետք է ապահովեք խիտ միջամտություն կամ օգտագործեք ջերմահաղորդիչ էպոքսիդներ ստատորի և պատյանի միջև՝ ջերմային դիմադրությունը նվազագույնի հասցնելու համար:
Ավելորդ շոգը լուրջ ապամագնիսացման վտանգ է ներկայացնում: Բարձր ջերմաստիճանը կարող է անդառնալիորեն ապամագնիսացնել NdFeB ռոտորի մագնիսները: Դուք պետք է տեղադրեք ջերմաստիճանի տվիչներ, ինչպիսիք են PTC թերմիստորները, NTC ջերմիստորները կամ RTD-ները, անմիջապես ստատորի ոլորունների մեջ: Այս սենսորները թույլ են տալիս շարժիչին վերահսկել ջերմաստիճանը և կանխել վնասը: Սառեցման մեթոդները տարբերվում են՝ կախված աշխատանքային ցիկլից: Մեքենայի շրջանակի միջոցով պասիվ անցումը գործում է բազմաթիվ ծրագրերի համար: Բարձր շարունակական ոլորող մոմենտ կիրառելը կարող է պահանջել ակտիվ սառեցում, օրինակ՝ հատուկ հեղուկ բաճկոններ կամ օդի հարկադիր շրջանառություն: Հեղուկ հովացման բաճկոն նախագծելիս դուք պետք է ապահովեք ամուր միջամտություն ստատորի և հովացման թևի միջև՝ ջերմության փոխանցումը առավելագույնի հասցնելու համար:

Բժշկական սարքավորումները մեծապես հիմնված են առանց շրջանակի տեխնոլոգիայի վրա: MRI մեքենաները, CT սկաներները և վիրաբուժական ռոբոտի հոդերը օգտագործում են այս շարժիչները: Ոչ մագնիսական տատանումներ կան զգայուն պատկերային միջավայրերի համար: Սնամեջ անցքը թույլ է տալիս պատկերային բաղադրիչներին և մալուխներին անցնել պտտման առանցքով: Հարթ, առանց ատամնավոր շարժումը թույլ է տալիս ճշգրիտ մանիպուլյացիաներ կատարել վիրաբուժական պրոցեդուրաներում: Վիրաբուժական ռոբոտում վիրաբույժը հենվում է հապտիկ հետադարձ կապի վրա: Հոդերի ցանկացած շփում կամ հակազդեցություն խեղաթյուրում է այս արձագանքը: Ուղղակի շարժիչով առանց շրջանակի շարժիչները ապահովում են թափանցիկություն, որն անհրաժեշտ է ճշգրիտ հապտիկ արտապատկերման համար:
Օդատիեզերական ծրագրերը պահանջում են ծայրահեղ օպտիմալացում: Gimbal համակարգերը, թիրախավորման պատյանները և արբանյակային կապի ալեհավաքները օգտագործում են առանց շրջանակի շարժիչներ: Արժեքի առաջնային դրայվերը SWaP-C (չափ, քաշ, հզորություն և ծախս) օպտիմալացումն է: Ուղղակի շարժման այս համակարգերը բացառիկ հուսալիություն են ապահովում կոշտ, բարձր թրթռումներով միջավայրերում, որտեղ փոխանցման տուփերը կարող են խափանվել: Արբանյակային ալեհավաքի ցուցիչ մեխանիզմում շարժիչը պետք է աշխատի վակուումում: Սա վերացնում է կոնվեկտիվ սառեցումը: Համակարգը պետք է ամբողջությամբ հիմնվի հաղորդիչ ջերմության փոխանցման վրա՝ գիմբալի կառուցվածքի միջոցով:
Ժամանակակից գործարանային ավտոմատացումը կախված է կոմպակտ հզորությունից: Համագործակցային ռոբոտի (կոբոտի) հոդերը, պտտվող ինդեքսավորման սեղանները և կիսահաղորդչային արտադրական սարքավորումները օգտագործում են առանց շրջանակի դիզայնը: Նրանք առաջարկում են մեծ ոլորող մոմենտ խտություն կոմպակտ համատեղ փաթեթում: Ուղղակի շարժիչը հնարավորություն է տալիս անվտանգ, կանխատեսելի ուժի հետադարձ կապ, որը հայտնի է որպես պրոպրիոկենսացիա: Սա թույլ է տալիս կոբոտներին զգալ բախումները և անվտանգ գործել մարդկային աշխատողների կողքին: Կիսահաղորդչային վաֆլի մշակման դեպքում շարժիչները պետք է աշխատեն մաքուր սենյակներում: Շրջանակներ չունեցող շարժիչները վերացնում են մասնիկների առաջացումը՝ կապված հանդերձանքի ատամների կրելու և քայքայող քսանյութերի հետ:
Hollow Frameless Motor-ը իդեալական լուծում է մեքենաների համար, որոնք պահանջում են կոմպակտ ինտեգրում, զրոյական հակազդեցություն, բարձր սերվո կոշտություն, ճշգրիտ դիրքավորում և կենտրոնացված կոմունալ երթուղի: Այնուամենայնիվ, հաջող իրականացումը կախված է շարժիչի ճշգրիտ չափերից, ռոտոր-ստատորի խիստ հավասարեցումից, համապատասխան կրող և կոդավորիչի ընտրությունից, հավաքման մասնագիտացված գործիքավորումից և արդյունավետ ջերմային կառավարումից:
Shenzhen Tiger Motion Control Technology-ը տրամադրում է շարժման կառավարման լուծումներ առաջադեմ ավտոմատացման և ճշգրիտ սարքավորումների կիրառման համար: Նրա տեխնիկական աջակցությունն օգնում է մեքենաշինողներին լուծել շարժիչի ընտրության, մեխանիկական ինտեգրման, կառավարման կատարողականի և համակարգի հուսալիության պահանջները:
Նախաձեռնեք նախագծման համապարփակ վերանայում շարժման վերահսկման ինժեների հետ՝ հայտի իրագործելիությունը գնահատելու համար:
Պահանջեք 3D CAD մոդելներ արտադրողից՝ ստուգելու տարածական ծրարները և ինտեգրման կետերը:
Նախագծեք և պատրաստեք մասնագիտացված, ոչ մագնիսական հավաքման գործիքներ, նախքան արտադրական միավորներ պատվիրելը:
Պատվիրեք նախատիպի գնահատման հավաքածու՝ ջերմային կատարողականությունը հաստատելու և հանգույցի կոշտությունը վերահսկելու համար:
A: Շրջանակ չունեցող շարժիչը մատակարարվում է որպես ռոտորի և ստատորի առանձին բաղադրիչներ՝ առանց առանցքակալների, ծայրամասային զանգերի կամ լիսեռի: Մեքենաշինարարը ինտեգրում է այս ակտիվ էլեկտրամագնիսական մասերը անմիջապես իրենց սեփական մեխանիկական կառուցվածքի մեջ: Տեղակայված շարժիչը ամբողջական, գործարանում հավաքված ագրեգատ է, որը պատրաստ է պտտվել մեքենայի վրա:
Ա. Դուք սովորաբար սեղմում եք, ամրացնում կառուցվածքային սոսինձները կամ մեխանիկորեն սեղմում եք ստատորը մեքենայի շրջանակի մեջ: Ռոտորը ամրացվում է շարժվող լիսեռի վրա՝ օգտագործելով սոսինձներ, կծկվող ամրացումներ կամ մեխանիկական սեղմող օղակներ՝ ապահովելով ճշգրիտ համակենտրոնություն:
Մշտական մագնիսները առաջացնում են ծայրահեղ ճառագայթային ձգողական ուժեր: Եթե ռոտորը տեղադրվի կենտրոնից դուրս, այն ուժգին կկպչի ստատորին, ջախջախելով մատները և կոտրելով մագնիսները: Հավաքման ընթացքում դուք պետք է օգտագործեք մասնագիտացված, ոչ մագնիսական հարթեցման հարմարանքներ:
A: Ոչ, դրանք նախատեսված են ուղիղ շարժիչի կոնֆիգուրացիաների համար, որոնք ուղղակիորեն զուգակցվում են բեռի հետ՝ հակազդեցությունը վերացնելու համար: Այնուամենայնիվ, փոքր տարածության մեջ մոմենտների ծայրահեղ մեծացում պահանջող ծրագրերում դրանք կարող են զուգակցվել խոռոչի լարման ալիքային շարժակների հետ:
A. Ջերմությունը ցրվում է հաղորդման միջոցով ստատորից դեպի ընդունող մեքենայի կառուցվածք: Բարձր հզորության կիրառման համար ինտեգրատորները տեղադրում են հատուկ հեղուկ հովացման ալիքներ շրջակա բնակարանի մեջ: Ներկառուցված ջերմային սենսորները վերահսկում են ոլորուն ջերմաստիճանը, որպեսզի կանխեն մագնիսի ապամագնիսացումը:
A: Մեծ տրամագծով օպտիկական կամ մագնիսական օղակաձև կոդավորիչները իդեալական են: Նրանք համապատասխանում են շարժիչի խոռոչի պրոֆիլին, ինչը թույլ է տալիս մալուխներին և կոմունալ ծառայություններին ամբողջությամբ անցնել ինչպես շարժիչի, այնպես էլ հետադարձ սարքի կենտրոնով:


