
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-07-29 Origen: Sitio


En la robótica avanzada y la automatización de precisión, las limitaciones físicas de los componentes tradicionales del tren motriz obstaculizan cada vez más el rendimiento del sistema y la miniaturización del diseño. Los motores con carcasa estándar combinados con transmisiones mecánicas introducen holgura, aumentan el espacio ocupado, añaden peso y complican el enrutamiento de los servicios esenciales del sistema. Las líneas eléctricas, los cables de datos, los fluidos y la óptica a menudo deben pasar de manera incómoda alrededor de cajas de engranajes y carcasas de motores voluminosos, lo que crea puntos de falla y limita el rango de movimiento. Los motores huecos sin marco brindan una alternativa de transmisión directa que elimina el cumplimiento mecánico y se integra directamente en la estructura de la máquina. Esta guía evalúa las ventajas técnicas y las compensaciones de integración de especificar arquitecturas sin marco para aplicaciones de alto rendimiento. Examinaremos la eficiencia espacial, el enrutamiento de servicios públicos, el rendimiento dinámico y las capacidades de diseño mecánico necesarias para gestionar tolerancias estrictas, mantener el entrehierro entre rotor y estator y diseñar soluciones de gestión térmica personalizadas para la próxima construcción de su máquina.
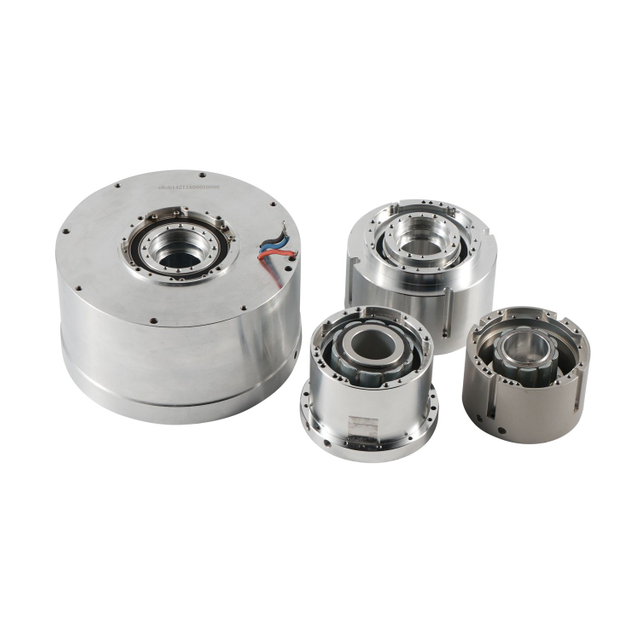
Eficiencia espacial optimizada: al eliminar los extremos, los cojinetes y las carcasas externas, los motores sin marco reducen la masa y el espacio total, lo que permite diseños de juntas muy compactos.
Enrutamiento de servicios públicos simplificado: el gran diámetro interior (diámetro hueco) permite el paso sin obstrucciones de cables, rayos láser o líneas de fluido directamente a través del eje de rotación, lo que reduce el desgaste externo del cable y los riesgos de enganches.
Rendimiento dinámico superior: el acoplamiento directo a la carga elimina el juego de la caja de cambios y la elasticidad mecánica, lo que resulta en una mayor rigidez del servo, tiempos de asentamiento más rápidos y una precisión posicional superior.
Complejidad de la integración: lograr estas ventajas requiere capacidades rigurosas de diseño mecánico interno para gestionar tolerancias estrictas, mantener el entrehierro entre rotor y estator, diseñar herramientas de ensamblaje especializadas y diseñar soluciones de gestión térmica personalizadas.
Un motor sin marco representa la forma más pura de generación de energía electromagnética. Elimina todo el embalaje externo. Recibirá solo los componentes activos esenciales necesarios para generar torque. Esta construcción de dos piezas consta únicamente de un rotor magnético independiente y un estator bobinado. La fábrica no instala cojinetes, ejes ni dispositivos de retroalimentación. El fabricante de la máquina debe integrar estos elementos en el montaje final. Usted asume la responsabilidad de alinear los componentes y soportar la masa giratoria.
Los rotores suelen contar con imanes permanentes de neodimio-hierro-boro (NdFeB) de alta energía. Los diseños del estator varían según los requisitos de rendimiento. Debes elegir entre devanados del estator concentrados y distribuidos. Los devanados concentrados ofrecen vueltas finales más cortas y factores de llenado de ranura más altos. Los devanados distribuidos proporcionan formas de onda contraEMF más suaves. Las configuraciones del rotor también difieren. Los diseños de imanes permanentes de superficie (SPM) montan imanes en el exterior del rotor. Los diseños de imanes permanentes interiores (IPM) incorporan imanes dentro de la pila de laminación del rotor, lo que ofrece una mayor integridad estructural para un funcionamiento a alta velocidad.
El estator consta de láminas de acero apiladas. Estas laminaciones reducen las pérdidas por corrientes parásitas. Se enrolla alambre de cobre a través de las ranuras de la pila de laminación. El patrón de devanado determina las características eléctricas del motor. Los ingenieros encapsulan los devanados en una resina de alta temperatura. Este proceso de encapsulado mejora la conductividad térmica y protege los cables del daño ambiental. El rotor consta de un cubo de acero con imanes permanentes adheridos a su superficie o incrustados en su interior. A menudo, un manguito de retención se envuelve alrededor de los imanes montados en la superficie. Este manguito evita que los imanes se desprendan a altas velocidades de rotación.
El principio de accionamiento directo define cómo funcionan estos motores. El rotor se conecta directamente a la carga impulsada. No existe transmisión mecánica intermedia. Eliminas correas, poleas y cajas de cambios. Esto establece una base de alto rendimiento para el control de movimiento. La especificación de esta tecnología requiere cumplir criterios de éxito específicos. Debería considerar diseños sin marco cuando su aplicación exige una alta densidad de torsión a bajas velocidades. Los requisitos de precisión extrema y las severas limitaciones espaciales también justifican el esfuerzo de integración.
La característica distintiva de estos motores es el gran diámetro interior. Este orificio hueco permite el enrutamiento centralizado de servicios públicos. La gestión de cables se vuelve mucho más fácil en sistemas multieje como brazos robóticos. El encaminamiento de los cables de alimentación, del codificador y de las líneas neumáticas a través del orificio central evita la fatiga del cable. Elimina los riesgos de torsión y enganches externos. Su máquina mantiene un perfil exterior limpio.
Considere un brazo robótico de seis ejes. Los diseños tradicionales pasan los cables por la parte exterior del brazo. Estos cables se doblan y flexionan con cada movimiento. Con el tiempo, los cables internos se rompen. Un orificio hueco le permite pasar los cables internamente, directamente a través del centro de cada junta. Los cables experimentan una flexión mínima. Esto mejora drásticamente el tiempo medio entre fallos del mazo de cables. Pasa menos tiempo reemplazando cables dañados y más tiempo ejecutando la producción.
Muchas aplicaciones avanzadas requieren ejes centrales sin obstáculos. Los sistemas LiDAR pasan rayos láser directamente a través del centro del motor. Los cabezales de procesamiento láser dirigen la óptica a través del orificio. Los equipos de procesamiento químico y de imágenes médicas pasan líneas de fluido a través del eje de rotación. El diseño hueco se adapta perfectamente a estos requisitos. También simplifica la integración del anillo colector. Puede montar fácilmente anillos colectores pasantes dentro del rotor. Esto permite una rotación continua de 360 grados sin que el cable se atasque ni se tuerza.
Los motores sin marco optimizan el peso utilizando la estructura existente de la máquina. El bastidor de la máquina actúa como carcasa del motor. Elimina carcasas mecánicas redundantes, campanas finales y ejes de salida pesados. Esta reducción de masa es fundamental para aplicaciones móviles y robóticas. Reducir el peso distal en los enlaces robóticos mejora el centro de gravedad. La inercia reducida significa que necesita menos torque para acelerar y desacelerar el sistema.
Los ingenieros obtienen una inmensa flexibilidad al especificar factores de forma personalizados. Puede seleccionar perfiles tipo pancake con diámetros grandes y longitudes axiales cortas. Estos diseños planos encajan en espacios reducidos donde fallan los motores cilíndricos tradicionales. El factor de forma se adapta a la máquina, en lugar de obligar a la máquina a adaptarse al motor. Por ejemplo, en un mecanismo de cardán de giro e inclinación, un motor tipo panqueque le permite mantener la carga útil óptica cerca del eje de rotación. Esto minimiza el volumen de barrido del cardán y reduce el torque necesario para estabilizar la cámara.
Eliminar el cumplimiento mecánico transforma el rendimiento del sistema. Las cajas de cambios, correas y acoplamientos introducen histéresis torsional. Se flexionan bajo carga. La transmisión directa elimina estos elementos compatibles. La carga se acopla rígidamente al rotor. Esto da como resultado una rigidez excepcional del servo. El bucle de control puede funcionar con ganancias mucho mayores sin inestabilidad.
La respuesta dinámica mejora dramáticamente. Obtendrá un mayor ancho de banda, tiempos de establecimiento más rápidos y una precisión de seguimiento superior. El sistema responde instantáneamente a los cambios de comando. Los diseños modernos sin marco también optimizan las configuraciones de ranuras y postes. Utilizan laminaciones sesgadas para minimizar la ondulación y el dentado del torque. Esto garantiza un funcionamiento ultrasuave a velocidades muy bajas. Además, al eliminar el engrane de los engranajes se reduce el ruido audible y la vibración mecánica. En aplicaciones de mecanizado de precisión, esta falta de vibración se traduce directamente en acabados superficiales superiores en las piezas fabricadas.
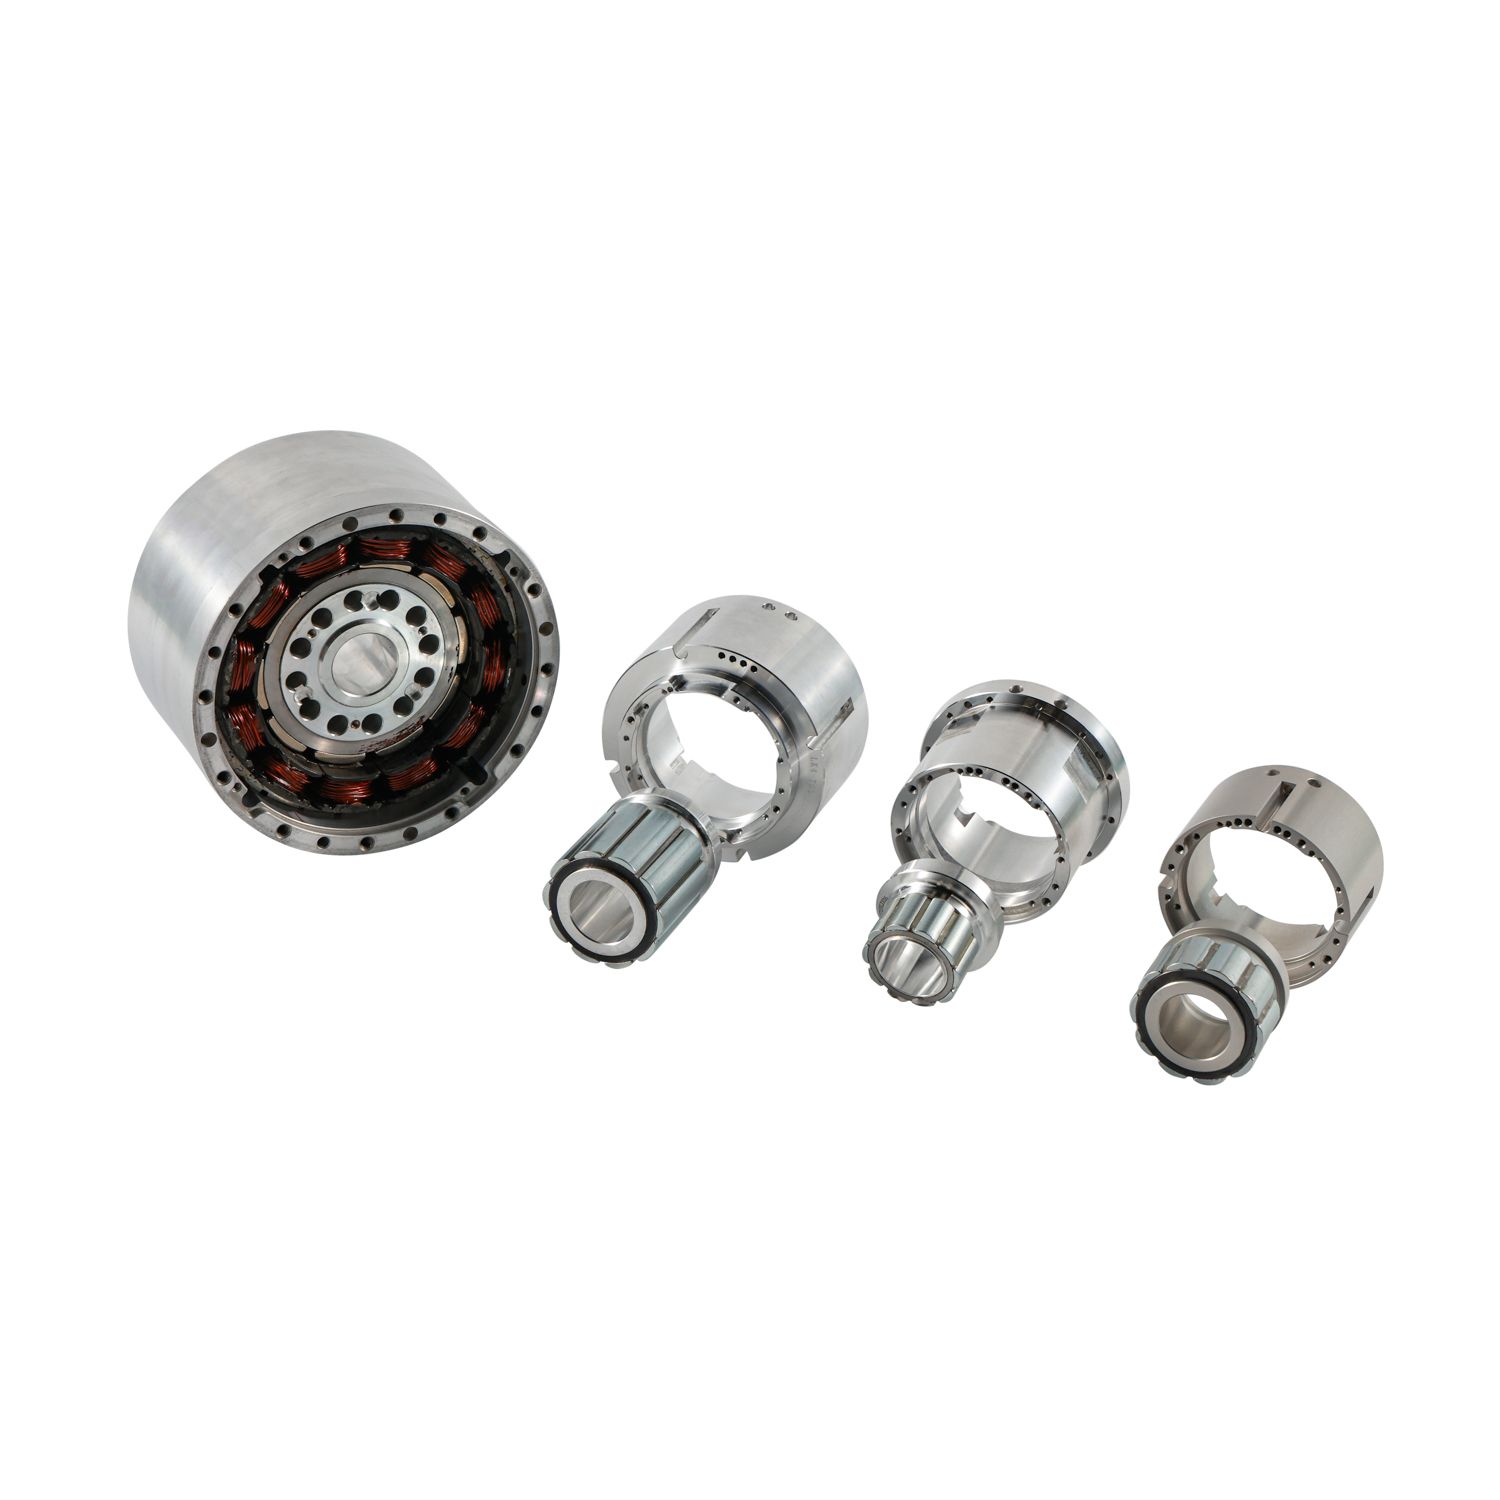
La evaluación del rendimiento requiere observar la densidad de par y las características de velocidad. Los motores sin marco ofrecen un par máximo y continuo excepcional en relación con su volumen electromagnético activo. Destacan en regímenes de baja velocidad y alto par. Los motores con carcasa normalmente requieren una reducción de engranajes para lograr un par similar a bajas velocidades. La conexión directa significa que no se pierde energía debido a ineficiencias mecánicas.
Las constantes de tiempo del sistema también difieren. La constante de tiempo eléctrica y la constante de tiempo mecánica dictan la rapidez con la que responde el motor. Los diseños de transmisión directa sin marco a menudo exhiben constantes de tiempo mecánicas superiores en comparación con los motorreductores con carcasa. La eficiencia mejora porque se elimina la fricción de la transmisión y las pérdidas de amortiguación viscosas inherentes a las cajas de cambios. Conviertes más energía eléctrica directamente en trabajo mecánico útil.
Métrico |
Motor hueco sin marco (accionamiento directo) |
Motor alojado con caja de cambios |
|---|---|---|
Entrega de par |
Directo a la carga, alto par a bajas velocidades. |
Requiere reducción mecánica para un par alto. |
Reacción |
Cero. |
Presente (varía según el tipo de equipo). |
Enrutamiento de servicios públicos |
Orificio hueco pasante interno. |
Se requiere enrutamiento externo. |
Eficiencia mecánica |
Alto (sin pérdidas de transmisión). |
Menor (pérdidas por fricción y amortiguación). |
Esfuerzo de integración |
Alto (requiere carcasa/cojinetes personalizados). |
Bajo (plug-and-play). |
Rigidez del servo |
Extremadamente alto debido al acoplamiento directo. |
Limitado por el cumplimiento de la caja de cambios. |
El dimensionamiento de un motor sin marco requiere un análisis cuidadoso del ciclo de trabajo. No se puede confiar en métricas arbitrarias de caballos de fuerza. Calcule el par RMS equivalente térmico sobre todo el perfil de movimiento. Esto garantiza que el motor no se sobrecalentará durante el funcionamiento continuo. Los requisitos de par máximo dictan la corriente máxima que debe suministrar el variador durante la aceleración.
El dimensionamiento de un motor de transmisión directa implica varios pasos críticos:
Defina el perfil de movimiento: trace las fases requeridas de aceleración, velocidad constante y desaceleración.
Calcule la inercia de la carga: determine el momento exacto de inercia de todas las piezas móviles unidas al rotor.
Determine el par máximo: calcule el par requerido para acelerar la inercia de la carga a la velocidad deseada.
Calcule el par RMS: determine el par cuadrático medio durante todo el ciclo de trabajo para evaluar los requisitos térmicos.
Seleccione el motor: elija un motor con una clasificación de par continuo superior al par RMS calculado y una clasificación de par máximo superior al par máximo calculado.
Las aplicaciones de accionamiento directo cambian las reglas para igualar la inercia. Los sistemas de engranajes tradicionalmente requieren una relación de inercia carga-rotor de 1:1 para lograr estabilidad. El acoplamiento directo evita esta limitación. Puede operar exitosamente con relaciones de inercia carga-rotor de 100:1 o superiores. La rígida conexión mecánica y los algoritmos de control avanzados lo hacen posible. Esto le permite manejar cargas masivas con motores relativamente pequeños, siempre que el motor pueda generar suficiente par.
La integración sin marco exige un diseño mecánico riguroso. Mantener la concentricidad precisa y el entrehierro entre el rotor no alojado y el estator es un desafío de ingeniería crítico. Este espacio de aire suele medir hasta décimas de milímetro. La acumulación de tolerancias en las piezas mecanizadas puede consumir fácilmente este espacio, lo que provoca un contacto catastrófico entre el rotor y el estator. Debe mecanizar la carcasa del estator y el eje del rotor con tolerancias exactas. El descentramiento debe mantenerse al mínimo absoluto.
Las fuerzas de atracción magnética presentan importantes riesgos de montaje. La atracción magnética radial entre el rotor y el estator es inmensa. Debe utilizar guías y accesorios de montaje no magnéticos. Intentar ensamblar sin las herramientas adecuadas corre el riesgo de dañar los componentes y provocar lesiones graves al operador. Normalmente diseñamos herramientas de inserción personalizadas utilizando aluminio o acero inoxidable serie 300. Estas herramientas guían el rotor hacia el estator mientras resisten la tracción radial.
La selección de rodamientos también recae en el diseñador del sistema. Debe especificar rodamientos que soporten la carga útil y al mismo tiempo resistan las fuerzas radiales magnéticas. Deben mantener perfiles rígidos de descentramiento axial y radial en todas las condiciones de funcionamiento. Los rodamientos de rodillos transversales son una opción popular para juntas de motores sin marco. Manejan cargas radiales, axiales y de momento simultáneamente dentro de una huella axial muy compacta.
La transmisión directa requiere retroalimentación de alta resolución. El montaje de codificadores de anillo ópticos o magnéticos directamente en el eje hueco introduce complejidades de alineación. La cabeza lectora del codificador debe mantener una distancia y orientación precisas con respecto a la escala. Cualquier descentramiento en el eje degrada directamente la precisión posicional. Debe mecanizar las superficies de montaje del codificador con la misma precisión que los muñones de los cojinetes.
La alineación de la conmutación, o fase, añade otro paso. Debe determinar el ángulo de compensación exacto entre la posición cero del codificador y los polos magnéticos del rotor. El servoaccionamiento necesita esta información para una conmutación sinusoidal adecuada. La puesta en fase incorrecta conduce a un funcionamiento ineficiente o a una falla en la rotación. Muchas unidades modernas utilizan algoritmos de activación y vibración para determinar esta compensación automáticamente al encenderse. Alternativamente, puede utilizar sensores de efecto Hall para la conmutación inicial antes de cambiar al codificador de alta resolución.
La responsabilidad de la gestión térmica pasa completamente al integrador del sistema. El bastidor de la máquina actúa como disipador de calor principal. Debe diseñar rutas térmicas adecuadas para disipar el calor generado por los devanados del estator. Una mala disipación del calor provoca temperaturas elevadas en los devanados. Debe garantizar un ajuste de interferencia apretado o utilizar epoxis térmicamente conductores entre el estator y la carcasa para minimizar la resistencia térmica.
El calor excesivo plantea un grave riesgo de desmagnetización. Las altas temperaturas pueden desmagnetizar irreversiblemente los imanes del rotor de NdFeB. Debe incorporar sensores de temperatura, como termistores PTC, termistores NTC o RTD, directamente en los devanados del estator. Estos sensores permiten que la unidad controle la temperatura y evite daños. Los métodos de enfriamiento varían según el ciclo de trabajo. La conducción pasiva a través del bastidor de la máquina funciona para muchas aplicaciones. Las aplicaciones de alto torque continuo pueden requerir enfriamiento activo, como camisas de líquido personalizadas o circulación de aire forzada. Al diseñar una camisa de refrigeración líquida, debe garantizar un ajuste de interferencia ajustado entre el estator y el manguito de refrigeración para maximizar la transferencia de calor.

Los equipos médicos dependen en gran medida de la tecnología sin marco. Las máquinas de resonancia magnética, los escáneres de tomografía computarizada y las articulaciones de robots quirúrgicos utilizan estos motores. Existen variaciones no magnéticas para entornos de imágenes sensibles. El orificio hueco permite que los componentes de imágenes y los cables pasen a través del eje de rotación. El movimiento suave y sin engranajes permite la manipulación precisa requerida en los procedimientos quirúrgicos. En un robot quirúrgico, el cirujano depende de la retroalimentación háptica. Cualquier fricción o reacción en las articulaciones distorsiona esta retroalimentación. Los motores sin marco de accionamiento directo brindan la transparencia necesaria para una representación háptica precisa.
Las aplicaciones aeroespaciales exigen una optimización extrema. Los sistemas de cardán, las cápsulas de orientación y las antenas de comunicación por satélite utilizan motores sin marco. El principal impulsor de valor es la optimización SWaP-C (tamaño, peso, potencia y costo). Estos sistemas de transmisión directa brindan una confiabilidad excepcional en entornos hostiles y de alta vibración donde las cajas de engranajes fallarían. En el mecanismo de orientación de una antena satelital, el motor debe funcionar en el vacío. Esto elimina el enfriamiento por convección. El sistema debe depender completamente de la transferencia de calor conductivo a través de la estructura del cardán.
La automatización industrial moderna depende de la energía compacta. Las juntas de robots colaborativos (cobot), las mesas indexadoras giratorias y los equipos de fabricación de semiconductores aprovechan los diseños sin marco. Ofrecen una alta densidad de torsión en un paquete de juntas compacto. La transmisión directa permite una retroalimentación de fuerza segura y predecible, conocida como propiocepción. Esto permite a los cobots detectar colisiones y operar de forma segura junto con trabajadores humanos. En la manipulación de obleas semiconductoras, los motores deben funcionar en salas blancas. Los motores sin marco eliminan la generación de partículas asociada con el desgaste de los dientes de los engranajes y los lubricantes degradantes.
Un motor hueco sin marco es una solución ideal para máquinas que requieren integración compacta, juego cero, alta rigidez del servo, posicionamiento preciso y enrutamiento de servicios centralizado. Sin embargo, una implementación exitosa depende de un dimensionamiento preciso del motor, una alineación estricta del rotor y el estator, una selección adecuada de rodamientos y codificadores, herramientas de ensamblaje especializadas y una gestión térmica eficaz.
Shenzhen Tiger Motion Control Technology proporciona soluciones de control de movimiento para aplicaciones avanzadas de automatización y equipos de precisión. Su soporte técnico ayuda a los fabricantes de máquinas a abordar los requisitos de selección de motores, integración mecánica, rendimiento del control y confiabilidad del sistema.
Inicie una revisión integral del diseño con un ingeniero de control de movimiento para evaluar la viabilidad de la aplicación.
Solicite modelos CAD 3D al fabricante para verificar envolventes espaciales y puntos de integración.
Diseñe y fabrique herramientas de ensamblaje especializadas y no magnéticas antes de ordenar unidades de producción.
Solicite un kit de evaluación de prototipos para validar el rendimiento térmico y controlar la rigidez del circuito.
R: Un motor sin marco se suministra como componentes separados de rotor y estator sin cojinetes, terminales ni eje. El fabricante de máquinas integra estas piezas electromagnéticas activas directamente en su propia estructura mecánica. Un motor con carcasa es una unidad completa ensamblada en fábrica lista para atornillar a una máquina.
R: Por lo general, el estator se ajusta a presión, se une con adhesivos estructurales o se sujeta mecánicamente al marco de la máquina. El rotor se fija al eje impulsado mediante adhesivos, ajustes por contracción o anillos de sujeción mecánicos, lo que garantiza una concentricidad precisa.
R: Los imanes permanentes generan fuerzas de atracción radial extremas. Si el rotor se inserta descentrado, chocará violentamente contra el estator, aplastando dedos y rompiendo imanes. Debe utilizar accesorios de alineación no magnéticos especializados durante el montaje.
R: No, están diseñados para configuraciones de transmisión directa, acoplándose directamente a la carga para eliminar el juego. Sin embargo, en aplicaciones que requieren una multiplicación extrema del par en un espacio pequeño, se pueden combinar con engranajes de onda de deformación de eje hueco.
R: El calor se disipa mediante conducción desde el estator hacia la estructura de la máquina principal. Para aplicaciones de alta potencia, los integradores mecanizan canales de refrigeración líquida personalizados en la carcasa circundante. Los sensores térmicos integrados monitorean las temperaturas de los devanados para evitar la desmagnetización del imán.
R: Los codificadores de anillo magnético o óptico de gran diámetro son ideales. Coinciden con el perfil de orificio hueco del motor, lo que permite que los cables y servicios públicos pasen completamente a través del centro del motor y del dispositivo de retroalimentación.


