
មើល៖ 0 អ្នកនិពន្ធ៖ កម្មវិធីនិពន្ធគេហទំព័រ ពេលវេលាបោះពុម្ព៖ 2026-07-29 ប្រភពដើម៖ គេហទំព័រ


នៅក្នុងប្រព័ន្ធមនុស្សយន្តកម្រិតខ្ពស់ និងស្វ័យប្រវត្តិកម្មភាពជាក់លាក់ ឧបសគ្គខាងរូបវន្តនៃធាតុផ្សំនៃខ្សែរថភ្លើងបែបប្រពៃណីបានបង្កើនដំណើរការប្រព័ន្ធ និងការរចនាខ្នាតតូច។ ម៉ូទ័រស្តង់ដារដែលផ្គូផ្គងជាមួយនឹងការបញ្ជូនមេកានិកណែនាំពីខាងក្រោយ បង្កើនស្នាមជើង បន្ថែមទម្ងន់ និងធ្វើឱ្យស្មុគស្មាញដល់ការបញ្ជូនឧបករណ៍ប្រើប្រាស់ប្រព័ន្ធសំខាន់ៗ។ ខ្សែថាមពល ខ្សែទិន្នន័យ អង្គធាតុរាវ និងអុបទិក ជារឿយៗត្រូវធ្វើដំណើរខុសប្រក្រតីជុំវិញប្រអប់លេខសំពីងសំពោង និងលំនៅដ្ឋានម៉ូទ័រ បង្កើតចំណុចបរាជ័យ និងការកំណត់ជួរនៃចលនា។ Hollow Frameless Motors ផ្តល់នូវជម្រើសបើកបរដោយផ្ទាល់ដែលលុបបំបាត់ការអនុលោមតាមមេកានិច និងរួមបញ្ចូលដោយផ្ទាល់ទៅក្នុងរចនាសម្ព័ន្ធម៉ាស៊ីន។ មគ្គុទ្ទេសក៍នេះវាយតម្លៃគុណសម្បត្តិបច្ចេកទេស និងការធ្វើសមាហរណកម្មការដោះដូរនៃការបញ្ជាក់ស្ថាបត្យកម្មគ្មានស៊ុមសម្រាប់កម្មវិធីដែលមានប្រសិទ្ធភាពខ្ពស់។ យើងនឹងពិនិត្យមើលប្រសិទ្ធភាពនៃលំហ ការកំណត់ផ្លូវឧបករណ៍ប្រើប្រាស់ ដំណើរការថាមវន្ត និងសមត្ថភាពនៃការរចនាមេកានិកដែលត្រូវការដើម្បីគ្រប់គ្រងការអត់ធ្មត់តឹង រក្សាគម្លាតខ្យល់ rotor-stator និងវិស្វករដំណោះស្រាយគ្រប់គ្រងកម្ដៅផ្ទាល់ខ្លួនសម្រាប់ការបង្កើតម៉ាស៊ីនបន្ទាប់របស់អ្នក។
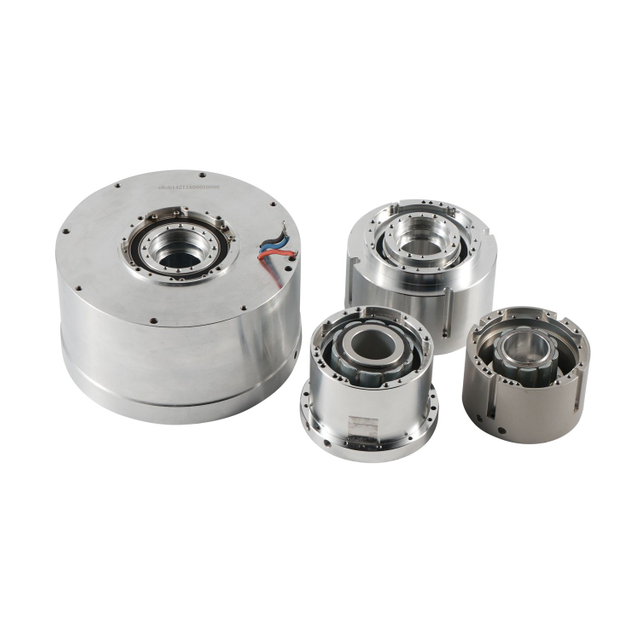
ប្រសិទ្ធភាពលំហដែលល្អប្រសើរ៖ ដោយការលុបបំបាត់ចុង ប្រដាប់ទ្រនាប់ និងលំនៅដ្ឋានខាងក្រៅ ម៉ូទ័រគ្មានស៊ុមកាត់បន្ថយទំហំទាំងមូល និងស្នាមជើង ដែលអនុញ្ញាតឱ្យមានការរចនាសន្លាក់បង្រួមខ្ពស់។
ការកំណត់ឧបករណ៍ប្រើប្រាស់សាមញ្ញ៖ អង្កត់ផ្ចិតខាងក្នុងធំ (ប្រហោងប្រហោង) អនុញ្ញាតឱ្យមានការឆ្លងកាត់ដោយគ្មានឧបសគ្គនៃខ្សែ ធ្នឹមឡាស៊ែរ ឬខ្សែរាវដោយផ្ទាល់តាមអ័ក្សនៃការបង្វិល កាត់បន្ថយការពាក់ខ្សែខាងក្រៅ និងគ្រោះថ្នាក់។
ការអនុវត្តថាមវន្តខ្ពស់៖ ការភ្ជាប់ដោយផ្ទាល់ទៅនឹងបន្ទុកលុបបំបាត់ការប៉ះទង្គិចនៃប្រអប់លេខ និងការបត់បែនមេកានិច ដែលបណ្តាលឱ្យមានភាពរឹងរបស់ servo ខ្ពស់ ពេលវេលាដោះស្រាយលឿនជាងមុន និងភាពត្រឹមត្រូវនៃទីតាំងខ្ពស់។
ភាពស្មុគស្មាញនៃការរួមបញ្ចូលៈ ការដឹងពីគុណសម្បត្តិទាំងនេះទាមទារនូវសមត្ថភាពរចនាមេកានិកខាងក្នុងយ៉ាងម៉ត់ចត់ ដើម្បីគ្រប់គ្រងការអត់ធ្មត់តឹង រក្សាគម្លាតខ្យល់ rotor-stator រចនាឧបករណ៍ដំឡើងឯកទេស និងវិស្វករដំណោះស្រាយគ្រប់គ្រងកម្ដៅផ្ទាល់ខ្លួន។
ម៉ូទ័រគ្មានស៊ុមតំណាងឱ្យទម្រង់ដ៏បរិសុទ្ធបំផុតនៃការបង្កើតថាមពលអេឡិចត្រូម៉ាញេទិក។ វាដកការវេចខ្ចប់ខាងក្រៅទាំងអស់។ អ្នកទទួលបានតែសមាសធាតុសកម្មសំខាន់ៗដែលត្រូវការដើម្បីបង្កើតកម្លាំងបង្វិលជុំ។ សំណង់ពីរផ្នែកនេះមានតែមួយគត់នៃ rotor ម៉ាញេទិកដាច់ដោយឡែក និង stator មុខរបួស។ រោងចក្រមិនដំឡើងឧបករណ៍ទប់ស្ទីល ឬឧបករណ៍ផ្តល់យោបល់ទេ។ អ្នកបង្កើតម៉ាស៊ីនត្រូវតែបញ្ចូលធាតុទាំងនេះទៅក្នុងសន្និបាតចុងក្រោយ។ អ្នកទទួលខុសត្រូវក្នុងការតម្រឹមសមាសធាតុ និងគាំទ្រម៉ាស់បង្វិល។
Rotors ជាធម្មតាមានមេដែកអចិន្ត្រៃយ៍ neodymium-iron-boron (NdFeB) ដែលមានថាមពលខ្ពស់។ ការរចនា stator ប្រែប្រួលអាស្រ័យលើតម្រូវការដំណើរការ។ អ្នកត្រូវតែជ្រើសរើសរវាង stator windings ដែលប្រមូលផ្តុំ និងចែកចាយ។ របុំប្រមូលផ្តុំផ្តល់នូវការបង្វិលចុងខ្លី និងកត្តាបំពេញរន្ធខ្ពស់ជាង។ របុំដែលចែកចាយផ្តល់នូវទម្រង់រលក EMF ខាងក្រោយរលោងជាងមុន។ ការកំណត់រចនាសម្ព័ន្ធ Rotor ក៏ខុសគ្នាដែរ។ មេដែកអចិន្ត្រៃយ៍លើផ្ទៃ (SPM) រចនាមេដែកម៉ោននៅលើផ្នែកខាងក្រៅរបស់រ៉ូទ័រ។ មេដែកអចិន្ត្រៃយ៍ខាងក្នុង (IPM) រចនាម៉ាញេទិចបង្កប់នៅក្នុងជង់ rotor lamination ដែលផ្តល់នូវភាពរឹងមាំនៃរចនាសម្ព័ន្ធខ្ពស់សម្រាប់ប្រតិបត្តិការដែលមានល្បឿនលឿន។
stator មានបន្ទះដែកជង់។ កម្រាលទាំងនេះកាត់បន្ថយការខាតបង់បច្ចុប្បន្ន។ ខ្សែស្ពាន់ត្រូវបានរងរបួសតាមរយៈរន្ធនៅក្នុងជង់ lamination ។ លំនាំខ្យល់កំណត់លក្ខណៈអគ្គិសនីរបស់ម៉ូទ័រ។ វិស្វករបានខ្ចប់ខ្ចប់ខ្យល់ក្នុងជ័រដែលមានសីតុណ្ហភាពខ្ពស់។ ដំណើរការផើងនេះធ្វើអោយប្រសើរឡើងនូវចរន្តកំដៅ និងការពារខ្សែភ្លើងពីការបំផ្លាញបរិស្ថាន។ rotor មានស្នូលដែកដែលមានមេដែកអចិន្ត្រៃយ៍ជាប់នឹងផ្ទៃរបស់វា ឬបង្កប់នៅខាងក្នុង។ ដៃអាវរក្សាជាញឹកញាប់រុំជុំវិញមេដែកដែលម៉ោនលើផ្ទៃ។ ដៃអាវនេះរារាំងមេដែកពីការផ្ដាច់ក្នុងល្បឿនបង្វិលខ្ពស់។
គោលការណ៍ដ្រាយផ្ទាល់កំណត់ពីរបៀបដែលម៉ូទ័រទាំងនេះដំណើរការ។ rotor ភ្ជាប់ដោយផ្ទាល់ទៅនឹងបន្ទុកដែលបានជំរុញ។ មិនមានការបញ្ជូនមេកានិចកម្រិតមធ្យមទេ។ អ្នកលុបបំបាត់ខ្សែក្រវ៉ាត់ រ៉ក និងប្រអប់លេខ។ នេះបង្កើតមូលដ្ឋានដែលមានប្រសិទ្ធភាពខ្ពស់សម្រាប់ការគ្រប់គ្រងចលនា។ ការបញ្ជាក់បច្ចេកវិទ្យានេះតម្រូវឱ្យបំពេញតាមលក្ខណៈវិនិច្ឆ័យជោគជ័យជាក់លាក់។ អ្នកគួរតែពិចារណាការរចនាគ្មានស៊ុម នៅពេលដែលកម្មវិធីរបស់អ្នកទាមទារដង់ស៊ីតេកម្លាំងបង្វិលជុំខ្ពស់ក្នុងល្បឿនទាប។ តម្រូវការភាពជាក់លាក់ខ្លាំង និងឧបសគ្គផ្នែកលំហរធ្ងន់ធ្ងរក៏បង្ហាញអំពីភាពត្រឹមត្រូវនៃកិច្ចខិតខំប្រឹងប្រែងធ្វើសមាហរណកម្មផងដែរ។
លក្ខណៈពិសេសកំណត់នៃម៉ូទ័រទាំងនេះគឺអង្កត់ផ្ចិតខាងក្នុងធំ។ ប្រហោងប្រហោងនេះបើកដំណើរការឧបករណ៍ប្រើប្រាស់កណ្តាល។ ការគ្រប់គ្រងខ្សែកាន់តែមានភាពងាយស្រួលយ៉ាងខ្លាំងនៅក្នុងប្រព័ន្ធពហុអ័ក្សដូចជាដៃមនុស្សយន្ត។ ការបញ្ជូនថាមពល ខ្សែអ៊ិនកូដ និងខ្សែ pneumatic តាមរយៈរន្ធកណ្តាល ការពារការអស់កម្លាំងនៃខ្សែ។ វាលុបបំបាត់ការរមួលនិងគ្រោះថ្នាក់ពីខាងក្រៅ។ ម៉ាស៊ីនរបស់អ្នករក្សាទម្រង់ខាងក្រៅស្អាត។
ពិចារណាដៃមនុស្សយន្តប្រាំមួយអ័ក្ស។ ការរចនាបែបបុរាណ បញ្ជូនខ្សែតាមផ្នែកខាងក្រៅនៃដៃ។ ខ្សែទាំងនេះពត់ និងបត់បែនគ្រប់ចលនា។ យូរ ៗ ទៅខ្សែភ្លើងខាងក្នុងដាច់។ រន្ធប្រហោងអនុញ្ញាតឱ្យអ្នកបញ្ជូនខ្សែខាងក្នុងដោយផ្ទាល់តាមរយៈកណ្តាលនៃសន្លាក់នីមួយៗ។ ខ្សែមានការបត់បែនតិចតួចបំផុត។ នេះធ្វើអោយប្រសើរឡើងយ៉ាងខ្លាំងនូវពេលវេលាមធ្យមរវាងការបរាជ័យសម្រាប់ខ្សែភ្លើង។ អ្នកចំណាយពេលតិចក្នុងការជំនួសខ្សែដែលខូច និងពេលវេលាដំណើរការផលិតកម្មកាន់តែច្រើន។
កម្មវិធីកម្រិតខ្ពស់ជាច្រើនតម្រូវឱ្យមានអ័ក្សកណ្តាលដែលមិនមានការស្ទះ។ ប្រព័ន្ធ LiDAR ឆ្លងកាត់កាំរស្មីឡាស៊ែរដោយផ្ទាល់តាមរយៈមជ្ឈមណ្ឌលម៉ូទ័រ។ ក្បាលកែច្នៃឡាស៊ែរ ដឹកនាំអុបទិកឆ្លងកាត់រន្ធ។ រូបភាពវេជ្ជសាស្ត្រ និងឧបករណ៍កែច្នៃគីមីឆ្លងកាត់ខ្សែរាវតាមអ័ក្សរង្វិល។ ការរចនាប្រហោងបំពេញតម្រូវការទាំងនេះយ៉ាងល្អឥតខ្ចោះ។ វាក៏ជួយសម្រួលដល់ការរួមបញ្ចូលចិញ្ចៀនរអិលផងដែរ។ អ្នកអាចដាក់រនុករអិលចូលក្នុងរ៉ូទ័របានយ៉ាងងាយ។ នេះអនុញ្ញាតឱ្យមានការបង្វិល 360 ដឺក្រេជាបន្ត ដោយមិនមានការចងខ្សែ ឬរមួល។
ម៉ូទ័រគ្មានស៊ុមបង្កើនប្រសិទ្ធភាពទម្ងន់ដោយប្រើប្រាស់រចនាសម្ព័ន្ធដែលមានស្រាប់របស់ម៉ាស៊ីន។ ស៊ុមម៉ាស៊ីនដើរតួជាលំនៅដ្ឋានម៉ូទ័រ។ អ្នកបំបាត់សំបកមេកានិកដែលមិនប្រើដដែល ចុងកណ្ដឹង និងរន្ធទិន្នផលធ្ងន់។ ការកាត់បន្ថយដ៏ធំនេះគឺមានសារៈសំខាន់សម្រាប់កម្មវិធីទូរស័ព្ទ និងមនុស្សយន្ត។ ការបញ្ចុះទម្ងន់នៅខាងចុងក្នុងការភ្ជាប់មនុស្សយន្តធ្វើឱ្យប្រសើរឡើងនូវចំណុចកណ្តាលនៃទំនាញផែនដី។ កាត់បន្ថយនិចលភាពមានន័យថាអ្នកត្រូវការកម្លាំងបង្វិលតិចដើម្បីបង្កើនល្បឿន និងបន្ថយប្រព័ន្ធ។
វិស្វករទទួលបានភាពបត់បែនយ៉ាងធំធេងក្នុងការបញ្ជាក់កត្តាទម្រង់ផ្ទាល់ខ្លួន។ អ្នកអាចជ្រើសរើសទម្រង់នំផេនខេកដែលមានអង្កត់ផ្ចិតធំ និងប្រវែងអ័ក្សខ្លី។ ការរចនាផ្ទះល្វែងទាំងនេះត្រូវគ្នានឹងស្រោមសំបុត្រលំហរតឹង ដែលម៉ូទ័រស៊ីឡាំងបែបបុរាណបរាជ័យ។ កត្តាទម្រង់សម្របទៅនឹងម៉ាស៊ីន ជាជាងបង្ខំឱ្យម៉ាស៊ីនសម្របខ្លួនទៅនឹងម៉ូទ័រ។ ឧទាហរណ៍ នៅក្នុងយន្តការ gimbal pan-tilt ម៉ូទ័រ pancake អនុញ្ញាតឱ្យអ្នករក្សាបន្ទុកអុបទិកនៅជិតអ័ក្សនៃការបង្វិល។ នេះកាត់បន្ថយកម្រិតសំឡេងរបស់ gimbal និងកាត់បន្ថយកម្លាំងបង្វិលជុំដែលត្រូវការដើម្បីធ្វើឱ្យកាមេរ៉ាមានស្ថេរភាព។
ការលុបបំបាត់ការអនុលោមតាមមេកានិកផ្លាស់ប្តូរដំណើរការប្រព័ន្ធ។ ប្រអប់លេខ ខ្សែក្រវាត់ និងគូស្វាម៉ីភរិយាណែនាំ hysteresis torsional ។ ពួកគេបត់បែននៅក្រោមបន្ទុក។ ដ្រាយផ្ទាល់លុបបំបាត់ធាតុអនុលោមភាពទាំងនេះ។ គូស្វាម៉ីភរិយាផ្ទុកយ៉ាងតឹងរឹងទៅនឹង rotor ។ នេះបណ្តាលឱ្យមានភាពរឹង servo ពិសេស។ រង្វិលជុំត្រួតពិនិត្យអាចដំណើរការដោយការកើនឡើងខ្ពស់ដោយគ្មានស្ថេរភាព។
ការឆ្លើយតបថាមវន្តមានភាពប្រសើរឡើងយ៉ាងខ្លាំង។ អ្នកសម្រេចបានកម្រិតបញ្ជូនកាន់តែខ្ពស់ ពេលវេលាទូទាត់កាន់តែលឿន និងភាពត្រឹមត្រូវនៃការតាមដានខ្ពស់។ ប្រព័ន្ធឆ្លើយតបភ្លាមៗចំពោះការផ្លាស់ប្តូរពាក្យបញ្ជា។ ការរចនាម៉ូដគ្មានស៊ុមទំនើបក៏ធ្វើឱ្យការកំណត់រចនាសម្ព័ន្ធរន្ធ និងបង្គោលល្អប្រសើរផងដែរ។ ពួកវាប្រើបន្ទះបិទបាំង ដើម្បីកាត់បន្ថយកម្លាំងបង្វិលជុំ និងការគៀប។ វាធានាបាននូវប្រតិបត្តិការរលូនបំផុតក្នុងល្បឿនទាបបំផុត។ ជាងនេះទៅទៀត ការបំបាត់ការស្រោបប្រអប់លេខ កាត់បន្ថយសំលេងរំខានដែលអាចស្តាប់បាន និងរំញ័រមេកានិច។ នៅក្នុងកម្មវិធីម៉ាស៊ីនដែលមានភាពជាក់លាក់ ការខ្វះរំញ័រនេះបកប្រែដោយផ្ទាល់ទៅការបញ្ចប់ផ្ទៃខាងលើនៅលើផ្នែកដែលផលិត។
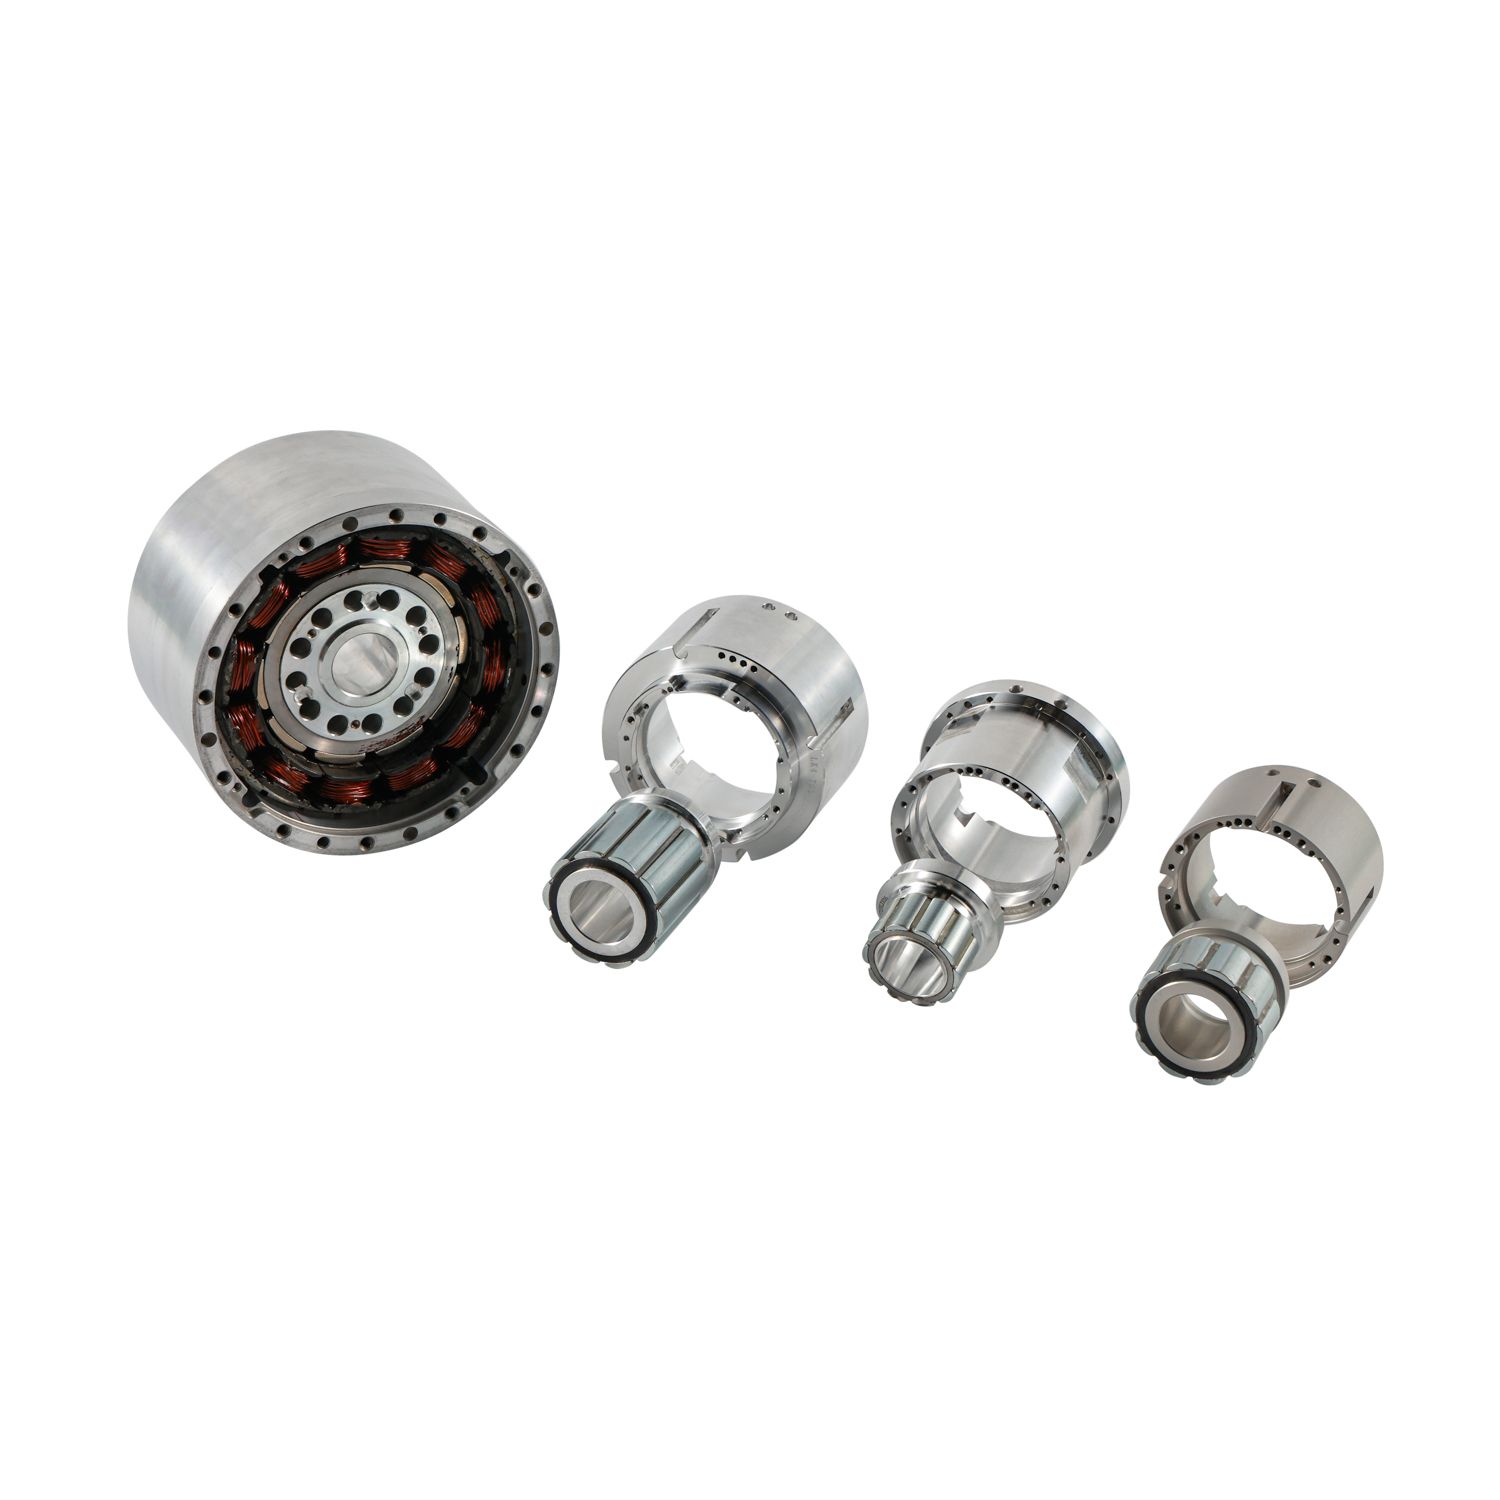
ការវាយតម្លៃការអនុវត្តតម្រូវឱ្យមើលដង់ស៊ីតេកម្លាំងបង្វិលជុំ និងលក្ខណៈល្បឿន។ ម៉ូទ័រគ្មានស៊ុមផ្តល់នូវកម្លាំងបង្វិលបន្ត និងកម្លាំងខ្ពស់បំផុតទាក់ទងទៅនឹងបរិមាណអេឡិចត្រូម៉ាញ៉េទិចសកម្មរបស់ពួកគេ។ ពួកគេពូកែក្នុងល្បឿនទាប កម្លាំងបង្វិលជុំខ្ពស់។ ម៉ូទ័រដែលដាក់តាមផ្ទះជាធម្មតាទាមទារការកាត់បន្ថយប្រអប់លេខ ដើម្បីសម្រេចបាននូវកម្លាំងបង្វិលស្រដៀងគ្នាក្នុងល្បឿនទាប។ ការតភ្ជាប់ដោយផ្ទាល់មានន័យថាអ្នកមិនបាត់បង់ថាមពលតាមរយៈភាពគ្មានប្រសិទ្ធភាពមេកានិច។
ថេរពេលវេលាប្រព័ន្ធក៏ខុសគ្នាដែរ។ ពេលវេលាអគ្គិសនីថេរ និងពេលវេលាមេកានិកថេរកំណត់ថាតើម៉ូទ័រឆ្លើយតបលឿនប៉ុណ្ណា។ ការរចនាដោយផ្ទាល់ដែលគ្មានស៊ុមជាញឹកញាប់បង្ហាញពីថេរវេលាមេកានិកល្អជាងបើធៀបនឹងម៉ូទ័រប្រអប់លេខ។ ប្រសិទ្ធភាពមានភាពប្រសើរឡើង ដោយសារអ្នកលុបបំបាត់ការកកិតនៃការបញ្ជូន និងការខាតបង់នៃសំណើមដែលមាននៅក្នុងប្រអប់លេខ។ អ្នកបំប្លែងថាមពលអគ្គិសនីកាន់តែច្រើនដោយផ្ទាល់ទៅជាការងារមេកានិកដែលមានប្រយោជន៍។
ម៉ែត្រ |
ម៉ូទ័រគ្មានស៊ុមប្រហោង (ដ្រាយផ្ទាល់) |
ម៉ូទ័រផ្ទះជាមួយប្រអប់លេខ |
|---|---|---|
ការផ្តល់កម្លាំងបង្វិលជុំ |
ផ្ទុកដោយផ្ទាល់ កម្លាំងបង្វិលជុំខ្ពស់ក្នុងល្បឿនទាប។ |
តម្រូវឱ្យមានការកាត់បន្ថយមេកានិចសម្រាប់កម្លាំងបង្វិលជុំខ្ពស់។ |
ថយក្រោយ |
សូន្យ។ |
បច្ចុប្បន្ន (ប្រែប្រួលតាមប្រភេទឧបករណ៍) ។ |
ការកំណត់ផ្លូវឧបករណ៍ប្រើប្រាស់ |
ខាងក្នុងតាមរយៈរន្ធប្រហោង។ |
តម្រូវឱ្យធ្វើផ្លូវខាងក្រៅ។ |
ប្រសិទ្ធភាពមេកានិច |
ខ្ពស់ (មិនមានការបាត់បង់ការបញ្ជូន) ។ |
ទាប (ការបាត់បង់ការកកិតនិងសំណើម) ។ |
កិច្ចខិតខំប្រឹងប្រែងរួមបញ្ចូល |
ខ្ពស់ (តម្រូវឱ្យមានលំនៅដ្ឋាន / សត្វខ្លាឃ្មុំផ្ទាល់ខ្លួន) ។ |
ទាប (ដោតនិងលេង) ។ |
ភាពរឹងរបស់ Servo |
ខ្ពស់ខ្លាំងដោយសារតែការភ្ជាប់ដោយផ្ទាល់។ |
កំណត់ដោយការអនុលោមតាមប្រអប់លេខ។ |
ការកំណត់ទំហំម៉ូទ័រគ្មានស៊ុមតម្រូវឱ្យមានការវិភាគវដ្តកាតព្វកិច្ចដោយប្រុងប្រយ័ត្ន។ អ្នកមិនអាចពឹងផ្អែកលើរង្វាស់កម្លាំងសេះតាមអំពើចិត្តបានទេ។ គណនាកម្លាំងបង្វិលជុំ RMS ដែលសមមូលនឹងកម្ដៅលើទម្រង់ចលនាពេញលេញ។ នេះធានាថាម៉ូទ័រនឹងមិនឡើងកំដៅក្នុងកំឡុងពេលប្រតិបត្តិការបន្ត។ តម្រូវការកម្លាំងបង្វិលជុំខ្ពស់បំផុតកំណត់ចរន្តអតិបរមាដែលដ្រាយត្រូវតែផ្គត់ផ្គង់កំឡុងពេលបង្កើនល្បឿន។
ការកំណត់ទំហំម៉ូទ័រដោយផ្ទាល់ជាប់ពាក់ព័ន្ធនឹងជំហានសំខាន់ៗមួយចំនួន៖
កំណត់ទម្រង់ចលនា៖ គូសវាសលើការបង្កើនល្បឿនដែលត្រូវការ ល្បឿនថេរ និងដំណាក់កាលនៃការបន្ថយល្បឿន។
គណនានិចលភាពនៃបន្ទុក៖ កំណត់ពេលវេលាជាក់លាក់នៃនិចលភាពសម្រាប់ផ្នែកផ្លាស់ទីទាំងអស់ដែលភ្ជាប់ទៅនឹង rotor ។
កំណត់កម្លាំងបង្វិលជុំកំពូល៖ គណនាកម្លាំងបង្វិលជុំដែលត្រូវការដើម្បីបង្កើនល្បឿនផ្ទុកនិចលភាពតាមអត្រាដែលចង់បាន។
គណនាកម្លាំងបង្វិលជុំ RMS៖ កំណត់កម្លាំងបង្វិលជុំមធ្យម-ការ៉េលើវដ្តកាតព្វកិច្ចទាំងមូល ដើម្បីវាយតម្លៃតម្រូវការកម្ដៅ។
ជ្រើសរើសម៉ូទ័រ៖ ជ្រើសរើសម៉ូទ័រដែលមានកម្លាំងបង្វិលជុំបន្តខ្ពស់ជាងកម្លាំងបង្វិលជុំ RMS ដែលបានគណនា និងកម្រិតកម្លាំងបង្វិលជុំខ្ពស់បំផុតខ្ពស់ជាងកម្លាំងបង្វិលជុំកំពូលដែលបានគណនា។
កម្មវិធី Direct-drive ផ្លាស់ប្តូរច្បាប់សម្រាប់ការផ្គូផ្គងនិចលភាព។ ប្រព័ន្ធ Geared ជាប្រពៃណីតម្រូវឱ្យមានសមាមាត្រ 1: 1 ផ្ទុកទៅ rotor inertia សម្រាប់ស្ថេរភាព។ ការភ្ជាប់ដោយផ្ទាល់ឆ្លងកាត់ដែនកំណត់នេះ។ អ្នកអាចដំណើរការដោយជោគជ័យជាមួយនឹងសមាមាត្រនិចលភាពផ្ទុកទៅរ៉ូទ័រនៃ 100: 1 ឬខ្ពស់ជាងនេះ។ ការតភ្ជាប់មេកានិករឹង និងក្បួនដោះស្រាយការគ្រប់គ្រងកម្រិតខ្ពស់ធ្វើឱ្យវាអាចទៅរួច។ នេះអនុញ្ញាតឱ្យអ្នកបើកបន្ទុកដ៏ច្រើនជាមួយនឹងម៉ូទ័រតូចដែលផ្តល់ឱ្យម៉ូតូអាចបង្កើតកម្លាំងបង្វិលបានគ្រប់គ្រាន់។
ការរួមបញ្ចូលគ្មានស៊ុមទាមទារការរចនាមេកានិចយ៉ាងម៉ត់ចត់។ ការរក្សាបាននូវការប្រមូលផ្តុំជាក់លាក់ និងគម្លាតខ្យល់រវាង rotor និង stator ដែលមិនមានផ្ទះ គឺជាបញ្ហាប្រឈមផ្នែកវិស្វកម្មដ៏សំខាន់។ គម្លាតខ្យល់នេះច្រើនតែវាស់ចុះដល់ភាគដប់នៃមិល្លីម៉ែត្រ។ ការដាក់ជង់ដោយអត់ធ្មត់នៅក្នុងផ្នែកម៉ាស៊ីនរបស់អ្នកអាចប្រើប្រាស់គម្លាតនេះយ៉ាងងាយស្រួល ដែលនាំទៅដល់មហន្តរាយនៃទំនាក់ទំនងរបស់ rotor-stator ។ អ្នកត្រូវតែដាក់ម៉ាស៊ីន stator និង rotor shaft ដើម្បីឱ្យមានភាពអត់ធ្មត់ជាក់លាក់។ ការរត់ចេញត្រូវតែរក្សាឱ្យនៅអប្បបរមាដាច់ខាត។
កម្លាំងទាក់ទាញម៉ាញេទិចបង្ហាញពីគ្រោះថ្នាក់នៃការប្រមូលផ្តុំសំខាន់ៗ។ ការទាញម៉ាញេទិករ៉ាឌីកាល់រវាង rotor និង stator គឺធំធេងណាស់។ អ្នកត្រូវតែប្រើឧបករណ៍ និងមគ្គុទ្ទេសក៍ដែលមិនមែនជាម៉ាញេទិក។ ការព្យាយាមដំឡើងដោយគ្មានឧបករណ៍ត្រឹមត្រូវ ហានិភ័យនៃការខូចខាតសមាសធាតុ និងការរងរបួសធ្ងន់ធ្ងររបស់ប្រតិបត្តិករ។ ជាធម្មតាយើងរចនាឧបករណ៍បញ្ចូលដោយខ្លួនឯងដោយប្រើអាលុយមីញ៉ូម ឬដែកអ៊ីណុក 300-series។ ឧបករណ៍ទាំងនេះដឹកនាំ rotor ចូលទៅក្នុង stator ខណៈពេលដែលទប់ទល់នឹងការទាញរ៉ាឌីកាល់។
ការជ្រើសរើស Bearing ក៏ផ្លាស់ប្តូរទៅអ្នករចនាប្រព័ន្ធផងដែរ។ អ្នកត្រូវតែបញ្ជាក់សត្វខ្លាឃ្មុំដែលគ្រប់គ្រងបន្ទុកខណៈពេលដែលទប់ទល់នឹងកម្លាំងរ៉ាឌីកាល់ម៉ាញេទិក។ ពួកគេត្រូវតែរក្សាទម្រង់ axial និង radial រឹង នៅក្រោមលក្ខខណ្ឌប្រតិបត្តិការទាំងអស់។ សត្វខ្លាឃ្មុំឆ្លងកាត់គឺជាជម្រើសដ៏ពេញនិយមសម្រាប់សន្លាក់ម៉ូទ័រគ្មានស៊ុម។ ពួកវាគ្រប់គ្រងបន្ទុករ៉ាឌីកាល់ អ័ក្ស និងពេលក្នុងពេលដំណាលគ្នាក្នុងទម្រង់អ័ក្សអ័ក្សតូច។
ដ្រាយផ្ទាល់ត្រូវការមតិកែលម្អគុណភាពបង្ហាញខ្ពស់។ ការភ្ជាប់ឧបករណ៍បំប្លែងរង្វង់អុបទិក ឬម៉ាញ៉េទិចដោយផ្ទាល់ទៅនឹងប្រហោងប្រហោង ណែនាំភាពស្មុគស្មាញនៃការតម្រឹម។ ក្បាលអានកម្មវិធីបំលែងកូដត្រូវតែរក្សាចម្ងាយច្បាស់លាស់ និងការតំរង់ទិសទាក់ទងទៅនឹងមាត្រដ្ឋាន។ រាល់ការរត់ចេញនៅក្នុង shaft ដោយផ្ទាល់ degrades ភាពត្រឹមត្រូវទីតាំង។ អ្នកត្រូវដាក់ផ្ទៃភ្ជាប់របស់ឧបករណ៍បំប្លែងកូដដោយម៉ាស៊ីនដោយភាពជាក់លាក់ដូចនឹងកាសែតផ្ទុកទិន្នន័យ។
ការតម្រឹមការផ្លាស់ប្តូរ ឬដំណាក់កាល បន្ថែមជំហានមួយទៀត។ អ្នកត្រូវតែកំណត់មុំអុហ្វសិតពិតប្រាកដរវាងទីតាំងសូន្យរបស់ឧបករណ៍បំលែងកូដ និងបង្គោលម៉ាញេទិករបស់ rotor ។ ដ្រាយ servo ត្រូវការព័ត៌មាននេះសម្រាប់ការផ្លាស់ប្តូរ sinusoidal ត្រឹមត្រូវ។ ដំណាក់កាលមិនត្រឹមត្រូវនាំឱ្យមានប្រតិបត្តិការមិនមានប្រសិទ្ធភាពឬបរាជ័យក្នុងការបង្វិល។ ដ្រាយទំនើបជាច្រើនប្រើក្បួនដោះស្រាយការដាស់និងអង្រួនដើម្បីកំណត់អុហ្វសិតនេះដោយស្វ័យប្រវត្តិនៅពេលបើកថាមពល។ ម៉្យាងទៀត អ្នកអាចប្រើឧបករណ៍ចាប់សញ្ញាបែបផែន Hall សម្រាប់ការផ្លាស់ប្តូរដំបូង មុនពេលប្តូរទៅឧបករណ៍បំលែងកូដដែលមានគុណភាពបង្ហាញខ្ពស់។
ទំនួលខុសត្រូវនៃការគ្រប់គ្រងកំដៅផ្លាស់ប្តូរទាំងស្រុងទៅអ្នកបញ្ចូលប្រព័ន្ធ។ ស៊ុមម៉ាស៊ីនដើរតួជាឧបករណ៍កម្តៅបឋម។ អ្នកត្រូវរៀបចំផ្លូវកម្ដៅឱ្យបានគ្រប់គ្រាន់ដើម្បីបញ្ចេញកំដៅដែលបង្កើតដោយ stator windings ។ ការរលាយកំដៅមិនល្អនាំឱ្យសីតុណ្ហភាពខ្យល់កើនឡើង។ អ្នកត្រូវតែធានាឱ្យបាននូវការជ្រៀតជ្រែកយ៉ាងតឹងរ៉ឹង ឬប្រើអេផូស៊ីសដែលមានចរន្តកំដៅរវាង stator និងលំនៅដ្ឋាន ដើម្បីកាត់បន្ថយភាពធន់នឹងកម្ដៅ។
ការឡើងកំដៅខ្លាំងពេក បង្កហានិភ័យដល់ការបំផ្លាញមេដែកយ៉ាងធ្ងន់ធ្ងរ។ សីតុណ្ហភាពខ្ពស់អាចបំផ្លាញមេដែក NdFeB rotor ដែលមិនអាចត្រឡប់វិញបាន។ អ្នកត្រូវតែបង្កប់ឧបករណ៍ចាប់សញ្ញាសីតុណ្ហភាព ដូចជា PTC thermistor, NTC thermistor ឬ RTDs ដោយផ្ទាល់ទៅក្នុង stator windings។ ឧបករណ៍ចាប់សញ្ញាទាំងនេះអនុញ្ញាតឱ្យដ្រាយត្រួតពិនិត្យសីតុណ្ហភាពនិងការពារការខូចខាត។ វិធីសាស្ត្រត្រជាក់ប្រែប្រួលអាស្រ័យលើវដ្តកាតព្វកិច្ច។ ចរន្តអកម្មតាមរយៈស៊ុមម៉ាស៊ីនដំណើរការសម្រាប់កម្មវិធីជាច្រើន។ កម្មវិធីដែលមានកម្លាំងបង្វិលជុំខ្ពស់អាចត្រូវការភាពត្រជាក់សកម្ម ដូចជាអាវរាវផ្ទាល់ខ្លួន ឬចរន្តខ្យល់បង្ខំ។ នៅពេលរចនាអាវត្រជាក់រាវ អ្នកត្រូវតែធានាឱ្យមានការជ្រៀតជ្រែកយ៉ាងតឹងរឹងរវាង stator និងដៃអាវត្រជាក់ ដើម្បីបង្កើនការផ្ទេរកំដៅ។

បរិក្ខារពេទ្យពឹងផ្អែកយ៉ាងខ្លាំងលើបច្ចេកវិទ្យាគ្មានស៊ុម។ ម៉ាស៊ីន MRI ម៉ាស៊ីនស្កេន CT និងសន្លាក់មនុស្សយន្តវះកាត់ប្រើប្រាស់ម៉ូទ័រទាំងនេះ។ ការប្រែប្រួលមិនមែនម៉ាញេទិកមានសម្រាប់បរិយាកាសរូបភាពដែលងាយយល់។ ប្រហោងប្រហោងអនុញ្ញាតឱ្យសមាសធាតុរូបភាព និងខ្សែឆ្លងកាត់តាមអ័ក្សបង្វិល។ ចលនាដែលមិនមានដុំពករលោង អនុញ្ញាតឱ្យមានឧបាយកលច្បាស់លាស់ដែលត្រូវការក្នុងការវះកាត់។ ក្នុងមនុស្សយន្តវះកាត់ គ្រូពេទ្យវះកាត់ពឹងផ្អែកលើការផ្តល់មតិត្រឡប់ដោយសំឡេង។ រាល់ការកកិត ឬប្រតិកម្មនៅក្នុងសន្លាក់ធ្វើឱ្យខូចទ្រង់ទ្រាយមតិកែលម្អនេះ។ ម៉ូទ័រគ្មានស៊ុមបើកបរដោយផ្ទាល់ផ្តល់នូវតម្លាភាពដែលត្រូវការសម្រាប់ការបង្ហាញ haptic ត្រឹមត្រូវ។
កម្មវិធីអវកាសទាមទារឱ្យមានការបង្កើនប្រសិទ្ធភាពខ្លាំង។ ប្រព័ន្ធ Gimbal ឧបករណ៍កំណត់គោលដៅ និងអង់តែនទំនាក់ទំនងផ្កាយរណបប្រើប្រាស់ម៉ូទ័រគ្មានស៊ុម។ កម្មវិធីបញ្ជាតម្លៃចម្បងគឺការបង្កើនប្រសិទ្ធភាព SWaP-C (ទំហំ ទម្ងន់ ថាមពល និងតម្លៃ)។ ប្រព័ន្ធបើកបរដោយផ្ទាល់ទាំងនេះផ្តល់នូវភាពជឿជាក់ពិសេសនៅក្នុងបរិយាកាសរំញ័រខ្លាំង ដែលប្រអប់លេខនឹងបរាជ័យ។ នៅក្នុងយន្តការចង្អុលអង់តែនផ្កាយរណប ម៉ូទ័រត្រូវតែដំណើរការក្នុងកន្លែងទំនេរ។ នេះលុបបំបាត់ការត្រជាក់ convective ។ ប្រព័ន្ធត្រូវតែពឹងផ្អែកទាំងស្រុងលើការផ្ទេរកំដៅដោយចរន្តតាមរយៈរចនាសម្ព័ន្ធ gimbal ។
ស្វ័យប្រវត្តិកម្មរោងចក្រទំនើបអាស្រ័យលើថាមពលបង្រួម។ សន្លាក់មនុស្សយន្តដែលសហការគ្នា (cobot) តារាងលិបិក្រមរ៉ូតារីង និងឧបករណ៍ផលិត semiconductor ប្រើប្រាស់ការរចនាគ្មានស៊ុម។ ពួកគេផ្តល់នូវដង់ស៊ីតេកម្លាំងបង្វិលជុំខ្ពស់នៅក្នុងកញ្ចប់រួមតូច។ ដ្រាយផ្ទាល់បើកដំណើរការមតិត្រឡប់ដោយកម្លាំងដែលអាចព្យាករណ៍បានដោយសុវត្ថិភាព ដែលគេស្គាល់ថាជា proprioception។ នេះអនុញ្ញាតឱ្យ cobots ដឹងពីការប៉ះទង្គិច និងដំណើរការដោយសុវត្ថិភាពជាមួយកម្មកររបស់មនុស្ស។ នៅក្នុងការគ្រប់គ្រង wafer semiconductor ម៉ូទ័រត្រូវតែដំណើរការនៅក្នុងបន្ទប់ស្អាត។ ម៉ូទ័រគ្មានស៊ុមលុបបំបាត់ការបង្កើតភាគល្អិតដែលទាក់ទងនឹងការពាក់ធ្មេញប្រអប់លេខ និងប្រេងរំអិលដែលខូចគុណភាព។
Hollow Frameless Motor គឺជាដំណោះស្រាយដ៏ល្អសម្រាប់ម៉ាស៊ីនដែលទាមទារការរួមបញ្ចូលបង្រួម, សូន្យ backlash, ភាពរឹងរបស់ servo ខ្ពស់, ទីតាំងច្បាស់លាស់ និងការកំណត់ឧបករណ៍ប្រើប្រាស់កណ្តាល។ ទោះជាយ៉ាងណាក៏ដោយ ការអនុវត្តប្រកបដោយជោគជ័យគឺអាស្រ័យលើទំហំម៉ូទ័រត្រឹមត្រូវ ការតម្រឹម rotor-stator ដ៏តឹងរ៉ឹង ការជ្រើសរើសទ្រនាប់ និងឧបករណ៍បំលែងកូដសមស្រប ឧបករណ៍ដំឡើងឯកទេស និងការគ្រប់គ្រងកម្ដៅប្រកបដោយប្រសិទ្ធភាព។
Shenzhen Tiger Motion Control Technology ផ្តល់នូវដំណោះស្រាយគ្រប់គ្រងចលនាសម្រាប់កម្មវិធីឧបករណ៍ស្វ័យប្រវត្តិកម្រិតខ្ពស់ និងភាពជាក់លាក់។ ជំនួយបច្ចេកទេសរបស់វាជួយអ្នកបង្កើតម៉ាស៊ីនដោះស្រាយការជ្រើសរើសម៉ូទ័រ ការរួមបញ្ចូលមេកានិច ដំណើរការត្រួតពិនិត្យ និងតម្រូវការភាពជឿជាក់នៃប្រព័ន្ធ។
ចាប់ផ្តើមការត្រួតពិនិត្យការរចនាដ៏ទូលំទូលាយជាមួយវិស្វករគ្រប់គ្រងចលនា ដើម្បីវាយតម្លៃលទ្ធភាពនៃកម្មវិធី។
ស្នើសុំគំរូ 3D CAD ពីក្រុមហ៊ុនផលិត ដើម្បីផ្ទៀងផ្ទាត់ស្រោមសំបុត្រទំហំ និងចំណុចរួមបញ្ចូល។
រចនា និងប្រឌិតឧបករណ៍ដំឡើងឯកទេស ដែលមិនប្រើម៉ាញេទិក មុនពេលបញ្ជាទិញគ្រឿងផលិត។
បញ្ជាទិញឧបករណ៍វាយតម្លៃគំរូដើម ដើម្បីធ្វើភាពត្រឹមត្រូវនៃដំណើរការកម្ដៅ និងគ្រប់គ្រងភាពរឹងនៃរង្វិលជុំ។
A: ម៉ូទ័រគ្មានស៊ុមត្រូវបានផ្គត់ផ្គង់ជាផ្នែកដាច់ដោយឡែកពីគ្នានៃ rotor និង stator ដោយគ្មាន bearings, endbells ឬ shaft ។ អ្នកបង្កើតម៉ាស៊ីនរួមបញ្ចូលផ្នែកអេឡិចត្រូម៉ាញ៉េទិចសកម្មទាំងនេះដោយផ្ទាល់ទៅក្នុងរចនាសម្ព័ន្ធមេកានិចរបស់ពួកគេ។ ម៉ូទ័រផ្ទះគឺជាគ្រឿងដែលផ្សំឡើងដោយរោងចក្រដែលត្រៀមរួចជាស្រេចដើម្បីដោតលើម៉ាស៊ីន។
ចម្លើយ៖ ជាធម្មតាអ្នកចុច-fit, ភ្ជាប់ជាមួយ adhesive រចនាសម្ព័ន្ធ, ឬដោយមេកានិចក្ដាប់ stator ចូលទៅក្នុងស៊ុមម៉ាស៊ីន។ rotor ត្រូវបានធានាសុវត្ថិភាពទៅនឹងអ័ក្សដែលជំរុញដោយប្រើ adhesives, shrink fits, ឬ rings clamping មេកានិច, ធានាបាននូវការប្រមូលផ្តុំច្បាស់លាស់។
A: មេដែកអចិន្រ្តៃយ៍បង្កើតកម្លាំងទាញរ៉ាឌីកាល់ខ្លាំង។ ប្រសិនបើ rotor ត្រូវបានបញ្ចូលនៅចំកណ្តាល វានឹងខ្ទាស់ទៅនឹង stator យ៉ាងឃោរឃៅ ដោយម្រាមដៃគៀប និងបំបែកមេដែក។ អ្នកត្រូវប្រើឧបករណ៍តម្រឹមមិនមែនម៉ាញេទិកដែលមានឯកទេសក្នុងពេលដំឡើង។
ចម្លើយ៖ ទេ ពួកវាត្រូវបានរចនាឡើងសម្រាប់ការកំណត់រចនាសម្ព័ន្ធដ្រាយផ្ទាល់ ដោយភ្ជាប់ដោយផ្ទាល់ទៅនឹងបន្ទុក ដើម្បីលុបបំបាត់ការថយក្រោយ។ ទោះយ៉ាងណាក៏ដោយ នៅក្នុងកម្មវិធីដែលទាមទារការគុណកម្លាំងបង្វិលជុំខ្លាំងក្នុងចន្លោះតូចមួយ ពួកវាអាចត្រូវបានផ្គូផ្គងជាមួយនឹងឧបករណ៍រលករាងប្រហោង។
ចម្លើយៈ កំដៅរលាយតាមរយៈការបញ្ជូនពី stator ចូលទៅក្នុងរចនាសម្ព័ន្ធម៉ាស៊ីន។ សម្រាប់កម្មវិធីដែលមានថាមពលខ្ពស់ អ្នកបញ្ចូលម៉ាស៊ីនបណ្តាញត្រជាក់រាវផ្ទាល់ខ្លួនទៅក្នុងលំនៅដ្ឋានជុំវិញ។ ឧបករណ៍ចាប់សញ្ញាកម្ដៅដែលបានបង្កប់ ត្រួតពិនិត្យសីតុណ្ហភាពខ្យល់ ដើម្បីការពារការកាត់មេដែក។
A: ឧបករណ៍បំប្លែងរង្វង់អុបទិក ឬម៉ាញេទិកដែលមានអង្កត់ផ្ចិតធំគឺល្អបំផុត។ ពួកវាផ្គូផ្គងទម្រង់ប្រហោងប្រហោងរបស់ម៉ូទ័រ ដែលអនុញ្ញាតឱ្យខ្សែ និងឧបករណ៍ប្រើប្រាស់ឆ្លងកាត់ទាំងស្រុងតាមរយៈផ្នែកកណ្តាលនៃម៉ូទ័រ និងឧបករណ៍ផ្តល់មតិ។


