
Kyke: 0 Skrywer: Werfredakteur Publiseertyd: 2026-07-29 Oorsprong: Werf


In gevorderde robotika en presisie-outomatisering belemmer die fisiese beperkings van tradisionele dryfkragkomponente stelselwerkverrigting en ontwerpminiaturisering toenemend. Standaardmotors wat met meganiese transmissies gepaard gaan, stel terugslag, verhoog voetspoor, voeg gewig by en bemoeilik die roetering van noodsaaklike stelselhulpmiddels. Kraglyne, datakabels, vloeistowwe en optika moet dikwels ongemaklik om lywige ratkaste en motorhuise loop, wat foutpunte skep en bewegingsreeks beperk. Hol raamlose motors bied 'n direkte-aangedrewe alternatief wat meganiese voldoening uitskakel en direk in die masjienstruktuur integreer. Hierdie gids evalueer die tegniese voordele en integrasie-afwegings van die spesifikasie van raamlose argitekture vir hoëprestasie-toepassings. Ons sal ruimtelike doeltreffendheid, nutsroetering, dinamiese werkverrigting en die meganiese ontwerpvermoëns ondersoek wat nodig is om stywe toleransies te bestuur, die rotor-stator-luggaping in stand te hou, en pasgemaakte termiese bestuursoplossings vir jou volgende masjienbou te ontwerp.
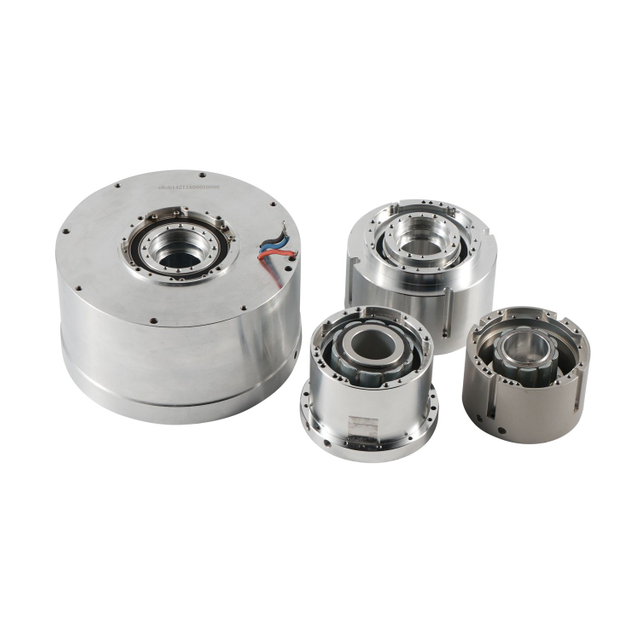
Geoptimaliseerde ruimtelike doeltreffendheid: Deur eindklokke, laers en eksterne omhulsels uit te skakel, verminder raamlose motors algehele massa en voetspoor, wat hoogs kompakte gewrigontwerpe moontlik maak.
Vereenvoudigde nutsroetering: Die groot binnedeursnee (hol boring) laat die onbelemmerde deurgang van kabels, laserstrale of vloeistoflyne direk deur die rotasie-as toe, wat eksterne kabelslytasie en haakgevare verminder.
Uitstekende dinamiese werkverrigting: Direkte koppeling aan die vrag skakel ratkasspeling en meganiese elastisiteit uit, wat lei tot hoër servo-styfheid, vinniger uitsaktye en voortreflike posisionele akkuraatheid.
Integrasie-kompleksiteit: Om hierdie voordele te verwesenlik, vereis streng interne meganiese ontwerpvermoëns om stywe toleransies te bestuur, die rotor-stator-luggaping in stand te hou, gespesialiseerde monteergereedskap te ontwerp en pasgemaakte termiese bestuursoplossings te ontwerp.
'n Raamlose motor verteenwoordig die suiwerste vorm van elektromagnetiese kragopwekking. Dit stroop alle eksterne verpakking weg. Jy ontvang slegs die noodsaaklike aktiewe komponente wat nodig is om wringkrag te genereer. Hierdie tweedelige konstruksie bestaan uitsluitlik uit 'n aparte magnetiese rotor en 'n gewikkelde stator. Die fabriek installeer nie laers, asse of terugvoertoestelle nie. Die masjienbouer moet hierdie elemente in die finale samestelling integreer. Jy neem die verantwoordelikheid op jou om die komponente in lyn te bring en die roterende massa te ondersteun.
Rotors het tipies hoë-energie neodymium-yster-boor (NdFeB) permanente magnete. Statorontwerpe wissel na gelang van prestasievereistes. Jy moet kies tussen gekonsentreerde en verspreide statorwikkelings. Gekonsentreerde windings bied korter einddraaie en hoër gleufvulfaktore. Verspreide windings verskaf gladder terug-EMK-golfvorms. Rotorkonfigurasies verskil ook. Oppervlakte permanente magneet (SPM) ontwerpe monteer magnete op die rotor buitekant. Interieur permanente magneet (IPM) ontwerpe insluit magnete binne die rotor laminering stapel, bied hoër strukturele integriteit vir hoë-spoed werking.
Die stator bestaan uit gestapelde staallaminasies. Hierdie laminerings verminder wervelstroomverliese. Koperdraad word deur die gleuwe in die lamineringsstapel gewikkel. Die wikkelpatroon bepaal die motor se elektriese eienskappe. Ingenieurs omhul die windings in 'n hoë-temperatuur hars. Hierdie potproses verbeter termiese geleidingsvermoë en beskerm die drade teen omgewingskade. Die rotor bestaan uit 'n staalnaaf met permanente magnete wat aan sy oppervlak gebind is of daarin ingebed is. 'n Bevestigingshuls vou dikwels om oppervlakgemonteerde magnete. Hierdie huls verhoed dat die magnete teen hoë rotasiespoed losmaak.
Die direkte aandrywingsbeginsel definieer hoe hierdie motors werk. Die rotor verbind direk met die aangedrewe las. Geen intermediêre meganiese transmissie bestaan nie. Jy skakel bande, katrolle en ratkaste uit. Dit vestig 'n hoëprestasie-basislyn vir bewegingsbeheer. Om hierdie tegnologie te spesifiseer, moet aan spesifieke sukseskriteria voldoen word. Jy moet raamlose ontwerpe oorweeg wanneer jou toepassing hoë wringkragdigtheid by lae snelhede vereis. Uiterste presisievereistes en ernstige ruimtelike beperkings regverdig ook die integrasiepoging.
Die kenmerkende kenmerk van hierdie motors is die groot binnedeursnee. Hierdie hol boring maak gesentraliseerde nutsroetering moontlik. Kabelbestuur word aansienlik makliker in multi-asstelsels soos robotarms. Die leiding van krag, enkodeerderkabels en pneumatiese lyne deur die middelboring voorkom kabelmoegheid. Dit elimineer draai- en uitwendige haakgevare. Jou masjien handhaaf 'n skoon buiteprofiel.
Oorweeg 'n ses-assige robotarm. Tradisionele ontwerpe lei kabels langs die buitekant van die arm. Hierdie kabels buig en buig met elke beweging. Met verloop van tyd breek die interne drade. 'n Hol boorgat stel jou in staat om die kabels intern te lei, direk deur die middel van elke gewrig. Die kabels ervaar minimale buiging. Dit verbeter die gemiddelde tyd tussen mislukkings vir die bedrading drasties. Jy spandeer minder tyd aan die vervanging van beskadigde kabels en meer tyd aan die bestuur van produksie.
Baie gevorderde toepassings vereis onbelemmerde sentrale asse. LiDAR-stelsels stuur laserstrale direk deur die motorsentrum. Laserverwerkingskoppe lei optika deur die boor. Mediese beeld- en chemiese verwerkingstoerusting laat vloeistoflyne deur die rotasie-as. Die hol ontwerp voldoen perfek aan hierdie vereistes. Dit vergemaklik ook glipringintegrasie. Jy kan maklik deurboor-glyringe binne die rotor monteer. Dit maak voorsiening vir deurlopende 360-grade rotasie sonder kabelbinding of draai.
Raamlose motors optimaliseer gewig deur die masjien se bestaande struktuur te gebruik. Die masjienraam dien as die motorhuis. Jy skakel oortollige meganiese omhulsels, eindklokke en swaar uitsetskagte uit. Hierdie massavermindering is van kritieke belang vir mobiele en robottoepassings. Die verlaging van die distale gewig in robotverbindings verbeter die swaartepunt. Verminderde traagheid beteken dat jy minder wringkrag nodig het om die stelsel te versnel en te vertraag.
Ingenieurs kry geweldige buigsaamheid om pasgemaakte vormfaktore te spesifiseer. Jy kan pannekoekprofiele kies met groot diameters en kort aksiale lengtes. Hierdie plat ontwerpe pas in stywe ruimtelike koeverte waar tradisionele silindriese motors misluk. Die vormfaktor pas by die masjien aan, eerder as om die masjien te dwing om by die motor aan te pas. Byvoorbeeld, in 'n pan-kantel-gimbal-meganisme laat 'n pannekoekmotor jou toe om die optiese loonvrag naby die rotasie-as te hou. Dit verminder die sweefvolume van die gimbal en verminder die wringkrag wat nodig is om die kamera te stabiliseer.
Die verwydering van meganiese voldoening verander stelselprestasie. Ratkaste, bande en koppelings stel torsiehisterese in. Hulle buig onder las. Direkte aandrywing skakel hierdie voldoenende elemente uit. Die vrag koppel styf aan die rotor. Dit lei tot uitsonderlike servo-styfheid. Die beheerlus kan teen veel hoër winste werk sonder onstabiliteit.
Dinamiese reaksie verbeter dramaties. Jy bereik hoër bandwydte, vinniger vestigingstye en uitstekende opsporingsakkuraatheid. Die stelsel reageer onmiddellik op bevelveranderinge. Moderne raamlose ontwerpe optimaliseer ook gleuf- en paalkonfigurasies. Hulle gebruik skewe laminasies om wringkrag-rimpeling en kogging te verminder. Dit verseker ultra-gladde werking teen baie lae snelhede. Verder, die uitskakeling van rat-inmekaarwerking verminder hoorbare geraas en meganiese vibrasie. In presisiebewerkingstoepassings vertaal hierdie gebrek aan vibrasie direk na voortreflike oppervlakafwerkings op die vervaardigde onderdele.
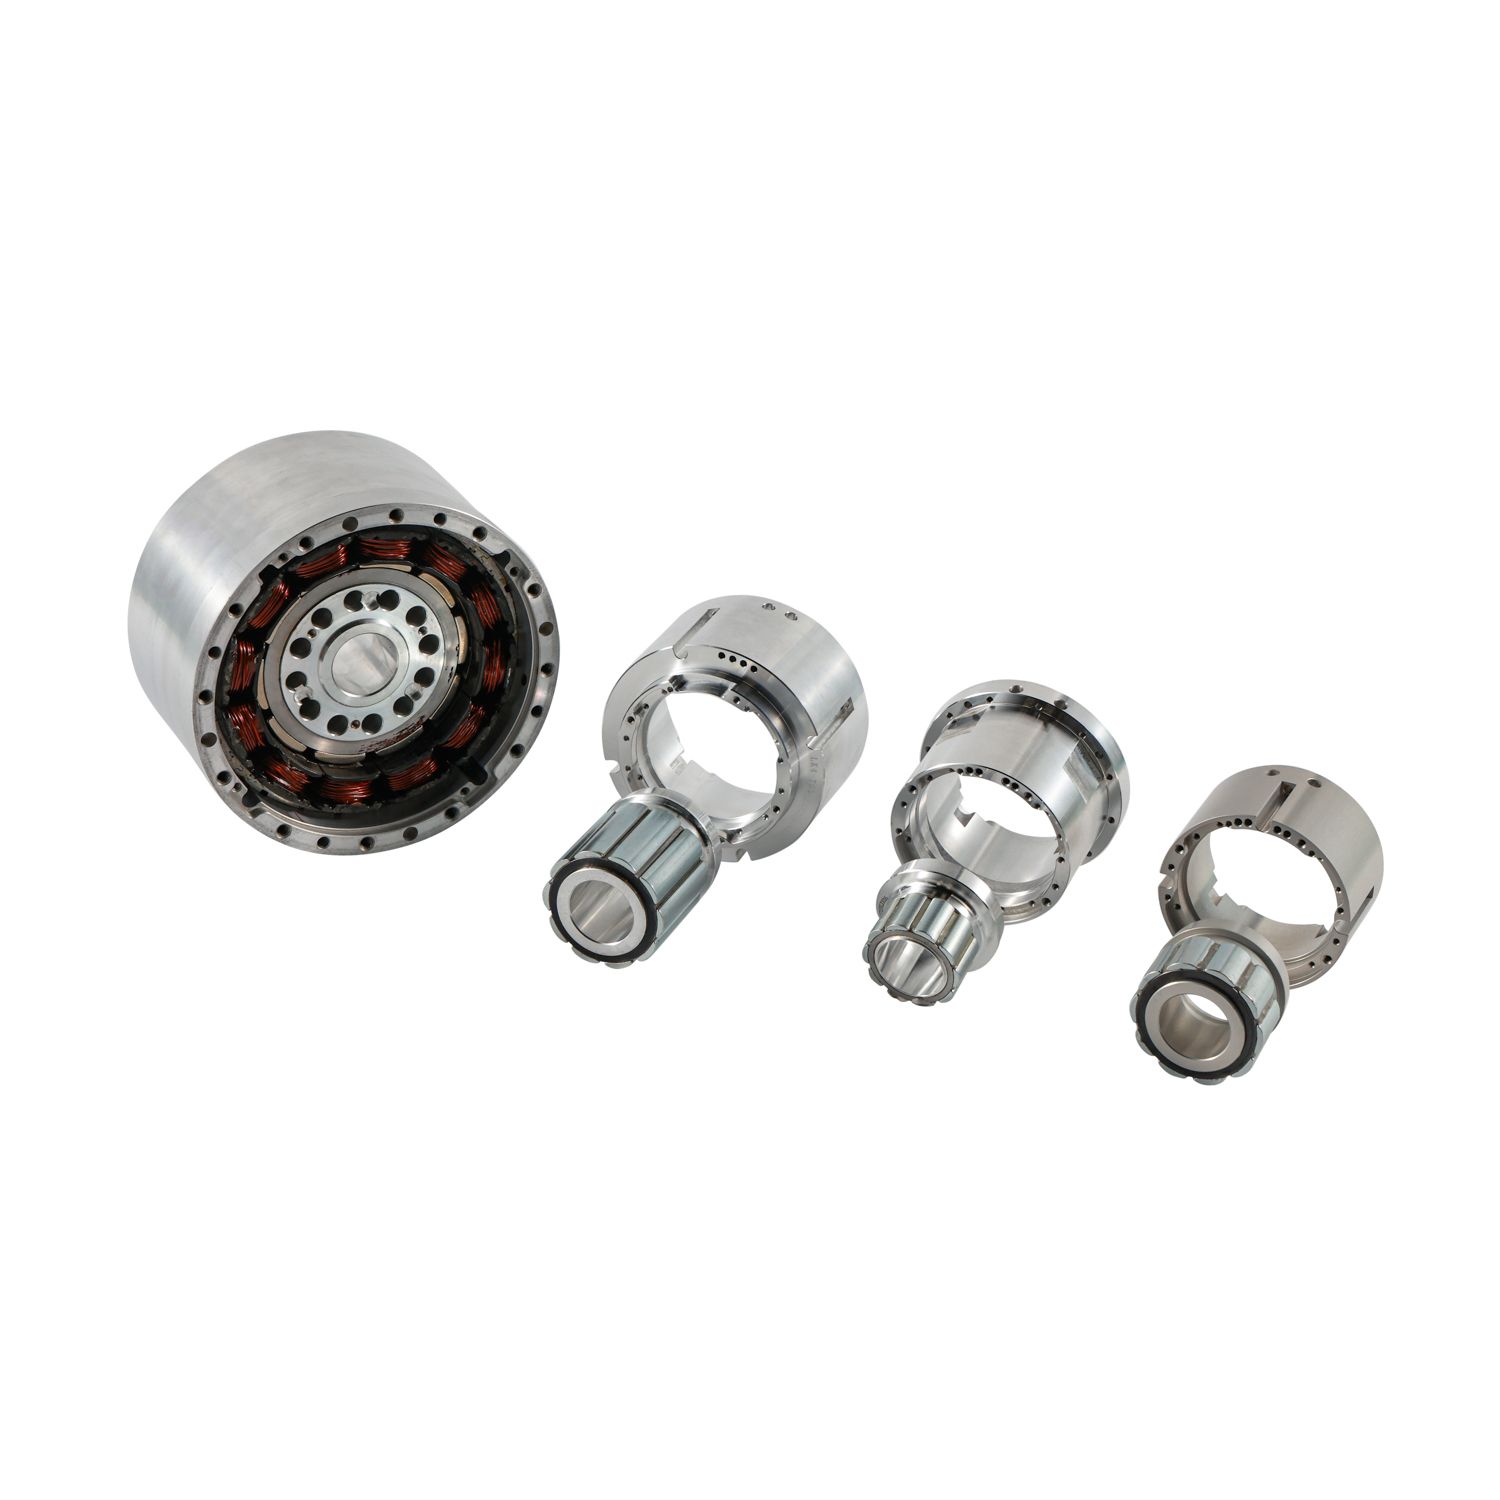
Om prestasie te evalueer vereis dat na wringkragdigtheid en spoedeienskappe gekyk word. Raamlose motors lewer uitsonderlike deurlopende en piekwringkrag relatief tot hul aktiewe elektromagnetiese volume. Hulle blink uit in lae-spoed, hoë wringkrag regimes. Gehuisveste motors benodig tipies ratvermindering om soortgelyke wringkrag teen lae snelhede te bereik. Die direkte verbinding beteken dat jy nie krag verloor deur meganiese ondoeltreffendheid nie.
Stelseltydkonstantes verskil ook. Die elektriese tydkonstante en meganiese tydkonstante bepaal hoe vinnig die motor reageer. Raamlose direkte-aangedrewe ontwerpe vertoon dikwels uitstekende meganiese tydkonstantes in vergelyking met gehuisves ratmotors. Doeltreffendheid verbeter omdat jy transmissiewrywing en viskose dempingsverliese wat inherent aan ratkaste is, uitskakel. Jy sit meer elektriese krag direk om in nuttige meganiese werk.
Metrieke |
Hol raamlose motor (direkte aandrywing) |
Gehuisves motor met ratkas |
|---|---|---|
Wringkrag aflewering |
Direk na vrag, hoë wringkrag teen lae snelhede. |
Vereis meganiese reduksie vir hoë wringkrag. |
Terugslag |
Nul. |
Aanwesig (wissel volgens rattipe). |
Nutsroetering |
Interne deur hol boring. |
Eksterne roetering vereis. |
Meganiese doeltreffendheid |
Hoog (geen transmissieverliese nie). |
Laer (wrywing en dempingsverliese). |
Integrasiepoging |
Hoog (vereis pasgemaakte behuising/laers). |
Laag (plug-en-speel). |
Servo Styfheid |
Uiters hoog as gevolg van direkte koppeling. |
Beperk deur ratkas voldoening. |
Die grootte van 'n raamlose motor vereis noukeurige dienssiklusanalise. Jy kan nie staatmaak op arbitrêre perdekrag-statistieke nie. Bereken die termiese-ekwivalente RMS-wringkrag oor die volledige bewegingsprofiel. Dit verseker dat die motor nie oorverhit tydens deurlopende werking nie. Piekwringkragvereistes bepaal die maksimum stroom wat die aandrywer tydens versnelling moet verskaf.
Die grootte van 'n direkte-aangedrewe motor behels verskeie kritieke stappe:
Definieer die bewegingsprofiel: Teken die vereiste versnelling, konstante snelheid en vertragingsfases uit.
Bereken lastraagheid: Bepaal die presiese traagheidsmoment vir alle bewegende dele wat aan die rotor geheg is.
Bepaal piekwringkrag: Bereken die wringkrag wat benodig word om die vragtraagheid teen die verlangde tempo te versnel.
Bereken RMS-wringkrag: Bepaal die wortel-gemiddelde-kwadraat-wringkrag oor die hele dienssiklus om termiese vereistes te evalueer.
Kies die motor: Kies 'n motor met 'n deurlopende wringkraggradering hoër as die berekende RMS-wringkrag en 'n piekwringkragaanslag hoër as die berekende piekwringkrag.
Direkte-aangedrewe toepassings verander die reëls vir traagheidpassing. Ratstelsels vereis tradisioneel 'n 1:1 las-tot-rotor-traagheidsverhouding vir stabiliteit. Direkte koppeling omseil hierdie beperking. Jy kan suksesvol werk met las-tot-rotor-traagheidsverhoudings van 100:1 of hoër. Die stywe meganiese verbinding en gevorderde beheeralgoritmes maak dit moontlik. Dit laat jou toe om massiewe vragte met relatief klein motors aan te dryf, mits die motor voldoende wringkrag kan genereer.
Raamlose integrasie vereis streng meganiese ontwerp. Die handhawing van die presiese konsentrisiteit en luggaping tussen die ongehuiseerde rotor en stator is 'n kritieke ingenieursuitdaging. Hierdie luggaping meet dikwels tot tiendes van 'n millimeter. Verdraagsaamheid stapeling in jou gemasjineerde dele kan maklik hierdie gaping verteer, wat lei tot katastrofiese rotor-stator kontak. Jy moet die statorbehuising en die rotoras volgens streng toleransies bewerk. Uitloop moet tot 'n absolute minimum beperk word.
Magnetiese aantrekkingskragte hou aansienlike samestellinggevare in. Die radiale magnetiese trek tussen die rotor en stator is geweldig. Jy moet nie-magnetiese samestelling toebehore en gidse gebruik. As u probeer om te monteer sonder behoorlike gereedskap, is die risiko van komponentskade en ernstige operateurbesering. Ons ontwerp tipies pasgemaakte invoeggereedskap met behulp van aluminium of 300-reeks vlekvrye staal. Hierdie gereedskap lei die rotor in die stator terwyl dit die radiale trek weerstaan.
Laerseleksie verskuif ook na die stelselontwerper. Jy moet laers spesifiseer wat die loonvrag hanteer terwyl dit magnetiese radiale kragte weerstaan. Hulle moet stewige aksiale en radiale uitloopprofiele onder alle bedryfstoestande handhaaf. Kruisrollaers is 'n gewilde keuse vir raamlose motorverbindings. Hulle hanteer radiale, aksiale en momentladings gelyktydig binne 'n baie kompakte aksiale voetspoor.
Direkte aandrywing vereis hoë-resolusie terugvoer. Deur optiese of magnetiese ring-enkodeerders direk aan die hol skag te monteer, stel belyningskompleksiteite in. Die enkodeerder-leeskop moet presiese afstand en oriëntasie relatief tot die skaal handhaaf. Enige uitloop in die skag verswak direk posisionele akkuraatheid. Jy moet die enkodeerder-monteeroppervlaktes met dieselfde akkuraatheid as die laerjoernale bewerk.
Kommutasiebelyning, of fasering, voeg nog 'n stap by. Jy moet die presiese afwykhoek tussen die enkodeerder se nulposisie en die rotor se magnetiese pole bepaal. Die servoaandrywing benodig hierdie inligting vir behoorlike sinusvormige kommutasie. Verkeerde fasering lei tot ondoeltreffende werking of versuim om te roteer. Baie moderne aandrywers gebruik wek-en-skud-algoritmes om hierdie afwyking outomaties te bepaal by aanskakeling. Alternatiewelik kan jy Hall-effeksensors gebruik vir aanvanklike kommutasie voordat jy oorskakel na die hoë-resolusie-enkodeerder.
Termiese bestuursverantwoordelikheid verskuif geheel en al na die stelselintegreerder. Die masjienraam dien as die primêre heatsink. Jy moet voldoende termiese paaie ontwerp om hitte wat deur die statorwikkelings gegenereer word, te verdryf. Swak hitteafvoer lei tot verhoogde windingstemperature. Jy moet 'n stywe interferensiepassing verseker of termies geleidende epoksies tussen die stator en die behuising gebruik om termiese weerstand te verminder.
Oormatige hitte hou 'n ernstige demagnetiseringsrisiko in. Hoë temperature kan die NdFeB-rotormagnete onomkeerbaar demagnetiseer. Jy moet temperatuursensors, soos PTC-termistors, NTC-termistors of RTD's, direk in die statorwikkelings insluit. Hierdie sensors laat die aandrywer toe om temperatuur te monitor en skade te voorkom. Verkoelingsmetodes verskil volgens dienssiklus. Passiewe geleiding deur die masjienraam werk vir baie toepassings. Hoë deurlopende wringkragtoepassings kan aktiewe verkoeling vereis, soos pasgemaakte vloeistofbaadjies of gedwonge lugsirkulasie. Wanneer 'n vloeistofverkoelingsbaadjie ontwerp word, moet jy 'n stywe interferensiepassing tussen die stator en die verkoelingshuls verseker om hitte-oordrag te maksimeer.

Mediese toerusting maak baie staat op raamlose tegnologie. MRI-masjiene, CT-skandeerders en chirurgiese robotgewrigte gebruik hierdie motors. Nie-magnetiese variasies bestaan vir sensitiewe beeldomgewings. Die hol boring laat beeldkomponente en kabels deur die rotasie-as beweeg. Gladde, ratvrye beweging maak die presiese manipulasie moontlik wat in chirurgiese prosedures vereis word. In 'n chirurgiese robot maak die chirurg staat op haptiese terugvoer. Enige wrywing of terugslag in die gewrigte verwring hierdie terugvoer. Regstreekse aangedrewe raamlose motors bied die deursigtigheid wat nodig is vir akkurate haptiese weergawe.
Lugvaarttoepassings vereis uiterste optimalisering. Gimbal-stelsels, teikenpeule en satellietkommunikasie-antennas gebruik raamlose motors. Die primêre waardedrywer is SWaP-C-optimering (grootte, gewig, krag en koste). Hierdie direkte-aangedrewe stelsels bied buitengewone betroubaarheid in harde, hoë-vibrasie omgewings waar ratkaste sou misluk. In 'n satellietantenna-wysmeganisme moet die motor in 'n vakuum werk. Dit skakel konvektiewe verkoeling uit. Die stelsel moet geheel en al staatmaak op geleidende hitte-oordrag deur die gimbal-struktuur.
Moderne fabrieksoutomatisering hang af van kompakte krag. Samewerkende robot (cobot) gewrigte, roterende indekseringstafels en halfgeleiervervaardigingstoerusting maak gebruik van raamlose ontwerpe. Hulle bied 'n hoë wringkragdigtheid in 'n kompakte voegpakket. Direkte aandrywing maak veilige, voorspelbare kragterugvoer moontlik, bekend as propriosepsie. Dit laat cobots toe om botsings waar te neem en veilig saam met menslike werkers te werk. In die hantering van halfgeleierwafers moet die motors in skoonkamers werk. Raamlose motors skakel die deeltjiegenerering uit wat verband hou met die dra van rattande en afbrekende smeermiddels.
'n Hol raamlose motor is 'n ideale oplossing vir masjiene wat kompakte integrasie, geen terugslag, hoë servo-styfheid, presiese posisionering en gesentraliseerde nutsroetering benodig. Suksesvolle implementering hang egter af van akkurate motorgrootte, streng rotor-stator-belyning, toepaslike laers- en enkodeerderkeuse, gespesialiseerde monteringsgereedskap en effektiewe termiese bestuur.
Shenzhen Tiger Motion Control Technology bied bewegingsbeheeroplossings vir gevorderde outomatisering en presisietoerustingtoepassings. Die tegniese ondersteuning daarvan help masjienbouers om motorkeuse, meganiese integrasie, beheerwerkverrigting en stelselbetroubaarheidvereistes aan te spreek.
Inisieer 'n omvattende ontwerphersiening met 'n bewegingsbeheeringenieur om die uitvoerbaarheid van die toepassing te evalueer.
Versoek 3D CAD-modelle van die vervaardiger om ruimtelike koeverte en integrasiepunte te verifieer.
Ontwerp en vervaardig gespesialiseerde, nie-magnetiese monteergereedskap voordat produksie-eenhede bestel word.
Bestel 'n prototipe-evaluasiestel om termiese werkverrigting en beheerlusstyfheid te valideer.
A: 'n Raamlose motor word as aparte rotor- en statorkomponente sonder laers, eindklokke of 'n as voorsien. Die masjienbouer integreer hierdie aktiewe elektromagnetiese dele direk in hul eie meganiese struktuur. 'n Gehuisveste motor is 'n volledige, fabrieksgemonteerde eenheid wat gereed is om aan 'n masjien vas te bou.
A: Jy druk gewoonlik vas, bind met strukturele kleefmiddels, of klem die stator meganies in die masjienraam. Die rotor word aan die aangedrewe as vasgemaak met behulp van kleefmiddels, krimppassings of meganiese klemringe, wat presiese konsentrisiteit verseker.
A: Die permanente magnete genereer uiterste radiale trekkragte. As die rotor van die middel af ingesit word, sal dit gewelddadig teen die stator klap, vingers vergruis en magnete verpletter. Jy moet gespesialiseerde, nie-magnetiese belyningstoebehore tydens montering gebruik.
A: Nee, hulle is ontwerp vir direkte-aandrywing-konfigurasies, wat direk aan die vrag gekoppel word om terugslag uit te skakel. In toepassings wat uiterste wringkragvermenigvuldiging in 'n klein spasie vereis, kan hulle egter met holas-vervormingsgolfratte gepaar word.
A: Hitte versprei deur geleiding vanaf die stator na die gasheermasjien se struktuur. Vir hoëkragtoepassings masjien integreerders pasgemaakte vloeistofverkoelingskanale in die omliggende behuising. Ingeboude termiese sensors monitor wikkelingstemperature om magneetdemagnetisering te voorkom.
A: Groot-deursnee optiese of magnetiese ring enkodeerders is ideaal. Hulle pas by die motor se hol boorprofiel, sodat kabels en nutsdienste heeltemal deur die middel van beide die motor en die terugvoertoestel kan gaan.


